
 智联海
毫米级软体机器人如何连续跳跃?自复位软环研究再受关注
智联海机器人资讯 · 信息日期:2026-10-30(报道跟进);研究发表于2026-08-27 · 整理日期:2026-10-30
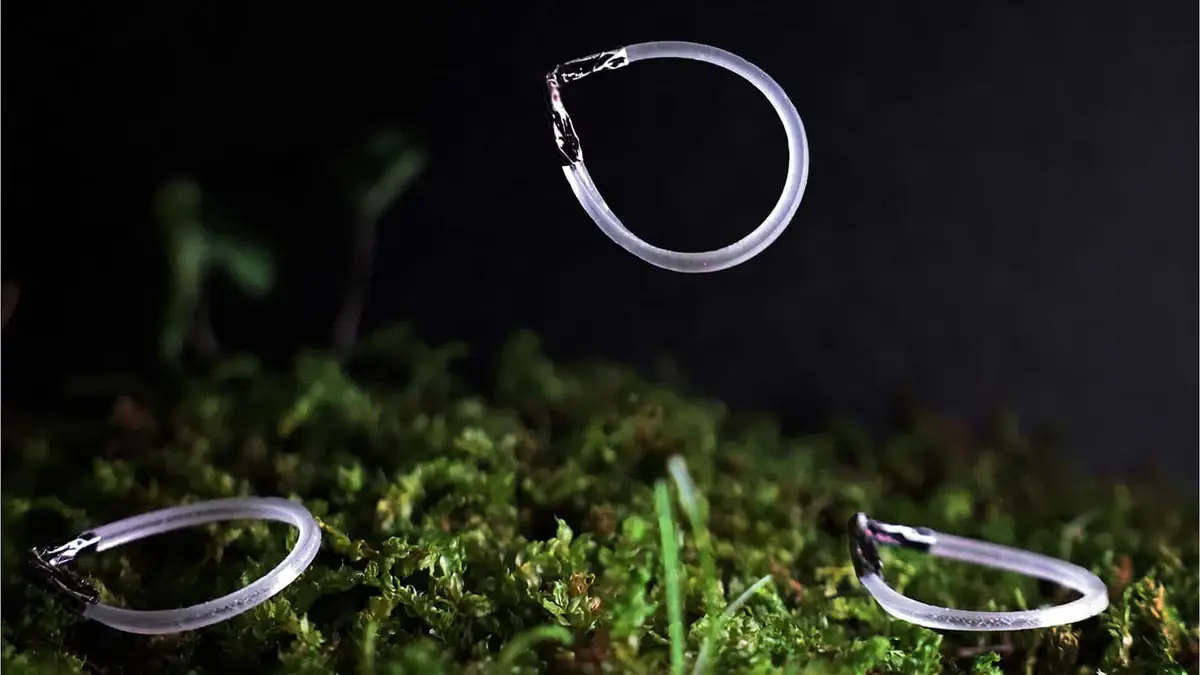
配图来源:北卡罗来纳州立大学研究公告;图片署名Fangjie Qi,展示实验软环机器人,非本站实拍。
10月30日,《人民日报》关注一项毫米级软体机器人的连续跳跃研究。我们回查北卡罗来纳州立大学原始公告:相关论文已于8月27日发表于PNAS。其亮点是利用材料和几何结构,让机器人在持续红外光照下反复储能、起跳并自行复位。
靠结构完成运动循环
机器人由液晶弹性体带构成泪滴形软环,一端连接V形铝管。红外光使材料受热收缩,软环扭转并储存弹性能;达到临界状态后,尾部快速拍击地面使其跃起。软环在空中恢复形状,随后进入下一轮循环,无需每次人工复位。
角度、配重与光照影响运动
校方介绍,改变尾部夹角可使机器人在爬行、向前跳跃与垂直起跳之间切换;调整质心和光照强度也会影响稳定性。论文摘要报告,优化设计的垂直跳高超过自身高度80倍,定向跳远超过自身长度3倍。这些是特定实验设计的结果,不代表所有地形均有同等表现。
距离实际应用仍有距离
团队展示了草地、沙石及水陆交界等环境中的概念验证。当前仍依赖适当的外部红外照明,校方明确表示尚无直接应用。环境探索和集群机器人是潜在研究方向,不能据此写成已商业交付的巡检或救援产品。
资料来源:北卡罗来纳州立大学官网2026年8月28日研究公告《Light-Powered Soft Robots Can Keep Jumping Forever》及其中的PNAS论文摘要(论文8月27日发表,DOI:10.1073/pnas.2607940123);10月30日《人民日报》14版刊发该研究采访报道。本文主要依据校方原始材料整理,非今日首次发表的研究。