
 智联海
FANUC介绍机加工视觉方案:未示教工件如何抓取
FANUC 在 2026 年 10 月介绍 AI Masterless Vision 机器人视觉方案,用于机加工场景中的工件识别和上下料。厂商表示,系统可根据物体类别识别此前未进行视觉示教的工件,计划于 2027 年 1 月开始发货。资料来源:FANUC 产品介绍。本文发布时间:2026-10-30 20:50:34 -04:00 (America/New_York)。
厂商公布了什么能力
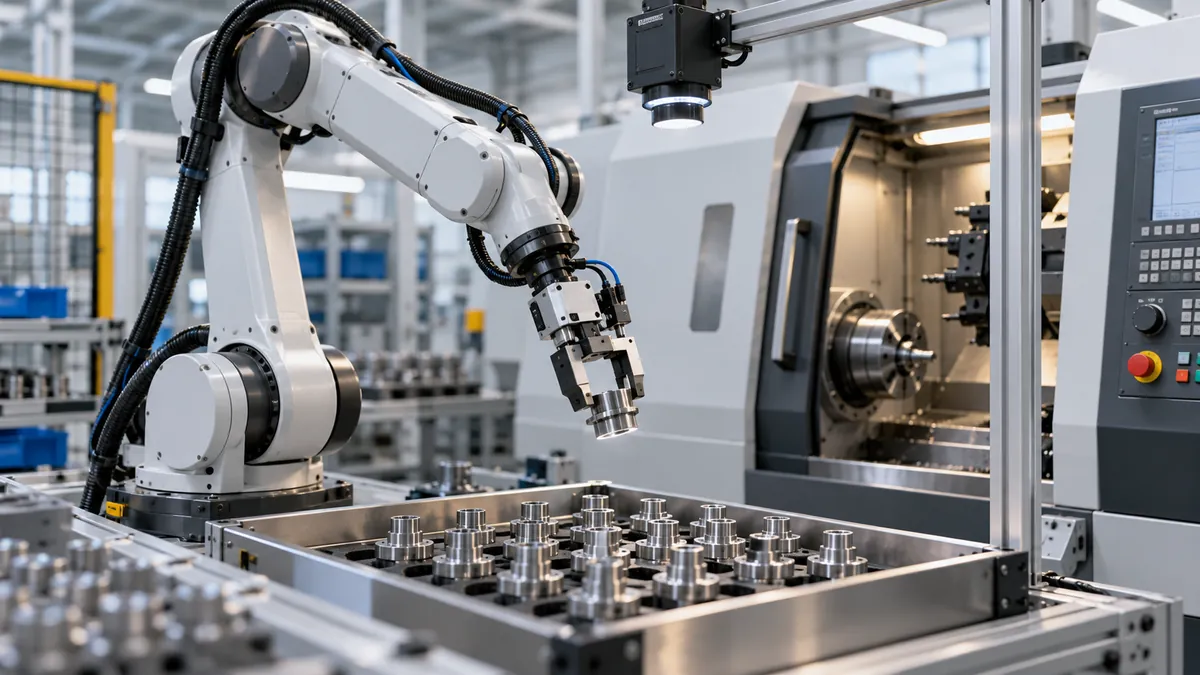
机加工自动上下料常遇到零件形状、摆放位置和反光程度不同的问题。传统项目通常需要根据工件和相机配置进行视觉设置与示教。FANUC 在资料中称,新方案可以依据诸如“圆柱体”的描述,从相机画面中识别此前未见过的圆柱工件并进行抓取,减少对逐一视觉示教的依赖。
厂商还介绍,系统利用对物体形状及不同照明条件的学习识别三维形态,并展示对透明或高反光工件的识别方向。上述能力是产品公开资料中的描述,并不代表所有透明、镜面或遮挡工件在任意现场都能稳定识别;应以实际配置、样件试验和书面验收结果为准。
从识别到机床加工还需要哪些环节
识别只是上下料流程的一部分。完整工作站还要协调工件定位、夹爪抓取、机器人运动、机床门和卡盘动作,以及加工完成后的取料、放置和异常处理。任何环节出现偏差,都可能影响节拍、质量或设备安全,不能以单次识别成功代替整套系统的连续运行验证。
采购方可提供不同材质、尺寸、表面状态和姿态的真实工件,并明确来料是整齐摆放、散乱堆叠还是混合供料。试验应覆盖油污、光线变化、局部遮挡和不同班次的合理波动,同时记录漏识别、误抓、掉料、报警停机和恢复方式。样件数量、判定标准和测试时长由双方按具体产线约定。
项目询价与验收怎么准备
首先列出工件重量及外形范围、抓取面、机床型号、卡盘形式、目标产量和允许的空间;其次明确相机、光源、末端夹具、机床接口、安全防护、安装调试及培训分别由谁提供。对移动平台应用,还应核对定位、供电和底盘与机械臂的协同控制。
报价比较时应区分软硬件许可、机床改造、夹具换型、维护和备件费用。交付前可要求供应商展示从补料、识别、抓取、装夹、加工、取出到异常恢复的完整流程,并提供接口说明、操作培训及责任边界。人员接近、设备联锁和故障复位应由项目团队结合现场风险开展专业评估。
FANUC 表示将在 JIMTOF 2026 展示相关演示,计划发货时间为 2027 年 1 月;实际销售地区、交期、可选配置与技术支持需向厂商或授权渠道确认。可通过企业目录查找公开资料,或联系智联海说明工件及采购需求。