
 智联海
水下ROV怎么选:先核对任务、缆线与回收条件
水下机器人并不都是“自动潜航器”。有缆遥控水下机器人(ROV)由水面操作人员控制,通常通过缆线传输控制信号和数据;自主水下航行器(AUV)则通常不依赖持续连接的缆线,按任务程序自主运行。两者适用的任务、操作方式和回收要求不同。基础资料参考美国国家海洋和大气管理局 NOAA 对 ROV 的介绍及其水下设备分类资料。本文发布时间:2026-10-30 22:32:38 -04:00 (America/New_York)。
先区分检查任务与工作条件
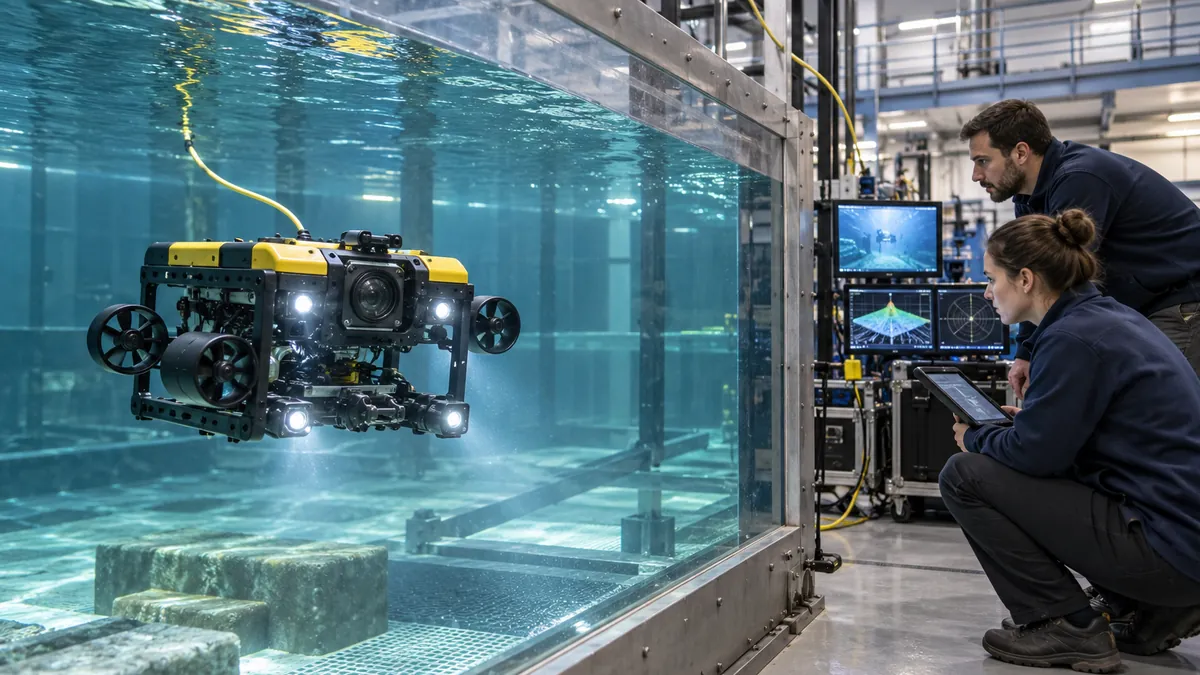
NOAA 介绍,ROV 可以携带摄像机、灯、声呐和测量传感器,部分设备也可配机械臂采样。具体设备是否支持某一载荷、作业深度或工具,需要看其实际配置。港口设施近距离视频检查、水下采样和深海设备操作,对定位、画面清晰度及载荷能力的要求可能完全不同。
编写需求时,先描述目标对象、作业深度、作业范围、水流条件、可见度及需要交付的视频或测量数据。若任务要求识别裂纹、操作阀门或采集样本,还应说明目标尺寸、可接近方向和工具接口,避免仅以“下潜深度足够”判断能否完成任务。
缆线、收放与人员不能漏算
有缆系统需要为缆线长度、卷放、路线和缠绕风险留出计划。NOAA 指出,较大的 ROV 可能需要绞车、吊架或起重设备进行布放回收。缆线标称长度不等于所有环境中都可安全覆盖的水平距离;转弯、流速、障碍物和水面平台位置都会影响实际作业。
询价时应要求服务方说明设备及配套工具、操作人员数量、水面平台和供电、布放回收方式、备用部件与失联回收预案。需要船只或其他现场设施时,应明确由谁提供以及等待天气、场地封闭或停航时如何安排费用。
用现场试验验收结果
可以先选择具有代表性的目标与作业环境,约定测试深度、光照和水质条件,并检查视频能否看清必要细节、时间与位置记录是否满足项目需求。若配置测量或采样工具,应另行核对校准、样本标识、数据格式和复核方式;厂商标称参数不能替代目标现场试验。
采购合同还应确认维修地点、备件供应周期以及发生设备损坏时的责任划分,并保留操作培训与交付清单。安全方面,作业团队应结合当地规定和项目风险确定水面交通、吊装、用电及人员隔离措施。交付文件建议列明设备配置、有效作业时间、异常中断、原始数据及图像保存方式。可查阅企业目录,或联系智联海说明水下检查需求。