
 智联海
机器人灵巧手怎么比较?从自由度、触觉到抓取试验
Boston Dynamics 在公开技术文章中介绍了新一代 Atlas 机器人手部设计,采用四指、共13个自由度,并在指尖和手掌布置触觉压力传感器。厂商将其与上一代7自由度手部进行对照,说明灵活操作、强度、耐用性和维护之间的设计取舍。本文发布时间:2026-10-30 22:44:12 -04:00 (America/New_York)。
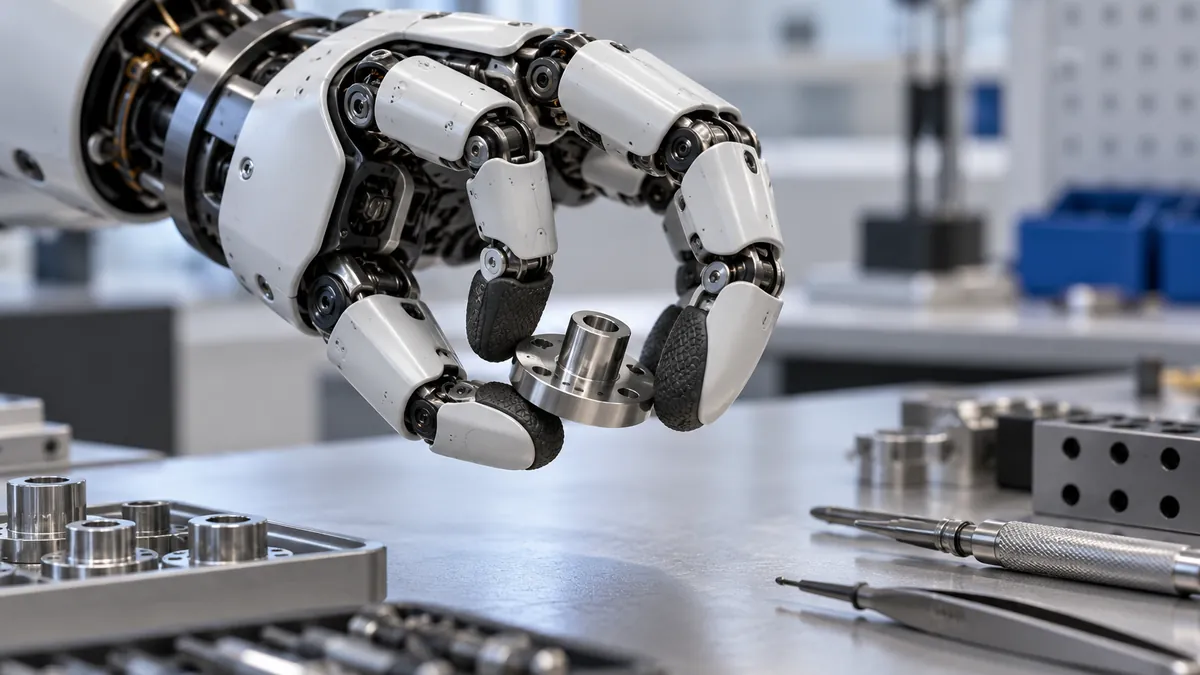
自由度多,并不自动代表任务成功
按照厂商介绍,新手部使用四根手指,其中拇指具备四个自由度,其他手指各有三个自由度;其设计目标包括捏取、三点抓取以及握持工具时操作扳机。自由度描述的是可控制运动的维度,并不能单独说明设备在具体零件、表面或作业节拍下的成功率。
企业解释,增加手指会带来驱动器数量、体积、成本及维护复杂度方面的变化,因此选择四指结构。不同项目的目标可能不同:重复抓取相同纸箱的产线,也许更关注专用夹具的可靠性;需要处理多种对象或工具的任务,则可能需要更灵活的手部动作。哪种方案更合适应以任务测试为准。
触觉和仿真分别解决什么
厂商称,指尖和手掌的压力传感器可提供接触信息,并将手部结构设计为便于仿真和强化学习。仿真可帮助研究人员测试动作与接触,但虚拟环境中表现良好的策略仍需通过实物、不同摩擦材料及现场扰动验证,不能把仿真成绩当成真实产线的保证。
如果要测试抓取精密零件,应分别观察抓取位置偏差、物体滑移、表面损伤、放置误差和异常处理;如果要操作工具,还需测试把手尺寸、扳机力度、工作方向及工具与环境之间的干涉。测试条件、样品种类和统计方法都应提前约定。
集成和采购时的核对清单
项目负责人应向供应商索取具体手部和机器人配置,明确可承受的载荷与力矩、接口、供电、软件版本、传感器数据访问及维护要求。手部、机械臂、机器人本体和工具共同构成工作系统,任一环节的限制都可能决定最终作业范围。
还应明确各部件的质保、备件、维修地点和培训责任。验收应包括代表性对象、连续运行、异常复位和耗材更换,并记录人工接管、掉落和返工。涉及人机共处和电动工具时,应由专业人员对完整工作站进行风险评估。厂商展示的研发能力不等于特定地区已经提供标准销售或交付。