
 智联海
食品生产线机器人码垛:从纸箱节拍到安全验收
食品企业在空间有限的包装线上引入码垛机器人,除了机械臂负载,还要核对纸箱节拍、堆垛高度、人员通行与清洁要求。Universal Robots 发布的Bob’s Red Mill 应用案例介绍了美国食品制造企业在较小生产单元部署协作机器人码垛系统的做法。下述项目数据来自设备厂商案例,不代表其他现场的保证值。本文发布时间:2026-10-30 22:59:36 -04:00 (America/New_York)。
为什么需要重新核对负载和工作范围
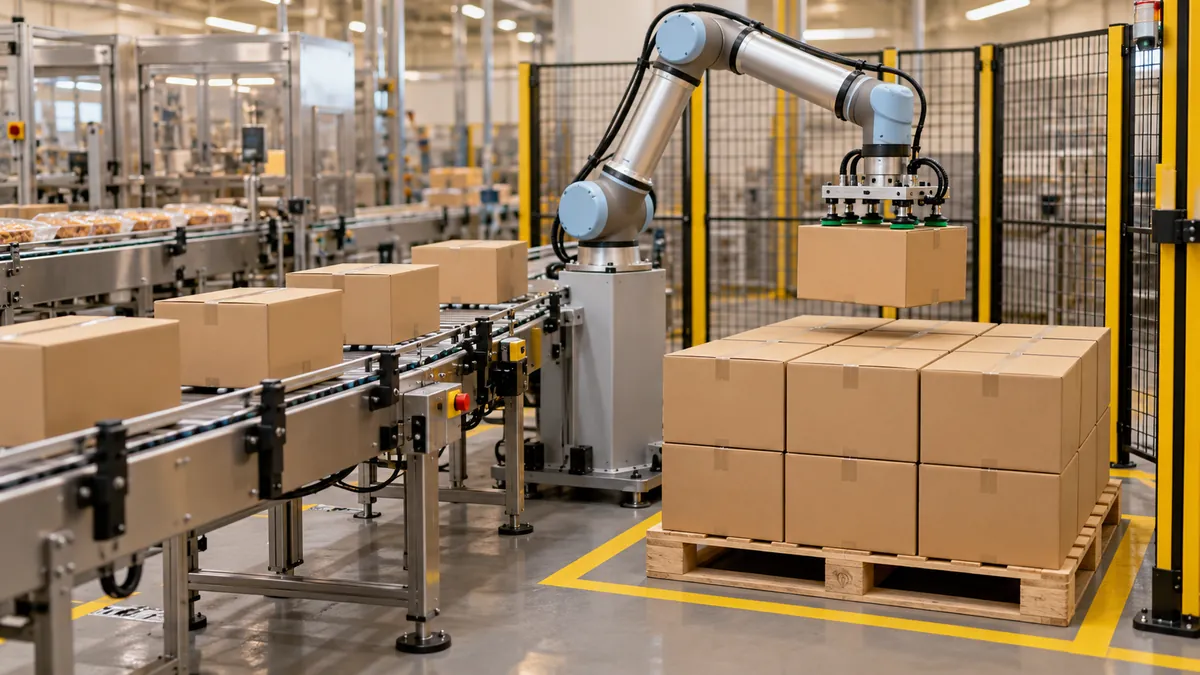
按照厂商案例,Bob’s Red Mill 希望在空间较紧凑的生产单元实现自动码垛,此前评估的方案未同时满足速度、负载和工作范围要求。案例采用 Columbia/Okura 的 miniPAL+ 系统,集成 UR20 协作机器人、真空夹具、码垛软件和安全检测等组件。企业现有产线速度与未来计划速度不同,因此评估设备时还需要考虑未来增产、放置隔层板以及暂时停线后的追赶时间。
厂商称该案例当前生产要求约每分钟七至八箱,并计划提高产速;系统宣传能力与现场持续产出并不等同。不同箱型、吸取方式、堆垛路径及安全限速均会改变实际节拍,应以具体产品、连续运行和验收测试结果为准。
验收不止测机械臂的单次动作
采购方可以先提供箱体尺寸范围、含产品重量、封箱方式、托盘尺寸和最高堆垛高度,再请集成商计算从输送线取箱到完成放置的完整节拍。真空夹具还要考虑纸箱表面、漏气、双箱抓取时的重心以及掉箱后的处理方式。对食品包装线,应根据实际工位要求核对材质、积尘、清洁操作和维护可达性。
建议用具有代表性的最小、最大和最难抓取箱型分别试验,记录不同堆垛层数、上游断料以及更换托盘时的连续表现。报价应拆分机器人、夹具、输送及定位、控制接口、安全设备、安装培训和后续维护,以便比较完整项目成本。
人员进入和换型如何管理
该案例说明系统结合围护与区域扫描等措施,在检测到人员或叉车进入时降低运动速度。安全方案必须根据具体场地、搬运物、人员动线和当地要求进行风险评估;协作机器人名称本身不能替代防护设计。采购时应确认停机、复位、故障恢复及安全功能的验证方式。
对于多产品生产,码型库、箱型参数和操作权限需要有版本管理,换型后复核夹具、托盘位置与首垛质量。供应商培训应覆盖操作、保养及故障处理,并约定验收条件和资料交付。可在企业目录查询公开企业资料,或联系智联海说明项目需求。