
 智联海
包裹分拣机器人先仿真再部署:项目验收看什么
包裹分拣项目涉及输送、视觉、机器人和分拣规则,等设备全部到现场后才发现接口冲突,往往会增加调试时间。ABB 的Posti 包裹分拣客户案例介绍了在部署前利用虚拟环境协同测试的做法。该资料描述的是既有项目,具体效果来自参与方表述,不等同于所有项目都能获得相同结果。本文发布时间:2026-10-30 23:11:28 -04:00 (America/New_York)。
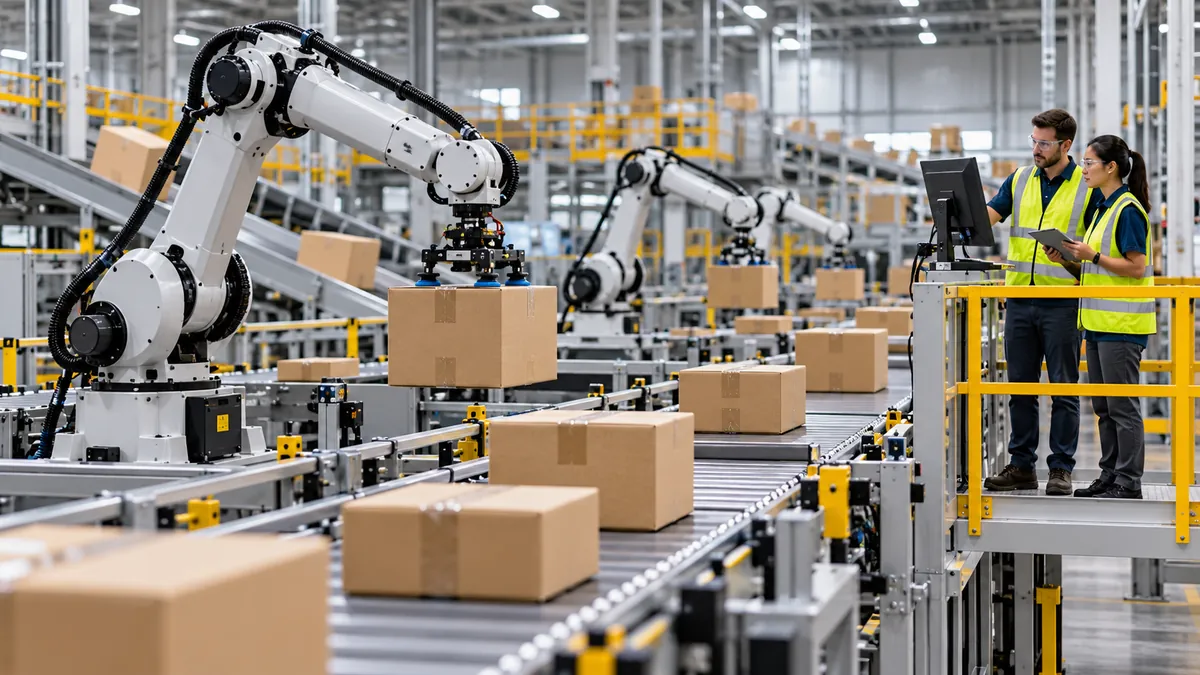
为什么要先做虚拟测试
据 ABB 介绍,芬兰邮政运营商 Posti 的项目由客户、集成商 Roboco、机器人供应商 ABB 和视觉技术团队 AMD Silo AI 共同参与。团队利用 RobotStudio 建立虚拟测试环境,检查机器人、应用软件和视觉系统之间的交互,再进行现场部署。案例称这种方式减少了部分设计和测试时间,但未提供足以供其他项目直接复用的统一计算口径。
对于系统集成项目,虚拟环境可以用于讨论工位布局、动作可达范围、不同设备之间的接口和软件版本。模型结果受输入条件、设备参数与建模精度影响,不能单独替代真实包裹、输送线与现场安全测试。
包裹样本和异常流程要覆盖什么
建议按业务实际准备不同尺寸、重量、材质、表面纹理和标签位置的样本,包含软包、边缘破损或多个物品紧邻等可能情况。测试应分别记录识别、抓取、放置和目标分流结果,并定义错分、漏分、抓取失败与人工干预的统计方式。
输送线速度、设备间距、扫描遮挡、包裹堆叠和分拣口满载都可能影响系统运行。仿真时应记录采用的边界条件;现场试运行再用相同口径对比,以识别模型与实际之间的偏差。涉及客户地址等信息时,还需明确数据访问、保存和脱敏责任。
交付验收不能只看理想节拍
项目还需要指定机器人、软件、视觉和输送设备之间的总集成责任人,确保故障发生时能查清接口和处理路径。设备安装前应复核场地尺寸、供电和网络要求,减少现场改造造成的等待。采购合同可要求列明正常与高峰负载、可处理包裹范围、系统可用时间和维护响应,并约定连续测试时长与人工介入的记录方法。若某些包裹需要转人工,应在系统设计中保留可操作的异常通道,避免个别失败导致整线停滞。
机器人、输送装置、夹具和维护通道应进行整体风险评估,明确围护、急停、故障复位和设备检修程序。试点阶段可先选一条具有代表性的业务流,再根据误分和停机记录调整。可查看企业目录或联系智联海交流物流自动化需求。