
 智联海
温室番茄采收机器人:试点如何评估漏采与损伤
温室番茄采收需要判断成熟度、接近果实、完成采摘并尽量减少损伤。Universal Robots 在eternal.ag 公开案例中介绍了结合视觉和协作机械臂的温室采收方案。该案例用于理解技术方向和采购问题,厂商描述不构成对任何农场产量或采收质量的保证。本文发布时间:2026-10-30 23:14:51 -04:00 (America/New_York)。
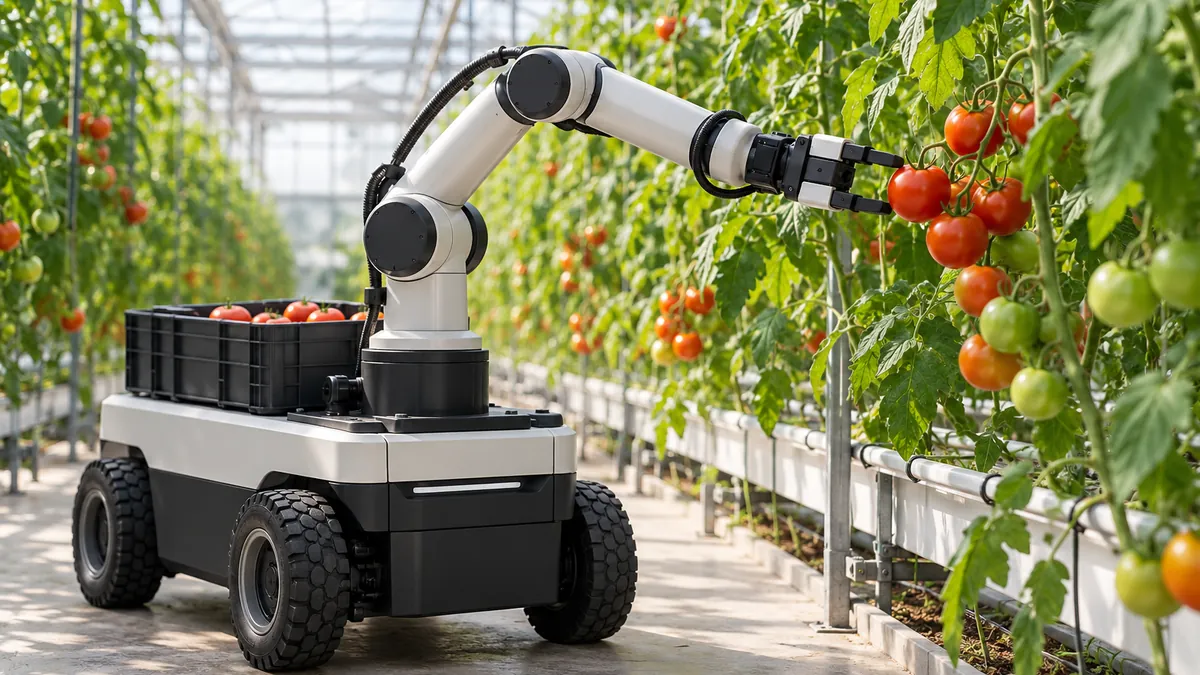
从识别到采收需要哪些环节
厂商案例介绍,eternal.ag 的 Harvester 面向温室应用,结合视觉系统和 Universal Robots 的 UR5e 机械臂开展番茄采收。方案需要根据现场观察决定目标,并用机械结构执行采收动作。作物品种、栽培方式、光线、叶片遮挡与果实成熟分布都会影响识别和操作;采购方不应将某次演示的结果直接推广到不同温室。
采收只是生产流程之一,移动平台定位、果实收集、周转箱搬运、电池补能、人工复核及设备清洁同样影响整个班次。选型时应询问完整系统边界、需要配套的设施,以及采下的果实如何进入原有分级包装流程。
温室试点应如何设计
建议先选定明确的温室区域,记录作物品种、种植密度、果穗位置、通道宽度、光照与采收标准。试验覆盖不同成熟度、遮挡程度和一天内的光照变化,并由种植管理人员共同定义可采收、漏采和损伤的判定方法。评估结果应同时统计有效采收量、漏采、损伤、停机和人工介入,而不只看单次动作时间。
对于无法识别或难以接近的果实,需要约定人工补采流程,并检查设备是否会碰伤枝叶、滴灌或其他温室设施。若系统需要改造栽培行距、铺设轨道或增加网络,应把这些费用和实施时间纳入比较。
交付、维护和数据如何管理
不同收获季节的温度和产量波动,也应在试点记录中体现,以免只根据单一天气或单一成熟阶段判断设备能力。对设备接触果实的零件,还需确认材质、清洗方法和定期更换要求,并由种植方按现有食品安全程序复核。采购合同应列出适用作物和环境范围、试运行条件、清洁要求、设备保养、故障响应及软件更新责任。系统采集图像和运行数据时,种植企业还应确认数据用途、访问权限、保存时间和供应商支持终止后的处理方式。
设备与人员在狭窄通道共用空间时,要结合移动速度、夹点、湿滑地面和急停位置开展风险评估。试点成功后再决定扩展规模,可减少一次性改造带来的不确定性。可在企业目录查找公开资料,或联系智联海交流农业机器人需求。