
 智联海
文物三维扫描如何用机器人?从采集到成果验收
文物数字化不仅要拍到完整外观,还需要控制相机位置、光线和后期处理,并优先保护原件。Universal Robots 的Verus Digital 公开应用案例介绍了使用协作机械臂辅助三维采集的方案。下文依据设备厂商资料整理,并区分项目描述与一般采购建议。本文发布时间:2026-10-30 23:16:31 -04:00 (America/New_York)。
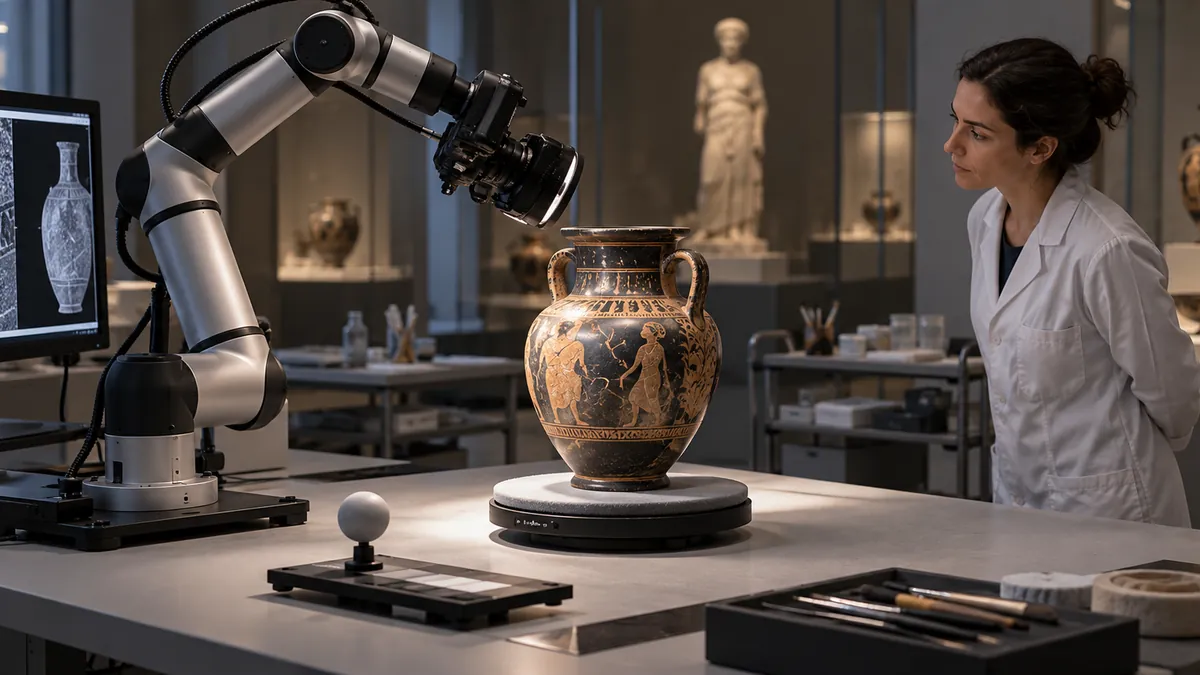
机械臂在采集流程中做什么
资料称,德国 Verus Digital 的 CultArm3D 系统使用 Universal Robots 的 UR10e 或 UR20 机械臂,配合相机、环形照明和专门软件进行物体图像采集。软件再根据影像生成点云及三维模型。机械臂的作用是按规划移动采集设备,最终模型质量仍受相机、照明、标定、物体表面和处理方法等因素影响。
案例提到系统可用于文化遗产、骨骼、绘画及其他对象的记录,并列出特定条件下的分辨率指标。分辨率不等于整个模型的绝对测量精度;对档案或研究用途,需核实标定方法、可重复性、误差及模型交付格式。
扫描前先由专业人员评估物件
馆藏材质、稳定性和表面状况各不相同。项目开始前应由文物保管和保护人员确认物件是否适合移动、固定和照明,制定允许接近的距离及环境条件。对易碎、反光、透明或尺寸较大的对象,要结合具体情况进行试采集,不应以通用流程替代馆方管理要求。
采购方可要求供应商说明相机轨迹规划、工作区边界、碰撞预防、紧急停止和人工接管方法。即使机械臂能够重复运动,发生参数错误、物件移动或设备故障时仍可能带来风险,完整方案需考虑人员、设备和物件的安全。
如何验收数字成果
在试运行中还应记录采集所需时间、人工准备和后期处理工作量,避免只比较设备移动速度。对于具有复杂表面和遮挡区域的物件,可能还需要由专业人员补充拍摄或调整计划,并在成果说明中如实记录无法覆盖的位置及其原因。不同对象应分别保存采集条件和版本信息,便于日后检查与复现。验收时应先明确用途:展示模型、研究测量和长期保存对精度、纹理、色彩与元数据的要求可能不同。可选择代表性样本比较覆盖范围、细节、色彩、尺度、重复采集一致性及缺失区域,并确认原始图像、点云、模型和处理记录的交付范围。
项目还需约定文件格式、数据备份、访问权限、知识产权和长期读取方式。对于历史文物,数字化是记录和研究工具,不能替代实体保护。读者可通过企业目录查看供应商公开资料,或联系智联海交流相关需求。