
 智联海
机器人辅助高温部件检测:光学测量如何验收
航空发动机和燃气轮机零件需要承受复杂的高温工况,研发人员必须了解零件在测试中经历的温度。ABB 的SCS 测试系统案例介绍了使用机器人引导激光和光学测量装置,读取被测零件表面涂层响应的方法。案例讨论的是研发测量流程,不意味着机器人在高温运行中的发动机内部工作。本文发布时间:2026-10-30 23:29:57 -04:00 (America/New_York)。
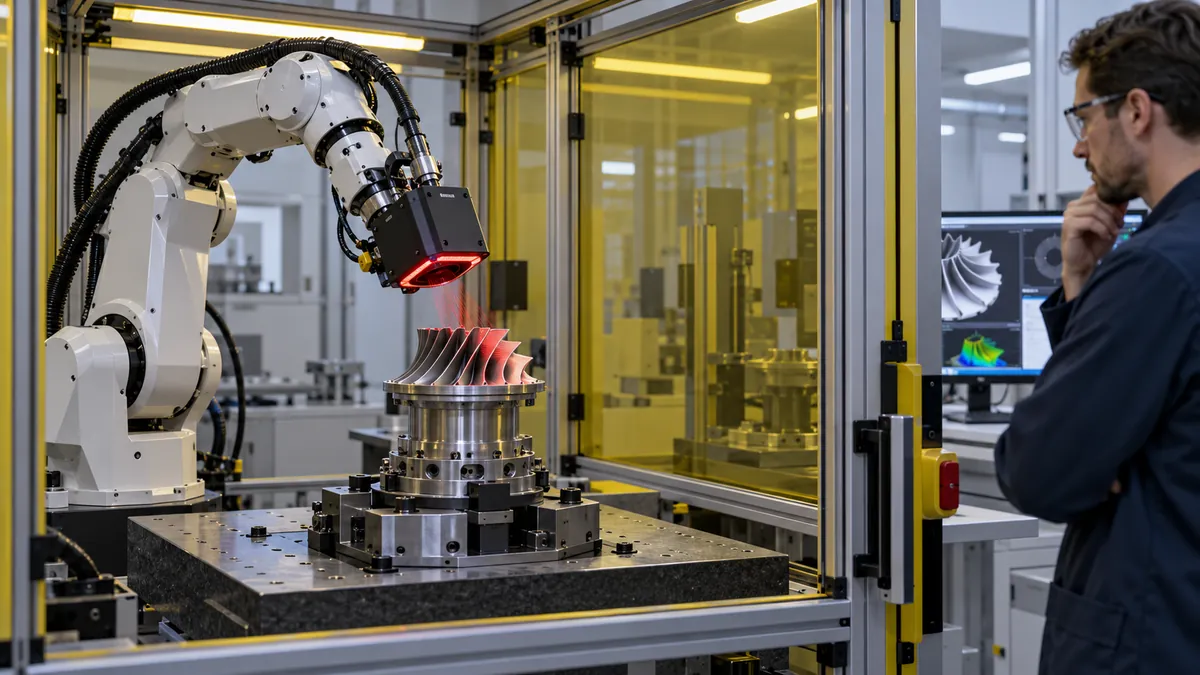
机器人与光学测量如何配合
根据 ABB 介绍,SCS 的方法用于在部件经历高温并冷却后,测量其表面曾达到的最高温度。案例中被测部件保持固定,机器人沿预定路径引导激光,光学探头记录涂层响应,进而构建温度分布信息。机械臂负责定位和移动,测量结果的物理解释仍依赖传感、标定与测试方法。
厂商称该方法相较原测试流程节省时间,这是特定项目的比较,不应推广为所有零件都能获得相同改善。零件尺寸、曲面遮挡、检测点密度、表面状态和测量仪器设置都可能影响一次检测所需时间和质量。
采购前应先确认测量目标
项目团队需要明确被测物、目标温度范围、期望空间分辨率、测量不确定度及可接受的处理时间,并确认涂层能否用于目标材料和工况。需要与仪器提供方讨论标定样本、数据处理方式、环境条件和结果复核机制,不能把机械臂重复定位精度直接当作系统测量精度。
对于形状复杂的部件,应检查传感器视线、机器人可达范围、工件装夹与可能遮挡,并评估不同批次或工件重新定位后的结果一致性。试验需保存路径、仪器设置、标定记录和原始数据,方便后续比较及追溯。
现场验收和安全怎么安排
可使用已知特性的样件进行端到端试运行,比较检测覆盖、重复性、数据完整性和异常处理。涉及激光或光学辐射的工位,应由具备相应资质的人员按设备和当地要求评估防护、联锁与操作权限;同时评估机器人运动、工具、电源和维护过程的风险。
项目预算还应覆盖传感器耗材、软件更新和定期复核,避免只计算机械臂本体成本。不同零件切换时,要核对装夹基准、测量路径和传感器参数是否已同步更新,并在操作记录中注明对应的程序版本。合同应明确设备、软件、集成、培训、标定和售后支持责任,以及验收不达标时的处理方式。读者可查看企业目录中的公开资料,或联系智联海说明检测自动化需求。