
 智联海
六维力传感器选量程:工具端读数为何不能替代本体过载核对
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
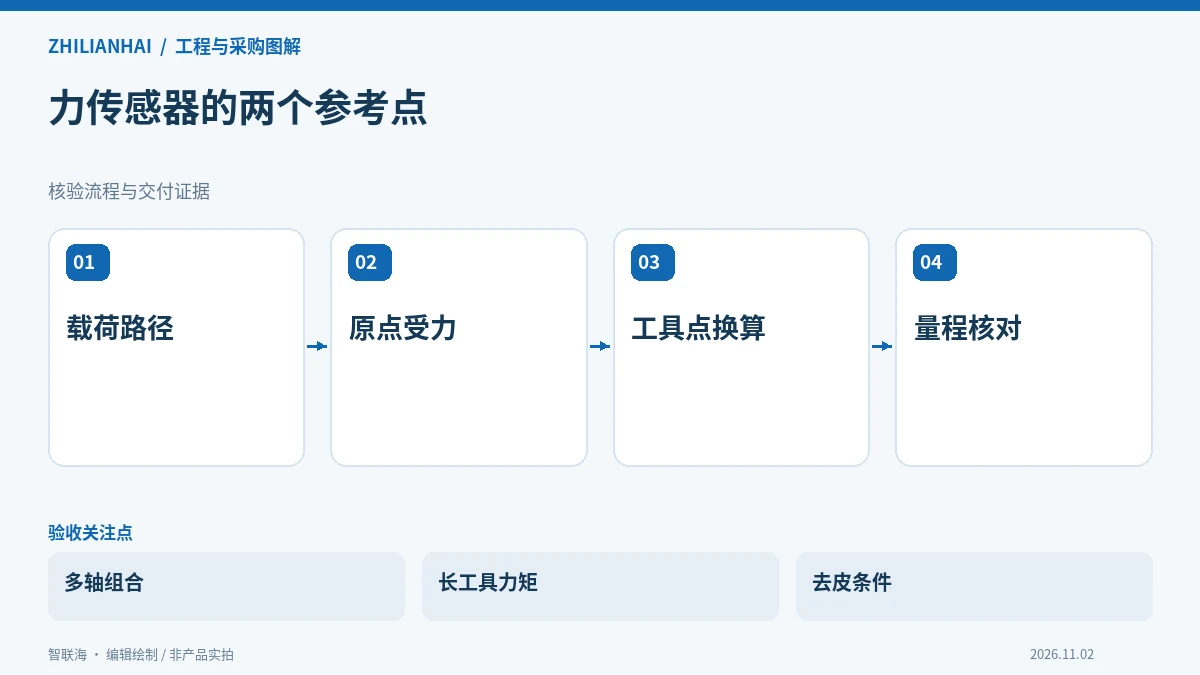
参考点改变,不代表传感器受力消失
ATI Axia80手册提醒,工具变换可以将读数换算到另一个参考点;如果参考点恰好位于施力位置,显示力矩可能很小,但判断过载仍应回到传感器原点。这是采购中很容易遗漏的区别:软件显示的工艺点数据,与传感器机械结构真正承受的载荷,并非同一套数值。
一把长工具在前端受到侧向力,会对传感器产生力矩。即使工艺要求的压紧力很小,长悬臂、快速起停和意外接触仍可能成为量程选择的主导因素。需把工具重量、重心、接触位置及实际运动条件交给供应商,不能只发送一个目标压力就要求推荐型号。
将正常过程和异常载荷分别计算
建议建立静态持工具、接近工件、工艺接触和退出四类工况,列出各轴预期方向、测量需求与可能峰值。正常测量范围用于质量判断,过载能力属于保护边界,两者不能混用。单轴允许值也不能简单拼成同时满载的多轴条件,组合载荷应使用厂家对应图表或书面核算。
验收前应检查原始输出、单位换算、坐标方向和零点处理。使用已知方向的受控小载荷核对符号,按仪器允许方式比较参考读数,并保留校准文件。不要为了证明过载能力而主动撞击工件;相关极端条件应通过厂家核算及经批准的安全方案评价。
去皮不能用来隐藏持续接触
静态去皮用于消除当前参考偏置,不能把已经顶住工件的力当成新的零点而继续加压。应规定在哪种姿态、何种无接触条件下允许置零,工具更换后如何重新建立参考。现场若存在软管牵拉,还要检查不同姿态下是否对测量形成额外影响。
交付资料应包含传感器与控制接口版本、采样和滤波设置、过量程状态码及故障处置。工艺数据保存时关联工具变换参数,避免后续只留下一条无坐标定义的力曲线。这样才能在选小量程提高观察能力与保留足够载荷余量之间作出有依据的取舍。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 力矩路径 | 工具原点、施力点与悬臂长度 |
| 量程依据 | 正常测量、组合载荷与异常边界 |
| 数据定义 | 单位、坐标、去皮和滤波版本 |
资料依据:ATI Axia80 官方手册。本文对应资料版本为Document #9620-05-B-Axia80-03;其他版本应重新核对。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。