
 智联海
三指内撑夹薄壁环件:同心抓取之外怎样核对变形
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
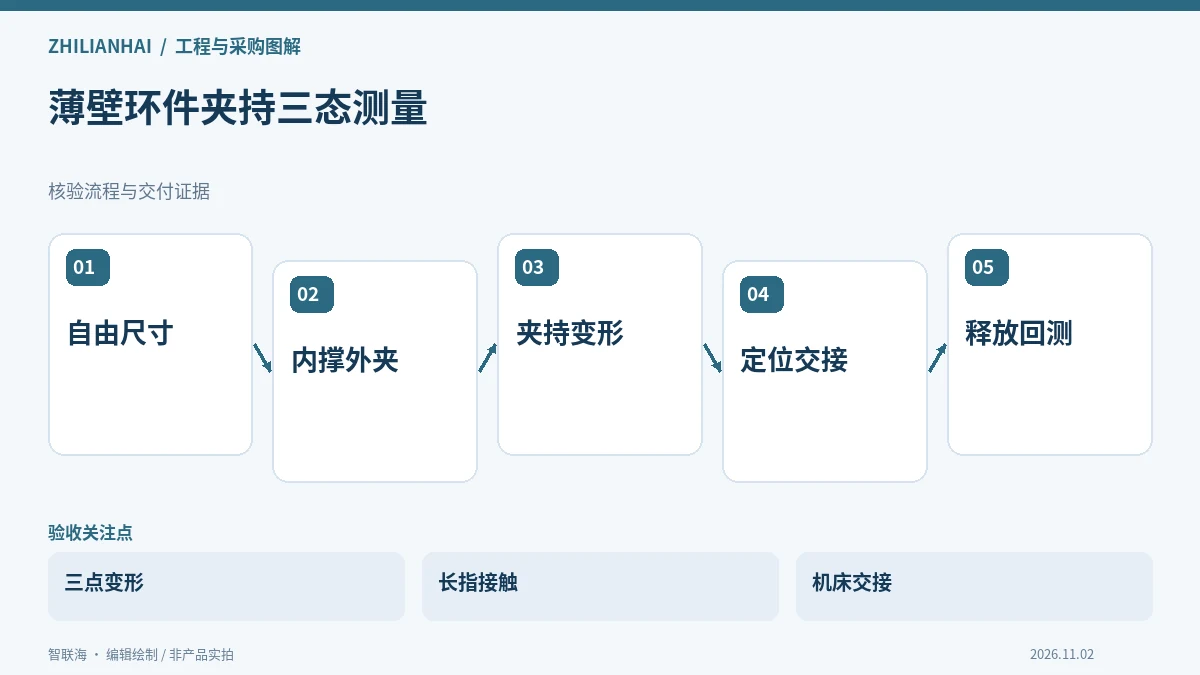
定心机制不是工件刚度保证
OnRobot官方将3FG15用于圆柱类工件搬运,并介绍三指对称定心结构。对薄壁套筒或环件,定心只是接触的几何特点;如果夹持位置刚度不足,零件仍可能产生三点变形。采购时应把内径、壁厚、开槽和材料状态交给供方,不能只凭最大夹持直径判断适用。
内撑和外夹需要分别评估。内撑可能占用后续定位孔或加工区域,外夹可能遮挡装夹面。还应核对指尖长度、接触弧面、导入倒角与装卸方向。指尖属于实际工装的一部分,不能用演示中的短指试验结果为生产用长指定型。
同时测量夹持中和释放后的状态
建议先测自由状态尺寸,再按拟用夹持位置低速测试,使用合适测量方法观察夹持中的变形,最后释放复测。若只测放下后的尺寸,弹性变形可能已经恢复,却掩盖了机器人向机床交付时的定位偏差。测量方案应由计量和工艺人员共同确定。
选取最薄、最小接触面积和有开口结构的代表样件,不只验证刚性最好的厚环。每组记录实际指尖、夹持设定、工件批次及安装方向。不得通过持续增加夹持力补偿油污或错误接触;保持能力与允许变形应同时满足,任何一项不足都需要调整工装方案。
把交接顺序和痕迹要求写清
放入卡盘或定位夹具时,必须明确机器人何时解除夹持、目标夹具何时已完成保持,以及异常时零件由谁承托。具体顺序依据设备说明和风险评估设计,不能用两个设备各自的动作完成信号猜测零件是否真正稳定。
成品外观还应检查接触印迹、划伤和碎屑夹入。对于后续精加工件,可以接受的接触区域应在图纸中标出;已加工面则需要单独标准。验收保留自由状态、夹持状态和释放状态三份记录,才能证明三指定心方案没有以变形换取表面上的取放稳定。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 环件状态 | 壁厚、开口、热处理与自由尺寸 |
| 接触工装 | 指尖弧面、长度、位置和夹持设定 |
| 尺寸对照 | 夹持中变形、释放回弹及表面痕迹 |
资料依据:OnRobot 3FG15 官方产品资料。该公开页面未标明统一手册版本,订货前应索取与具体配置对应的有效资料。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。