
 智联海
机器人底座验收:为什么加厚台面仍可能出现振动
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
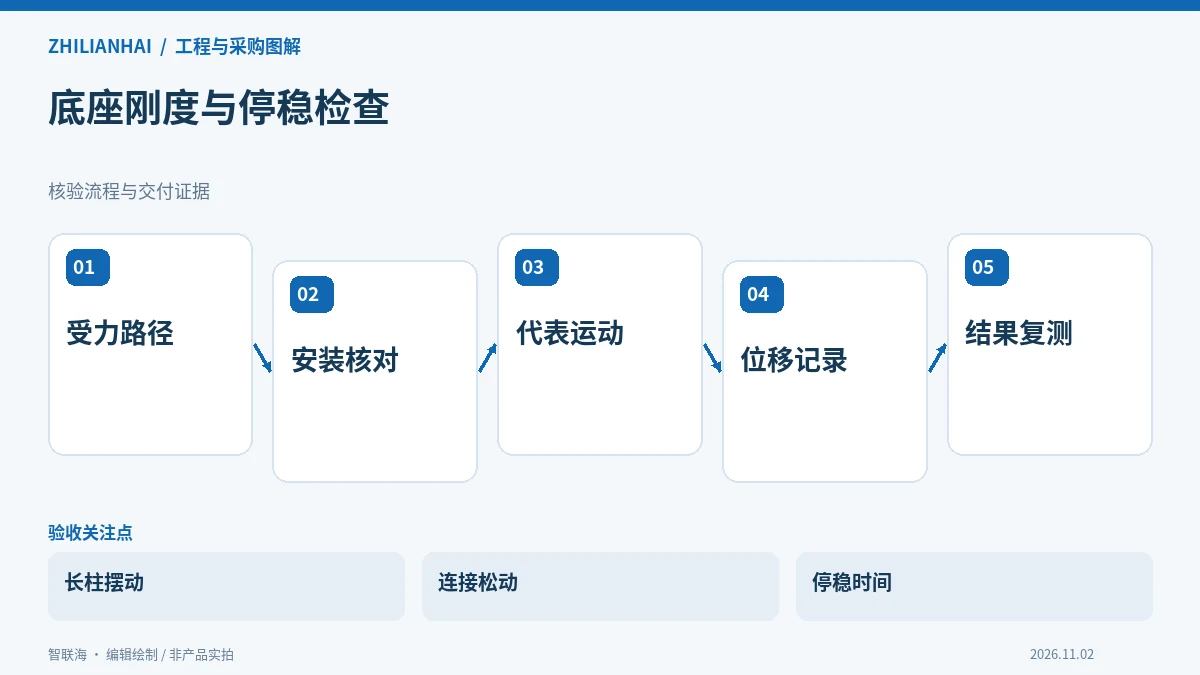
底座是一条完整的受力路径
优傲UR20安装手册区分静态刚度、动态刚度和疲劳,并提示支架变形或共振可能影响运动表现。它说明底座设计需要结合机器人工作载荷,而不能只看机械臂自重。文中原则对应所引手册版本,其他本体的具体安装载荷和紧固要求应重新查阅。
一块很厚的台面如果由细长立柱支撑,或地脚连接松动,仍可能发生明显位移。应把法兰、台面、立柱、连接板和地面基础一起检查,识别最软弱的位置。供应商若只负责台架而不负责地面基础,必须在合同中列明接口与验收条件,避免现场发生振动后互相推诿。
把静态偏移和动态停稳分开观察
建议先核对安装和紧固记录,再在风险控制下观察典型姿态的结构响应。测量点应覆盖机器人安装面与工艺基准,避免仪器与被测部位共同移动而看不出差别。需要测量方案时,应由具备结构与计量能力的人员确定方法,不以肉眼感觉替代证据。
随后使用拟投入生产的工具和负载运行代表路径,重点检查大幅起停与最远外伸位置。分别记录运动中偏移和停止后达到工艺允许范围所需时间。机器人报告已到位,不等于整套台架已经稳定;有些工艺需要在这个基础上定义额外的允许条件。
维护与扩项也需要重新确认
更换更重工具、提高加速度或增加台面设备后,原来的验证可能不再覆盖。采购方应留存允许工况与结构版本,并约定何种变化必须重新评估。临时增加配重或随意提高紧固力矩不能作为通用整改办法,可能掩盖连接和基础本身的问题。
交付时还应约定地脚、焊缝和连接面的检查责任,设置可观察的异常报告方式。若结构问题与控制参数同时存在,应先建立可复现的基线,逐项调整并复测,不能一次修改多项之后只说已经优化。把底座位移与工件结果同时留证,才有办法判断台架是否真正满足生产任务。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 结构边界 | 安装面、支架、连接与地面基础责任 |
| 实测条件 | 工具、负载、姿态及运动参数版本 |
| 复验触发 | 扩项、移机、松动和异常振动记录 |
资料依据:Universal Robots UR20 用户手册:Assembly and Mounting。本文对应资料版本为UR20 SW5.24 用户手册;其他版本应重新核对。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。