
 智联海
紧凑机器人占地怎么算:底座尺寸之外还要留哪些空间
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
把系列宣传和具体型号分开
ABB将IRB 1300定位为紧凑六轴工业机器人,并提供多种臂展和配置资料。评估时首先锁定具体型号、控制器和安装方式,不把系列页面中的不同版本优点合并为一台机器。较小的底座尺寸有利于布局,但本体的回转空间和工艺需求仍需要独立计算。
所谓占地应先统一口径,是机器人安装面、设备外框,还是包含防护和维护的生产单元。两家供应商如果分别报安装面与整站面积,数字就不能直接比较。采购询价应要求同一来料位置、同一出料位置及同一操作条件下提交布置图。
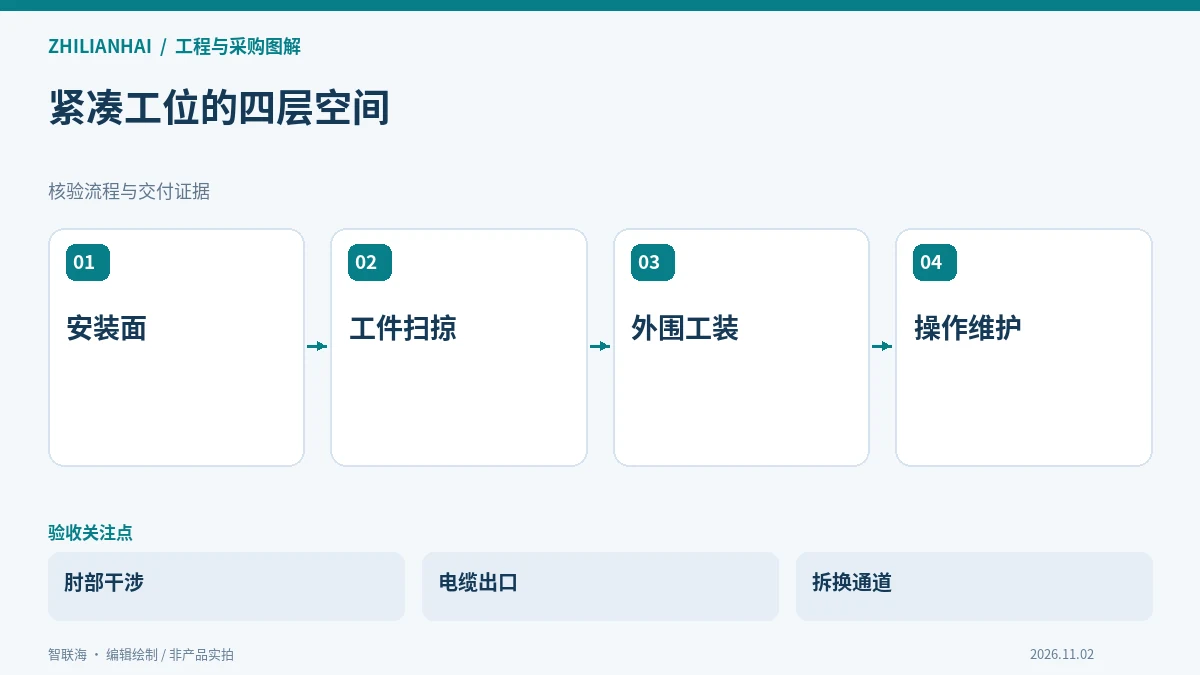
按照四层空间审查方案
第一层是本体安装及电缆出口,第二层是完整工具和最大工件扫掠,第三层是夹具、供料及检测设备,第四层是操作、保养与拆换通道。每层都应在图中有明确边界,不能只给机械臂工作半径的一个圆。
仿真应包含抬起、翻转、接近和退出的全过程。某个目标点能到达,不说明机器人能带着工件从当前位置连续到达那里。特别是窄开口工装,要核对腕部、肘部和工具后端,而不是只看工具中心点。实际布线的外形也应反映到模型中。
用维护动作校验是否真正省空间
维修人员能否按说明书接近连接处、拆出易损组件,以及控制柜能否打开,都要在图纸评审中确认。把通道全部压缩后得到的面积优势,可能在一次维护时就失去。供方应说明哪些维护动作需要移开周边设备,以及这样做后哪些基准必须重验。
现场验收保留最大工件、最不利姿态和完整附件的运行记录,再核对操作与维护空间。不要为了展示紧凑而移走实际生产要用的料箱或关闭人员入口。最终以完整任务的可达性、节拍与可维护性共同评价,才能判断紧凑机械臂是否为项目节约了可用空间。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 面积口径 | 安装面、单元外框与维护区域分开 |
| 扫掠模型 | 本体、附件与最大工件完整外形 |
| 维护路径 | 开柜、拆换、复位和基准复验 |
资料依据:ABB IRB 1300 现行官方产品页。该公开页面未标明统一手册版本,订货前应索取与具体配置对应的有效资料。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。