
 智联海
中空手腕机器人布线:穿得过去为什么不等于长期可靠
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
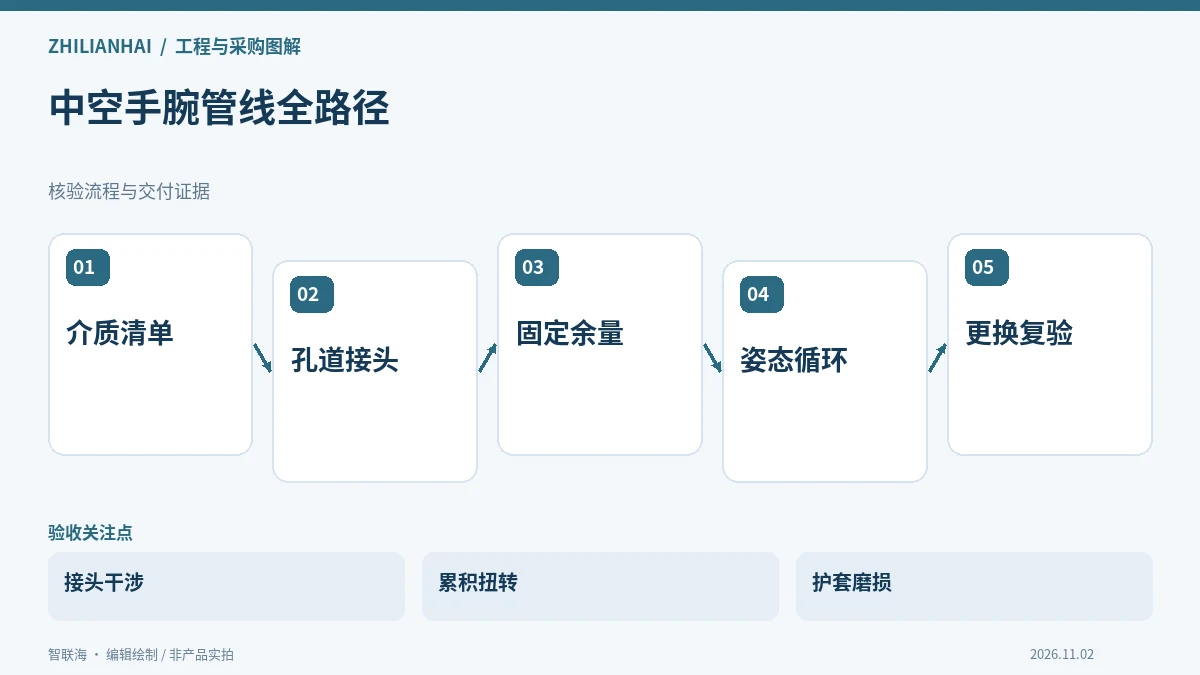
中空结构提供路径,不自动承诺管线寿命
发那科M-20iD/25官方说明介绍中空手腕和集成线缆管理,其设计目的包括减少外部干涉。对于具体集成项目,能把线束穿入孔道只是第一步,实际耐久还取决于线缆类型、接头、固定位置和运动。采购不能将中空孔径直接换算成可任意塞入的管线数量。
先列出所有介质需求,包括电源、信号、气体及其他工艺管线,再取得对应线缆允许弯曲和扭转条件。外径相同不代表可替换,普通静态线不应因为尺寸合适就用于反复运动。管线与接头的环境耐受也需要与工况匹配。
检查整条路径,不只检查腕部孔口
模型中应包括接头弯头、保护套和固定夹,不把它们简化成一根直线。腕部转动时,最危险的位置可能在孔口之外的固定点。先在受控条件下慢速走完整路径,观察张紧、挤压和摩擦,再按批准的工况验证实际节拍。
重复循环应覆盖最大姿态变化、工具切换与异常退出路径,记录线束是否逐渐积累扭转。若生产程序在不同任务间切换,不能仅用一段固定往返证明所有程序都适用。维修可见的磨痕、接头松动和护套形变应作为检查对象,而不是等通信中断后才判断问题。
把更换和复位也作为交付内容
线缆更换后需要恢复固定点、余量和工具基准。供应商应提供布置照片、部件订货号及检查位置,避免维修人员凭感觉留出长度。必要时对关键固定点作清晰标识,但不得遮挡设备原有警示或妨碍检查。
验收分别记录机器人本体可达性、管线运动状态和工艺信号稳定性。若出现偶发掉线,应核对动作位置及线束状态,不用简单重启掩盖。中空布线的价值在于形成可控、可维护的路径;只有完整循环和更换后的恢复都得到验证,才能支持长期生产的可靠性判断。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 管线表 | 介质、外径、弯曲与扭转条件 |
| 运动记录 | 固定点、全路径及累积扭转 |
| 维修交付 | 布置照片、备件与复位检查 |
资料依据:FANUC M-20iD/25 现行官方产品页。该公开页面未标明统一手册版本,订货前应索取与具体配置对应的有效资料。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。