
 智联海
小型六轴机器人吊装:怎样核对坠落防护与维修路径
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
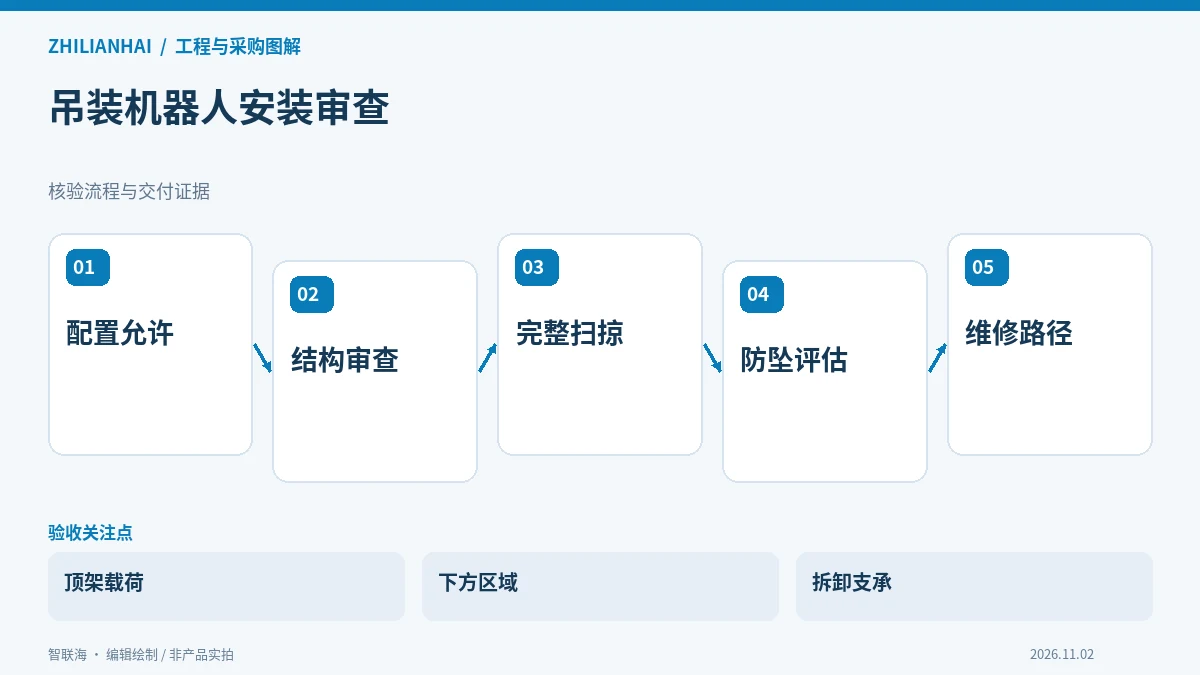
吊装首先是配置与结构问题
安川GP8与GP7的官方安装资料包括底座安装方法、安装位置和防止机械臂坠落的注意事项。采购吊装方案时应以实际本体对应手册为准,确认订货配置及安装方向确实允许。不能因为某个系列宣传支持多种安装,就推定所有具体配置和外围附件都能直接倒装。
支承结构承受的不只是静态重量,还包括机器人运动带来的载荷。应由具备相应能力的人员审查顶架、连接及基础,保存结构与安装资料。安装方负责哪些部分、集成方负责哪些部分,要在报价时列清,而不是把顶架留作现场临时焊接。
把完整运动投影到上方和下方
吊装之后,腕部回转、电缆垂落和工件扫掠都可能变化。布置图应包含最大工具、最长工件以及接近和退出动作,避免只验证目标点。特别是台面上方的灯具、管道和支撑横梁,应作为真实障碍纳入评审。
停机或工具失效时,工件可能落向下方设备或通道。防护方案要结合工件形状、保持方式及人员活动评估,不能因机械臂较小就忽略后果。任何防坠附件、吊装连接和安全功能的选择,应由供方按对应设备及现场要求说明,本文不提供通用安装尺寸或替代正式设计。
维修路径应在安装前走通
交付评审应说明如何接近连接器、检查紧固件以及在必要时支承和拆下本体。若必须拆除上方结构才能维护,就需要提前约定停机范围和作业空间。不能把设备装好之后再让维修人员自行寻找吊点和搬运路线。
现场验收核对本体铭牌、安装方向、结构记录与完整运行路径,再检查实际布线和维护通道是否与图纸一致。后续移机、换工具或改动顶架,都应触发相应复验。吊装的价值应以可用生产空间与长期维护条件共同衡量,而不是仅用台面上少了一个机器人底座证明方案更先进。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 配置核对 | 本体、安装方向与对应说明书一致 |
| 结构边界 | 顶架、连接、防坠及施工责任 |
| 维护方案 | 接近、支承、拆卸与移机后复验 |
资料依据:Yaskawa MOTOMAN GP8/GP7 Instructions R7。本文对应资料版本为GP8/GP7 Instructions R7;其他版本应重新核对。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。