
 智联海
被动柔顺插装附件怎么选:柔顺中心位置为何影响导入
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
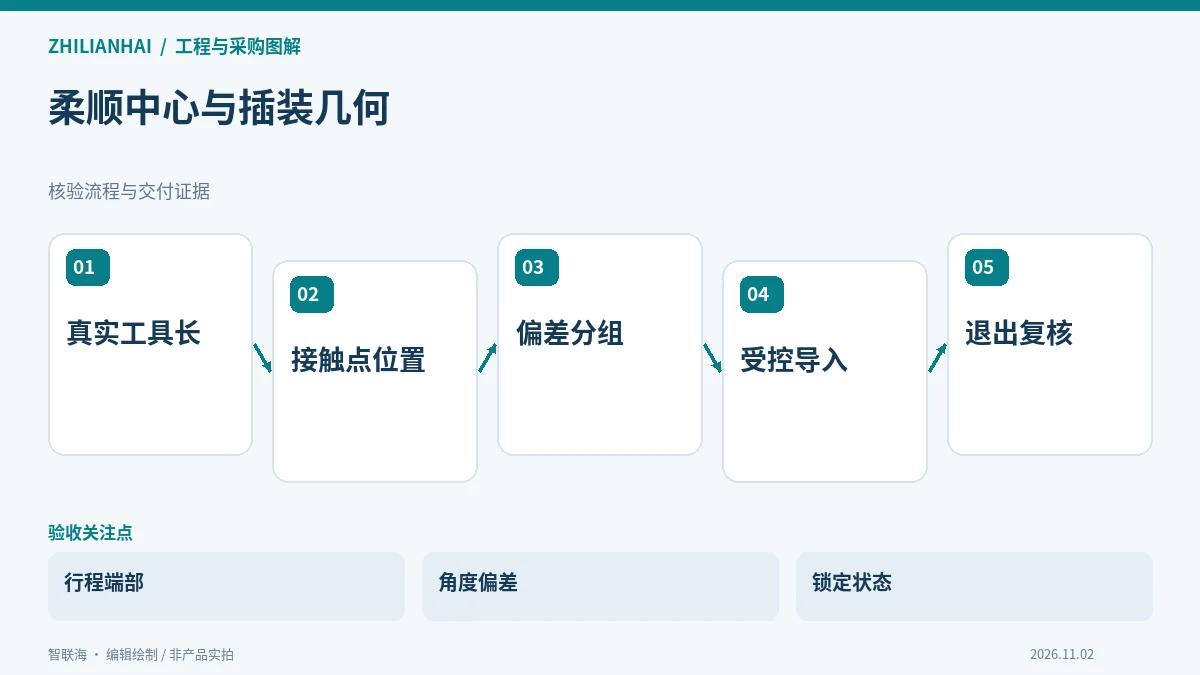
补偿方向必须与插装几何相匹配
ATI柔顺补偿器手册介绍远程柔顺中心,说明其与插装接触位置的关系会影响零件对正。手册还列出适用系列和配置,因此采购应先锁定型号,再使用对应图表与限制。被动柔顺不是一个允许任意方向晃动的通用接头,也不能承诺自动修正所有位置和角度误差。
安装工具长度改变后,实际接触点相对柔顺中心的位置也会改变。采购方应给出从安装面到接触部位的真实尺寸,以及工件重心、插入方向和预期偏差。不能只按机械臂额定负载选择附件,更不能把不同长度工装的试验结果直接移用。
把几何偏差与零件不合格分开测试
建议先用尺寸合格的样件,在受控条件下分别引入位置偏差与角度偏差,记录是否导入、接触过程及最终位置。每次只改变一种主要条件,保留夹具和工具版本。若把超差孔、损伤销和正常定位误差混在一组,很难判断补偿器是否选对。
柔顺行程接近端部时,附件可能失去继续补偿能力,应由供应商说明允许工作区域及超限处置。到达机械限位不能被当作正常工艺步骤。装配不成功时应停止并隔离样件,不靠增加推力证明能够插进去;母材受损后得到的到位结果没有验收价值。
锁定状态和退出过程也要验证
部分配置带锁定或状态检测选项,需核对实际交付是否包含。搬运、接近和插装阶段需要的刚度可能不同,切换条件应按设备说明及工艺方案确定。状态信号缺失或矛盾时,应由整站控制阻止不适当动作,而不是继续猜测附件处于哪个状态。
退出时还要检查零件是否被带出、夹具是否偏移,以及工具能否回到可重复的基准。合格判定包含装配尺寸和必要功能,不仅是插入成功率。采购合同保留几何关系、允许偏差和异常退出记录,才能明确被动柔顺究竟补偿了什么,以及哪些问题仍应通过来料和夹具整改解决。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 几何关系 | 工具长度、接触点与柔顺中心 |
| 偏差分组 | 合格零件的位置、角度分别对照 |
| 工作窗口 | 有效行程、锁定状态与退出结果 |
资料依据:ATI Compensator 官方安装操作手册。本文对应资料版本为Document #9610-15-1000-17;其他版本应重新核对。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。