
 智联海
机器人变位机选型:工件重量相同为何偏心布置不同
发布时间:2026-11-02 21:12:04 -05:00 (America/New_York)。资料核验日:2026-11-02。本文是基于厂家公开资料的技术解读,非今日新品报道;下列试验安排与采购判断为编辑建议,应由具备相应资质的集成、工艺及安全人员结合现场确认。
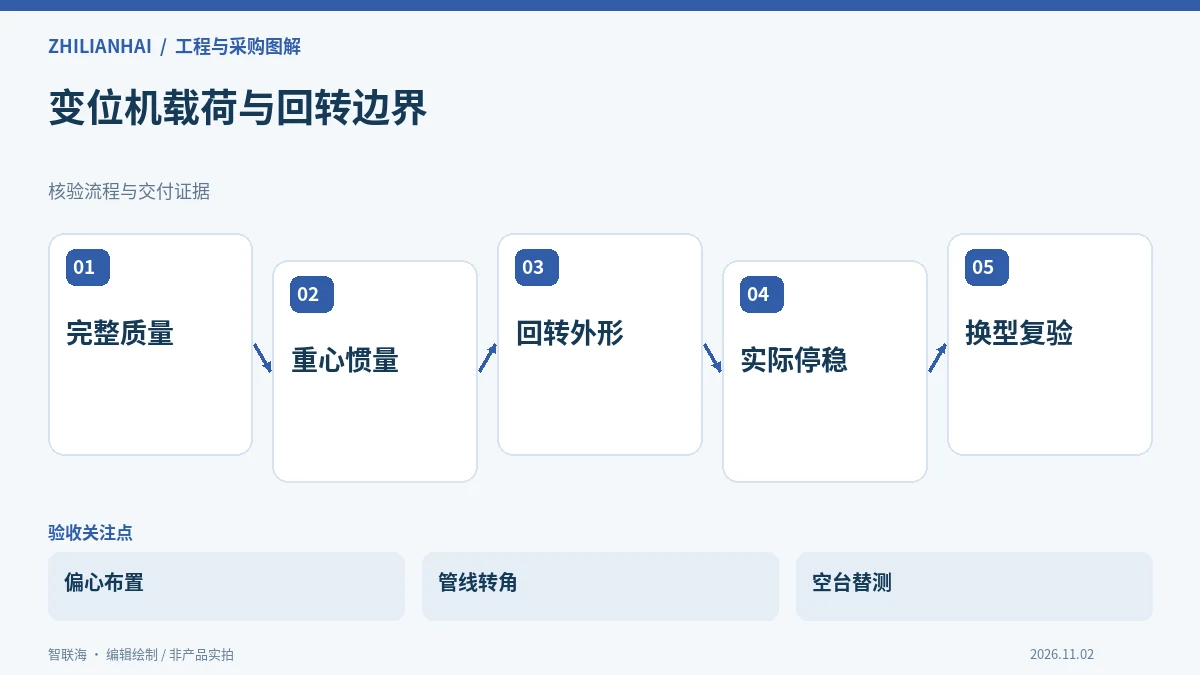
额定承载只回答了部分问题
库卡官方变位机资料提供多种轴数、承载与结构配置,表明需要根据工件和生产任务选型。采购时不能只报一件零件的重量:夹具、安装盘、紧固件和随动附件都属于实际载荷,而且其重心与分布同样影响回转。系列中的不同能力也不应合并为某一具体型号的承诺。
重量相同的紧凑块状工件与长杆工件,回转过程可能明显不同。偏心会改变轴系受力,远离轴线的质量会改变惯量。应提交整套工装模型、重心和转动姿态,由供方按对应允许范围核算,不把公斤数作为唯一比较条件。
将回转半径和管线一起放进模型
布置评审要包含工件、夹具、配重以及装卸时的最大外形,核对与机器人、地面和护栏的距离。能在一个角度停放不说明整个旋转过程都无干涉。长工件还需考虑下垂与支承方式,不能用理想刚体模型代替全部现场判断。
夹具的气电管线及工艺介质如何跨越转轴,也应在询价时确认。允许转角、回零策略和接头维护都与实际配置相关。若采用滑环或其他传输组件,应列明订货及责任范围,不能在验收现场临时增加管线后才发现旋转受限。
节拍需要包含停止后的工艺许可
验证应采用真实负载和拟用转动程序,记录转动、停止及达到工艺允许状态的时间。变位机报告到位后,长工件或工装仍可能有余振,因此还要核对实际加工或测量位置。不能用空台转动时间替代生产节拍。
换型后若夹具重量、偏心或外形变化,应重新核对负载与回转空间。装卸人员活动区域与回转危险区需要按整站风险评估管理。交付文件保留完整载荷、允许配置和停稳结果,才能避免同重量的新产品上线时出现动力不足、轨迹干涉或质量波动。
询价前应交付的记录
| 记录对象 | 需保留的信息 |
|---|---|
| 载荷模型 | 零件、夹具、附件及重心分布 |
| 回转边界 | 最大半径、支承与管线转角 |
| 工艺许可 | 实际负载下到位、停稳和换型复验 |
资料依据:KUKA Positioners 官方产品资料。该公开页面未标明统一手册版本,订货前应索取与具体配置对应的有效资料。
继续查阅真实机器人型号库与企业品牌馆,比较配套本体和供应商;需要工况评估可通过联系我们提交图纸、节拍及边界条件,平台不以本文替代厂家书面承诺。