
 智联海
潜伏式搬架机器人,对接成功还要核对货架接口
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
先区分搬架与牵引两种任务
MiR官方应用页分别介绍用于货架搬运的Shelf Carrier和用于小车牵引的Hook。两者都可能被采购清单写成“移动搬运机器人”,但承载、转向、脱离和站点形式并不相同。潜伏进入货架下方并完成取放,不等于能接任意轮式推车;反过来,牵引小车的能力也不能替代举升货架的接口条件。本文只讨论前一类交付核对。
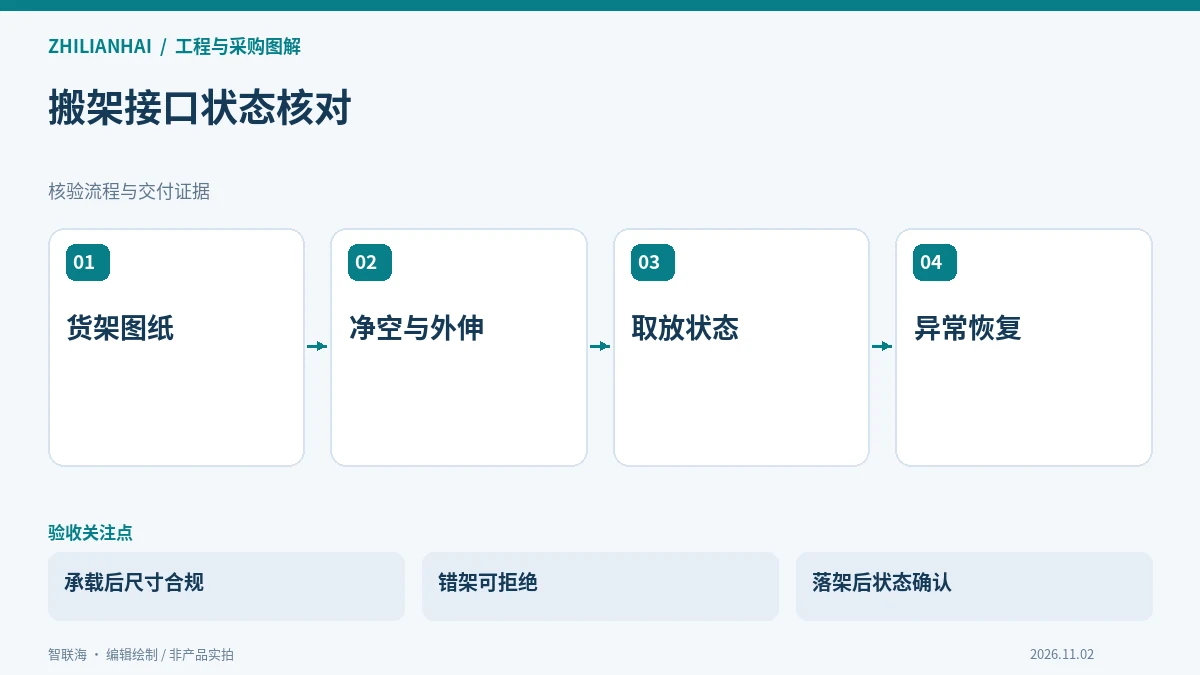
询价前要提供实际货架图纸及照片,标出脚轮、横梁、底部连接件、线缆和可能下垂的包装物。净空应在装载后测量,不能仅用新货架空载尺寸。框架受力后的变形、轮子朝向和货物外伸,均可能改变机器人进入及退出的空间。接口尺寸由供应方按指定上装核对,不在现场凭经验临时切割改造。
货架状态应该可识别,而非靠默认
装卸位可以出现空位、空货架、满货架、偏位货架和人员正在操作等状态。系统需要明确哪些状态允许取架或放架,状态由传感器、业务系统还是人员确认提供。若仅因地图中有一个站点,就默认那里始终有可取货架,现场一旦错放就会形成反复失败。站点名称还应与仓库物料编号和屏幕显示一致。
- 进入前:确认货架类型、姿态、载荷以及通道是否可用。
- 承载后:确认取架动作完成,货物不会滑移或碰撞周边。
- 放下后:确认承载状态解除,货架稳定且人员可以安全接近。
用坏样本验证接口拒绝能力
试点不只展示一只标准货架成功往返。由集成方在风险评估允许的条件下,纳入尺寸公差、正常磨损、合法最大载荷和取放位偏差。对于不兼容货架或外伸货物,应确认系统能拒绝任务并给出可理解的提示,而不是依赖员工站在旁边观察。任何涉及货物跌落、夹挤和车辆运动的测试,都需要专业人员组织并限制现场接近。
记录失败时停在哪里、是否仍承载、是否阻塞相邻通道以及如何恢复。禁止直接让员工伸手入底部、强行拉出货架或在未确认设备状态时手动推车。故障恢复程序应来自交付说明,且区分软件重试、人工处理与必须联系服务方的情形。
货架也属于需要维护的系统资产
为每种允许使用的货架建立版本和检查要求,重点看结构松动、轮子损坏、底部异物及未经批准的附件。新增不同供应商货架时,先做兼容确认,再进入运营。报价应列清机器人、上装、货架、定位设施、接口联调和现场培训的责任,不让“机器人已到站”替代真实的取放完成记录。
资料依据:MiR官方Applications:Shelf Carrier与Hook应用(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。