
 智联海
AMR载物架加高以后,为什么要重新核对重心
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
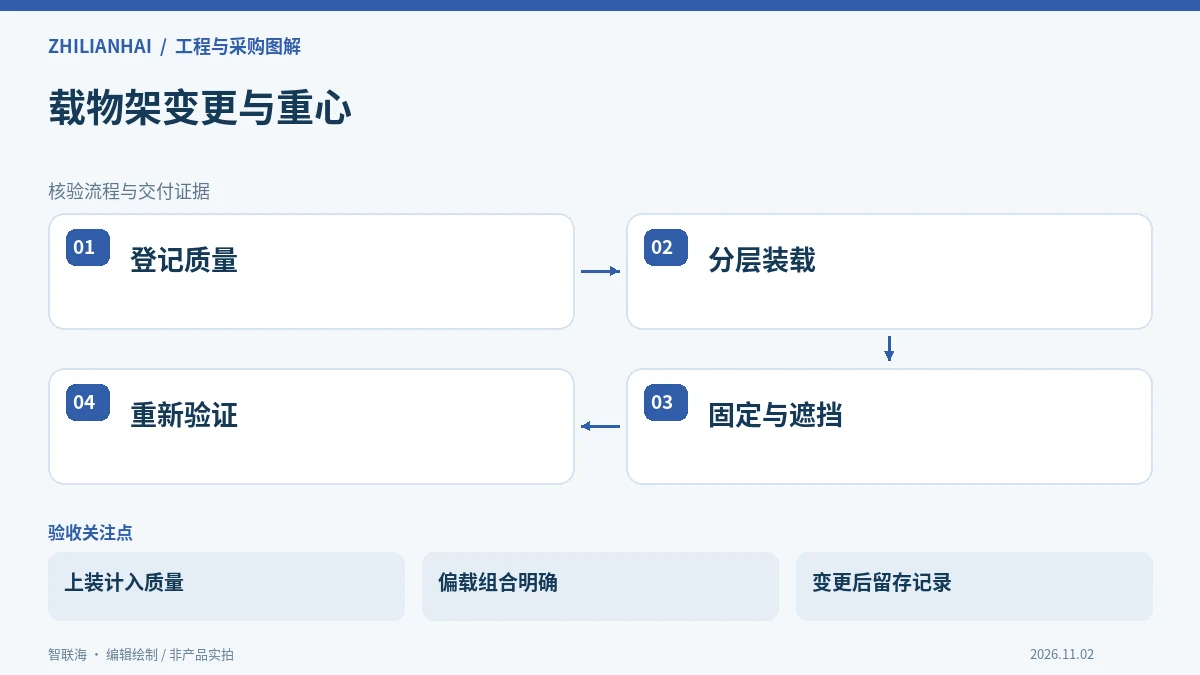
货物重量相同,运动条件也可能不同
欧姆龙LD安全指南提示,不得超过载荷及推荐的速度、加速度、减速度和转动限制,并要求参照用户手册核对重心。对采购方而言,这意味着“货物只有几十公斤”不足以判断一套高层载物架是否适用。上装本体、托盘、固定件和实际物料都参与系统受载;高位堆叠与一侧集中摆放,也会改变转弯及制动时的行为。
常见变更是为了多放一箱,给原有平台加一层架子。即使总重量没有超过标称值,增加高度、货物外伸和遮挡传感器仍可能使原验收条件失效。不能简单复制原来的运动设置,更不能为了赶节拍取消告警或扩大允许速度。需要由供应商及集成责任方依据该型号文件重新评估。
建立一张能交给工程人员的载荷表
表格按实际运输组合分别填写,至少包含上装质量、空容器质量、物料最大质量、各层装载方式和固定方法。对散装物料说明是否会在转弯中移动,对液体容器说明是否封闭、是否存在晃动。没有准确重心数据时,应向结构设计方索取计算或测试依据,而不是用目测位置代替。
| 变更 | 需要补充的信息 |
|---|---|
| 增设上层 | 结构高度、质量分布及强度依据 |
| 单侧装料 | 最大偏载组合与货物固定方式 |
| 更换容器 | 底面接触、滑移与外伸尺寸 |
| 加装显示器 | 安装位置、供电和感知遮挡情况 |
验证应覆盖正常最不利组合
方案确认后,按照专业人员制定的计划验证典型转弯、进出站、受控停车和现场允许的路线。应使用可追溯的载荷组合并记录速度设置与软件版本;如果测试只用低位配重块,不能据此证明高位真实物料同样适用。异常急停或其他特殊测试必须在受控条件下进行,不能在有人混行的生产通道中随意尝试。
观察内容不只看车辆是否翻倒,还应检查货物移位、货架松动、托盘翘起、传感器视野和停靠后取料便利性。出现摆动并不意味着调低一点速度就解决了,仍需分析结构和固定方式。若现场经常出现超出设计范围的混装,应先调整作业制度或容器,而不是让软件承担所有不确定性。
把允许的装载方式写给操作者
交付时用照片和示意说明各层可放什么、哪些外伸和混装被禁止,明确发现松动及异响后的停用流程。维修后更换上装、改动支架或者新增设备,也应纳入变更记录。文章中的方法用于整理问题,最终允许值、验证过程与安全结论应以具体机器人手册及整机风险评估为准。
资料依据:OMRON Mobile Robot LD Safety Guide I616-E-06(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。