
 智联海
牵引式移动机器人遇坡道,小车刹车不能当保障
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
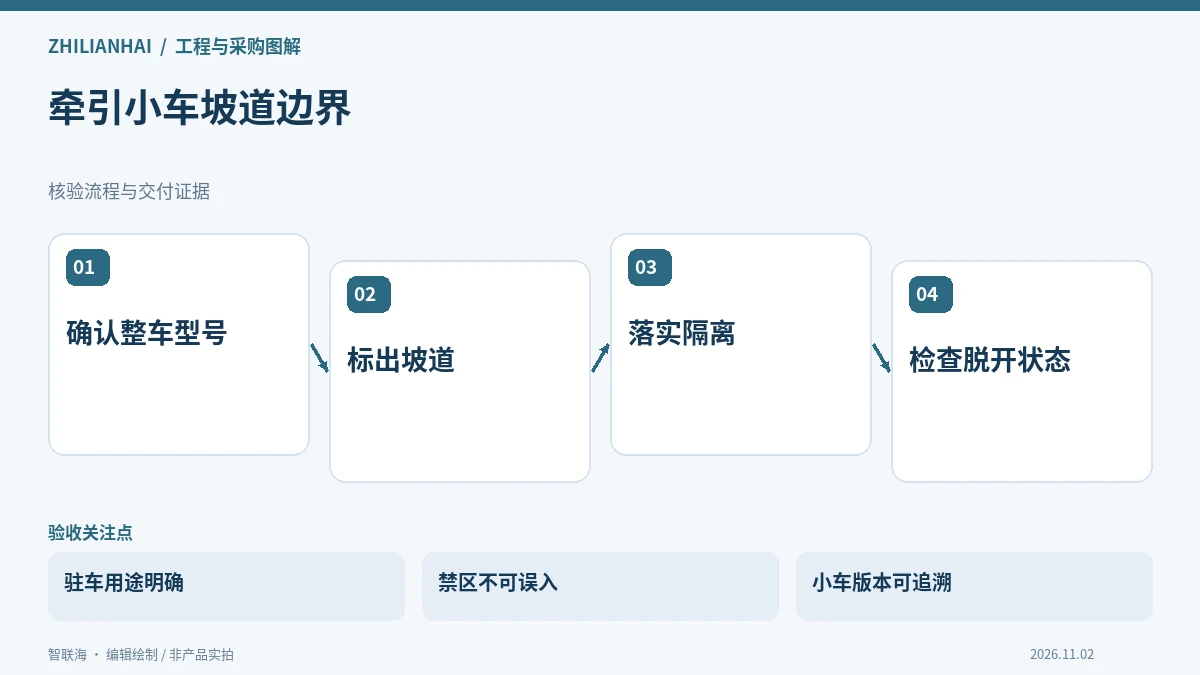
驻车制动不等于坡道运行许可
欧姆龙LD、LD-CT组装说明指出,小车在脱开时自动接合的脚轮制动用于防止在不完全水平地面上自行滚动,但并非用来阻止小车沿坡道下滑;该Cart Transporter不具备坡道运行能力,应通过物理及逻辑边界防止进入。这个型号边界很具体,不能因为另一款机器人能爬坡,就推断它也能带着小车通过同一坡道。
现场人员容易把“有刹车”理解为可以应付所有停车情形。实际上,驻车、正常行驶减速、故障停车和防止溜车可能由不同设计承担。选购牵引或转运方案时,需要把底盘、连接机构、小车、载荷和运行环境作为整体核对,不能只向推车厂家询问轮子承重后就结束选型。
坡道调查必须延伸到路线之外
除了规划路线,还要检查自动门附近、装卸平台、人工推车区域及地图边缘,防止绕障和人工接管把设备带入不允许的区域。记录坡道入口与允许路径的距离、现场标识及人员习惯。单纯口头提醒员工“不往那边走”,无法保证调度异常或临时改道时仍然有效,实际隔离措施需由现场责任方确定。
- 标注所有坡道、斜面和无防护边缘,不只标主通道。
- 向集成方提交整车及小车型号,避免混用其他版本参数。
- 确认物理限制、地图禁区和作业制度是否相互一致。
- 核对人工释放制动后的允许操作及人员培训要求。
小车改造要留存接口和制动信息
如果希望复用原有手推车,应提供脚轮规格、车架图纸、满载质量、货物重心和连接结构。磨损、轮子朝向和地面接缝会改变拖带与回转表现,不能用新车空载测试代表全部在役车辆。对于制动失效、连接未锁定或者错接小车,应有明确的停用和维修流程,不宜临时用绳索或非配套零件固定。
试点宜先选择符合要求的平整区域,由供应方确认连接、取放和人工接管过程,记录小车型号及载荷组合。若运营必须经过坡道,正确做法是重新选择经确认适用的系统,或重新规划物流路线,而不是把原型号限制改写成“低速也许可以”。安全边界不能靠少量成功通过的视频推翻。
验收围绕限制是否真正落地
验收可核对禁区在地图及现场的对应关系、错误任务是否被拒绝,以及小车脱开后是否按交付说明保持受控状态。不要为验证风险而故意在坡道放开满载小车。最终交接应给出适用手册版本、检查项目、问题上报人和受控恢复步骤,让维护班组清楚哪些功能属于设计用途、哪些属于禁止工况。
资料依据:OMRON Mobile Robot LD、LD-CT Assembly Instructions 23180-000(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。