
 智联海
桌下清洁能否覆盖,先量椅脚而不只量机身
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
能进入桌下,不代表每个点都能清到
Gausium在Phantas产品页中介绍了面向小中型空间的多模式清洁能力,以及进入狭窄通道和桌下区域的应用。采购评估时,需要将“机身能够进入”“清洁工具可以经过”“地面达到目标效果”三件事分开。家具底部不是一个固定矩形,椅脚、横梁、垂落包带与电源线会随人员活动改变。
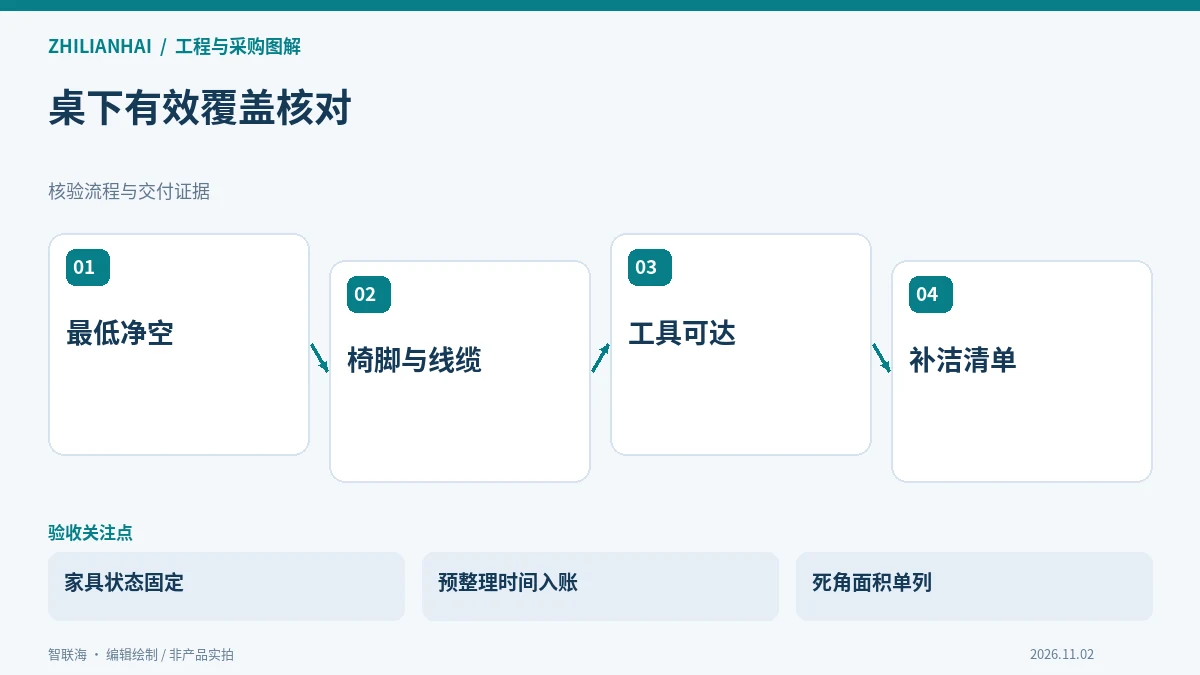
测量不要只取桌面到地面的高度。应查看桌下最低结构、椅脚之间的实际净宽、底座外伸以及机器人转向空间。有人办公和下班后椅子收起的状态可以差很多,验收必须注明家具摆法,而不能用摆空的样板间代表真实工位。
制作一张可达性地图
以工位或家具组为单位,在平面图上分别标出自由可达、整理后可达及长期不可达区域。边界应考虑清洁工具位置,而不只是车辆轨迹。若工具未经过桌腿后方,即使导航轨迹看似覆盖,也不能算作该处完成清洁。对无法进入的细缝、线槽和家具紧贴区,应明确人工补洁责任。
- 桌下最低横梁:保留高度及照片,避免只测桌面。
- 椅子与脚轮:记录正常摆放及最大外伸状态。
- 线缆与布料:规定整理方法,不能期待识别功能消除缠绕风险。
- 易碎物品:在经评估的区域外存放,避免用碰撞试验判断能否绕开。
将“整理家具”时间计入总成本
试点可以对比正常摆放与按作业规范整理后的覆盖差异,但两组都应记录预处理用时。如果每次清洁前需要人员搬动大量椅子,机器人的有效收益就不能仅用理论面积计算。也不应为了提高覆盖率把杂物临时移到通道里,造成新的通行和安全问题。
观察应包含不同桌脚结构、转角及地面材质,记录机器人主动绕过和任务失败的位置。出现重复进入、原地调整或长时间等待时,先分析家具几何与站点设置,再决定改变布局、调整清洁计划还是交由人工处理。不能通过屏蔽传感器或忽略障碍告警让设备“硬挤进去”。
把家具变化列为重新确认条件
办公搬迁、更换座椅、增加储物箱或临时布展后,应更新可达性记录。交付报告可以保留桌下照片、面积分类和补洁清单,让后续管理人员知道覆盖率依赖哪些条件。厂商关于贴边和狭窄区域的说明只是能力线索,实际可达范围仍需按具体产品版本与现场结构确认。
资料依据:Gausium Phantas官方产品页(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。