
 智联海
送餐机器人自动判断取餐完成,怎样防止漏拿误走
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
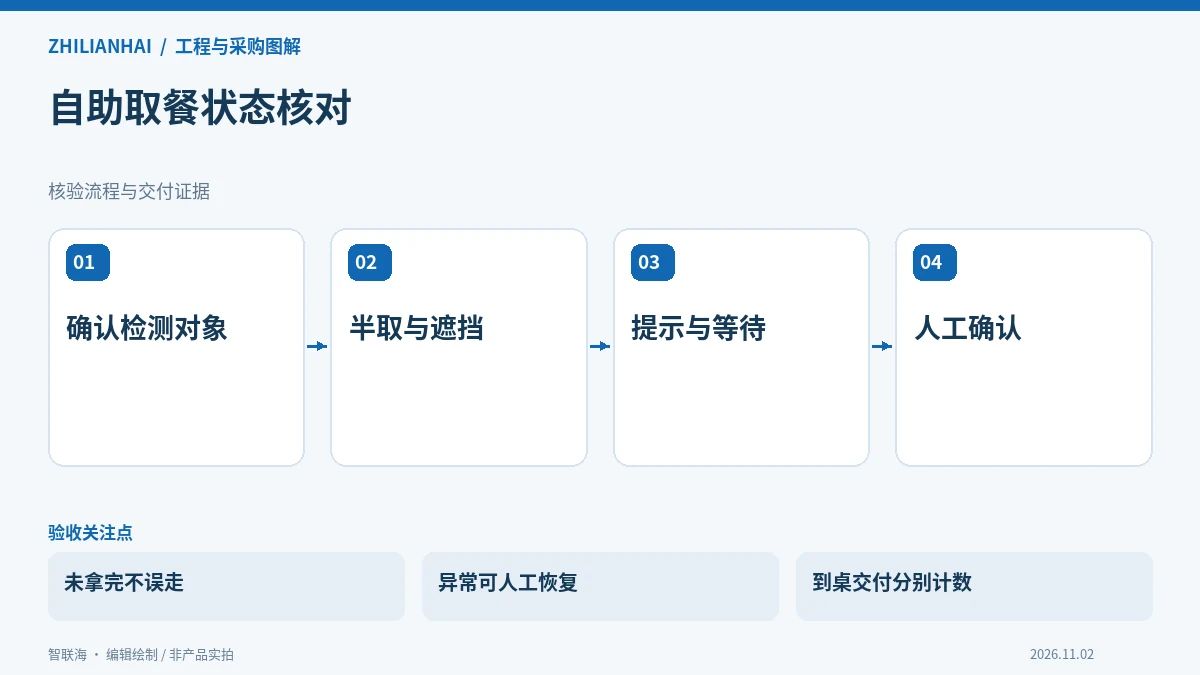
检测托盘状态,不等于核验订单内容
擎朗DINERBOT T10官方产品页介绍开放式托盘、视觉检测、托盘灯、屏幕引导及语音提示,服务于自助取餐。对于运营人员,需要进一步确认系统究竟判断的是托盘上是否还有物品、某层是否已取空,还是需要人工按钮完成确认。不能仅凭“智能托盘”四个字,推断设备已经检查菜品、桌号和订单数量都正确。
一张餐桌可能只取走部分餐品,也可能把空碗或手机暂时放回托盘。如果机器人把这些情况误判为完成或未完成,就会造成提前离开或长时间占道。采购试点应把边界样本列出来,而非只演示整盘一次取空的理想流程。
围绕真实取餐动作组织样本
样本应来自供应商允许的容器和载荷范围,并包含现场常用餐盘、托盘衬垫、杯具及包装。摆放不应遮挡需要的传感器或超出承载边界。测试人员分角色执行取一件、留一件、换位置以及按提示人工确认等操作,记录系统提示和任务是否继续,而不是故意摇晃或推挤设备来验证稳定性。
- 半取:一层剩余少量物品时,是否仍有正确提示。
- 遮挡:手臂短时遮住托盘后,识别能否恢复。
- 误放:取餐后放回其他物品,应如何人工处理。
- 多人:不同侧同时取物时,界面提示是否清楚。
灯光、语音和确认方式需要一起设计
大堂噪声可能让语音难以听清,强光或观察角度也可能影响顾客理解灯光。运营规则可以用桌号、楼层或取物提示减少歧义,但内容应与实际任务一致。对于不适合自助取餐的顾客,应安排人员协助,不把自动检测作为必须让顾客学习的复杂操作。
同时要确认等待多久、谁可延长等待、谁能结束任务以及操作后如何恢复配送。超时策略若过于激进,会把未拿完的餐品带走;无限等待又会影响后续任务。具体配置应由供应商依据当前版本提供,并在模拟业务流中验证,不能只看单一任务演示时的流畅程度。
用正确交付率而非到桌率评价
验收记录可分别统计到达、取餐提示、真实交付、人工介入和异常返回。到桌成功但物品错拿,不应被算成完整成功。若托盘检测依赖软件或功能配置,应把版本与开通范围写入交付文件,后续更新后复核关键样本。开放托盘也不适用于所有物品,热液体、易碎品及受控物资需要另行评估包装和作业边界。
资料依据:KEENON DINERBOT T10官方产品页(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。