
 智联海
机器人热像巡检,为什么同一设备要固定拍摄条件
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
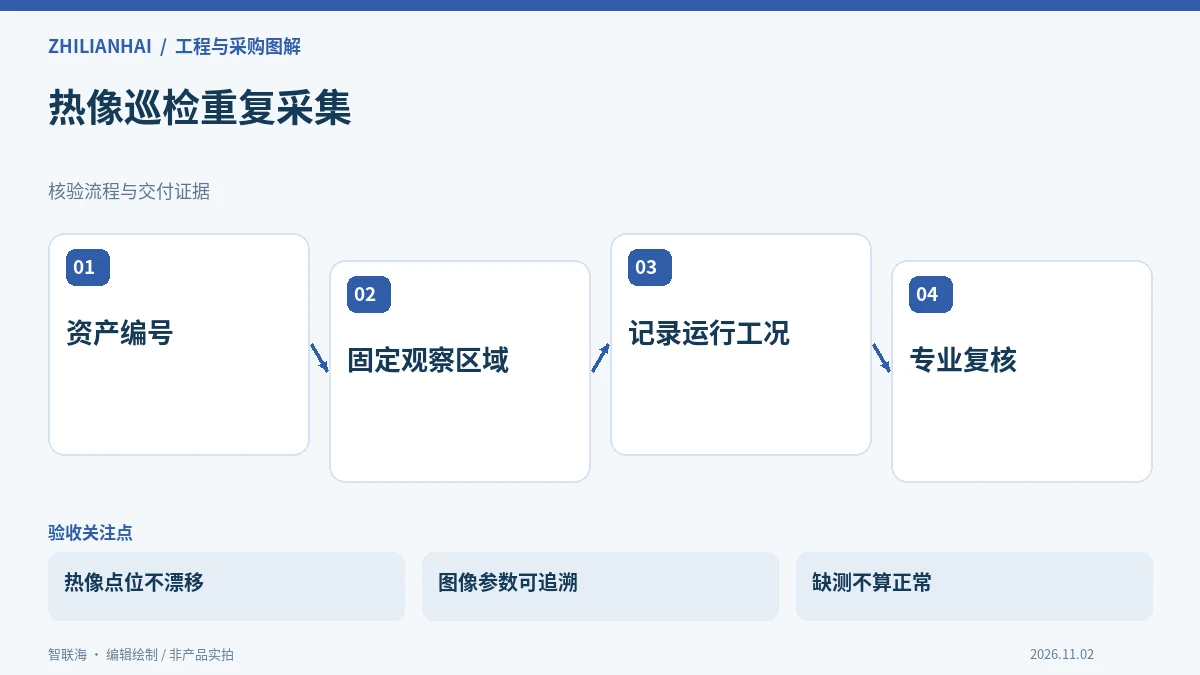
热像颜色变化不等于设备温度一定变了
Boston Dynamics热像巡检方案介绍了Spot携带相应热像载荷按计划采集数据,并围绕关注区域、阈值和趋势支持维护工作。采购评估不能只看机器人能否拍到彩色热图。不同拍摄角度、背景反射、距离、表面性质和设备工作负荷,都可能影响读数的可比性;图像调色范围变化也会让相似温度呈现不同颜色。
因此,热像采集应先围绕具体资产建立观察规范。对电机、阀门或电气设施的解释需要适合的专业人员,机器人提供数据不代表已经完成故障诊断。尤其不能未经授权打开带电柜门、拆除护罩或者靠近危险部位,只为取得更清楚的图像。
把观察区域绑定到设备与工况
每个巡检点应有资产编号、可见光定位图、热像关注区域及允许的拍摄位置。记录环境与设备运行状态,避免把停机后的低温与满负荷时高温直接比较。对表面材质、发射率等参数,应由有能力的人员依据测量方法确定,并保留来源,不宜统一套用一个数值到所有设备。
- 资产对应:热像点位必须能回到真实设备和部件。
- 拍摄条件:保留视角、距离与可见光参考。
- 运行状态:注明工作、待机或刚切换工况。
- 解释责任:告警由谁复核、何时转为维修任务。
试点先验证重复采集,而非只追求阈值告警
可以安排在相同允许工况下重复采集,观察关注区域是否稳定落在同一部位,是否受遮挡或反射影响。正常误差与缺失数据需要记录,不能只筛选漂亮图像。若机器人到位略有偏差,应检查结果是否仍有效,而不是用自动完成标志替代数据质量确认。
阈值应基于维护目标、设备要求与专业判断设定。统一给全部资产设置同一温度,可能制造大量无效告警,也可能漏掉应关注的异常。对于暂时看不到目标、图像质量不足或设备状态未知的记录,应标为需要复核或无效,不能自动视为正常。
用复核闭环判断巡检价值
验收可以跟踪有效数据率、点位对应正确性、重复采集一致性和人工复核耗时。告警后应保留原图、参数和处理结论,观察是否真正支持维护决策。软件、载荷和点位变化后,需要重新确认关键资产。热像机器人适合形成持续数据,但不会因为增加巡检频次就自动保证设备不发生故障。
资料依据:Boston Dynamics Thermal Sensing and Inspection官方方案(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。