
 智联海
高反光零件点云缺一块,HDR该怎样验证收益
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
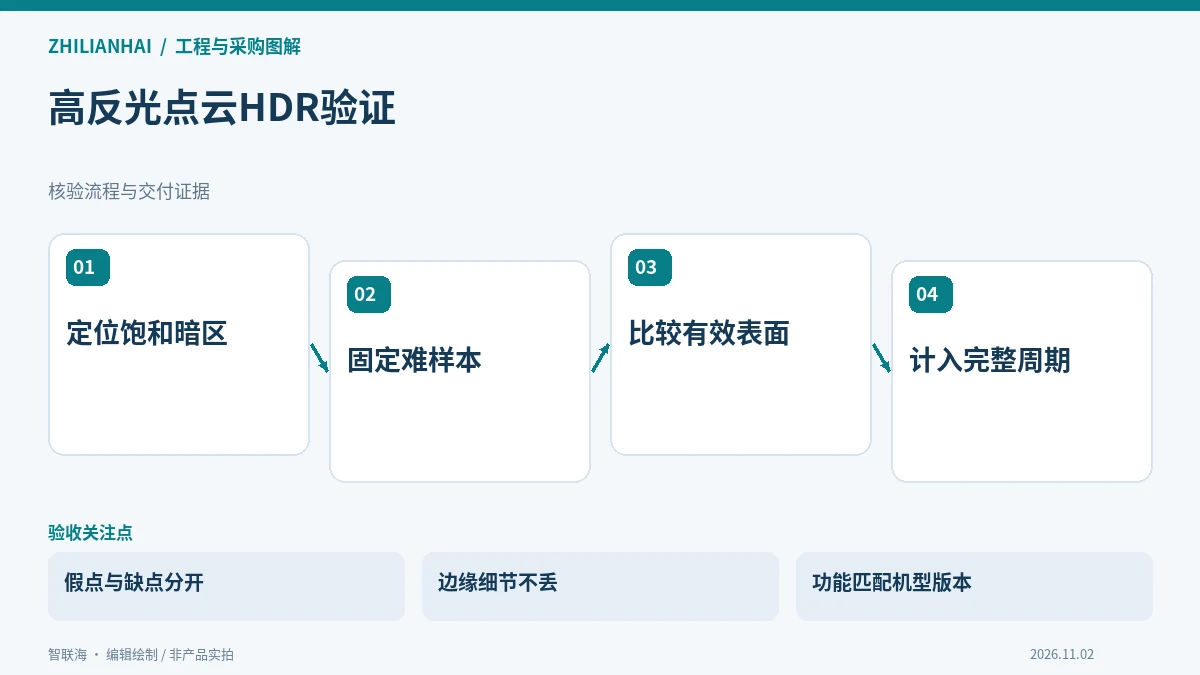
缺点和假点需要分别处理
Zivid知识库解释了高反光表面的强反射可能造成像素饱和,并介绍适用预设、视觉引擎与多次曝光等改进方向。实际验收时,应区分真实表面没有数据,以及反射造成不属于表面的异常点。把所有空洞都补满并不一定更好;若补出的点偏离真实几何,后续识别或测量反而更容易出错。
同一零件的明亮边缘与暗凹槽可能需要不同曝光条件,HDR通过组合采集扩展可用范围,但也会改变时间开销。具体引擎和功能支持取决于相机型号及软件版本,不能把知识库里出现的全部选项视为所有产品共有。询价时应把可用功能与实际配置逐项对应。
先选择与任务相关的评价区域
采购方应明确哪些面、孔或边缘影响任务。若只需要识别整体姿态,评价重点可能是可靠特征;若要检查几何尺寸,则需要合适的参考及误差分析,不能只看点数。样本应包含实际表面处理、方向和批次差异,避免使用消光后的演示件代表高反光生产件。
| 观察项目 | 防止的误判 |
|---|---|
| 有效表面覆盖 | 点数增加却没有覆盖关键部位 |
| 异常反射点 | 把漂浮或重复表面当成真实几何 |
| 边缘细节 | 平滑处理后形状信息被削弱 |
| 采集总时间 | 只看单次曝光而忽略完整周期 |
比较设置时保留同一组样本
可以由供应商按适用文档比较单次和多次采集,固定位置与样本,并保存设置、原始结果和任务输出。每轮只改变可解释的条件,避免同时改变曝光、相机角度和后处理后无法归因。对不同引擎,也应比较关键细节和实际处理时间,而不是选一张视觉上最饱满的点云结束评估。
如果目标在多次采集期间移动,组合结果可能受影响;需要由系统设计方确认是否要求停稳、等待多久以及如何检测无效帧。生产节拍应使用有效结果的完整周期计算。不能仅将厂家某个曝光参数相加,就宣布整套检测任务能够达到承诺速度。
验收文件保存难样本与退化条件
记录最容易饱和和最容易缺失的样本,并规定如何识别结果无效、何时重拍及何时转人工。更换材料、抛光工艺、照明或料箱后,应复核代表工况。三维视觉的目标是获得足够真实且满足任务的数据,点云变密、颜色更漂亮或软件显示成功,都不能单独替代任务精度与可靠性证据。
资料依据:Zivid Knowledge Base:Dealing with Highlights and Shiny Objects(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。