
 智联海
视觉定位越来越偏,怎样区分相机、坐标与安装问题
智联海技术与采购解读 · 发布时间:2026-11-02 21:12:04 -05:00 (America/New_York) · 资料核验日:2026-11-02。本文依据公开产品资料整理,非今日新品公告;下文试点步骤为编辑建议,未声称本站已完成实测。
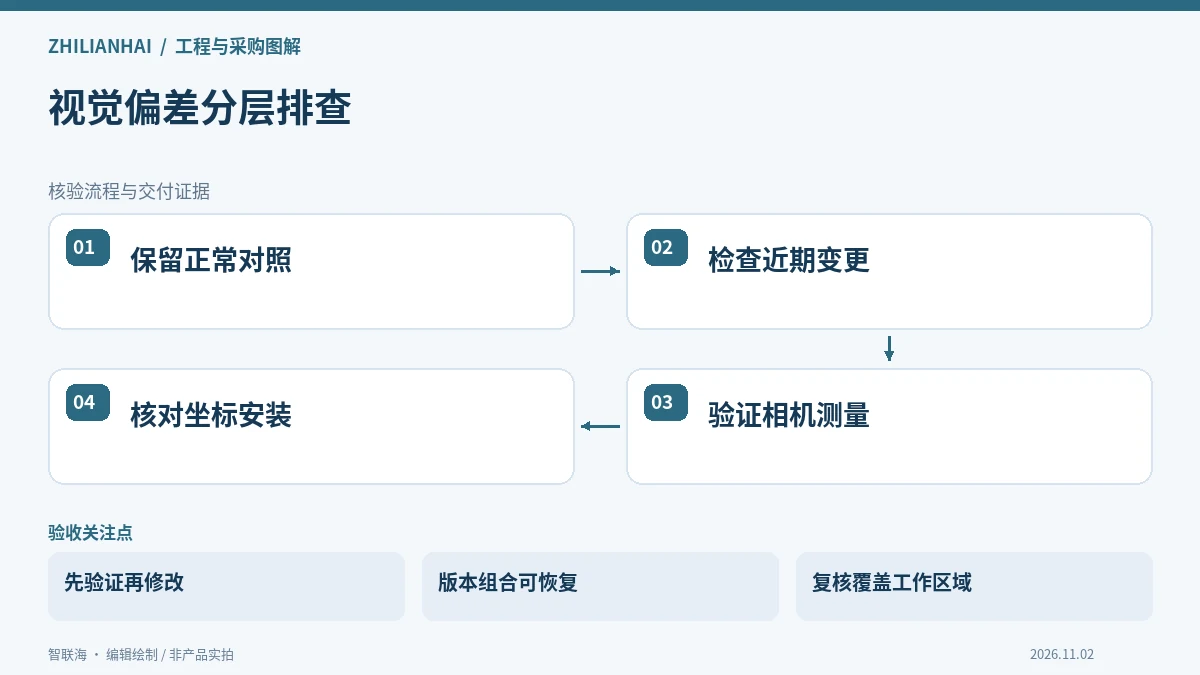
图像仍能显示,不代表几何关系没有变化
Zivid维护资料将现场验证、手眼标定和机器人标定作为不同层面的工作,并提示根据性能变化查找原因。对运营方来说,视觉定位逐渐偏移不能一律归因于相机“识别不准”。相机自身测量、相机到设备的坐标关系、机械安装以及执行机构状态,都可能影响最终结果,显示界面正常并不能排除这些问题。
常见错误是直接把偏差加到一个补偿值上,短期看似恢复,实际却掩盖了支架松动或配置变更。另一种情况是每次异常都重新标定,导致原始证据消失,也无法判断故障是否还在发展。应先保留当前状态与最近一次正常记录,再由具备能力的人员决定检查顺序。
从近期变更和参考样本入手
检查清单可先列搬动支架、碰撞、换镜头或相机、升级软件、调整坐标、维修执行机构及更换目标材料等事件。对每项记日期、执行人和恢复记录。参考样本或校准板应按厂家适用要求保存与使用,不能拿一个尺寸未知的纸板判断精度已经恢复。
| 现象 | 优先收集的证据 |
|---|---|
| 测量尺寸整体变化 | 参考件结果、相机状态与环境条件 |
| 固定方向偏移 | 安装位置、坐标版本及变更记录 |
| 部分区域偏差大 | 视野位置、样本姿态与数据质量 |
| 结果随时间变化 | 温度、振动、机械松动及作业状态 |
验证与重新标定不能混为一个动作
验证用于判断当前结果是否满足要求,标定或修正则会改变系统参数。应先按适用文档做验证,再决定是否需要修正及关联步骤。若相机测量本身正常而最终定位异常,就应继续分析坐标关系与执行机构,不能因为相机在流程前端就一直更改它的参数。
维修及标定工作需在受控状态下进行,机械运动区域的人员防护不能省略。完成后记录软件、固件、标定数据和关键设置,并使用未参与调整的代表样本复核。供应商软件与固件之间的兼容要求也需确认,避免升级一方后沿用不匹配的组合。
恢复验收覆盖生产区域而非单一点
仅让一个参考点对准,不能证明整个工作空间恢复。复核应覆盖任务所需位置、姿态和真实样本差异,记录误差与无效结果,达到事先约定标准后再恢复业务。若发现支架或结构问题,应先维修再验证,不能长期依靠临时补偿维持。把排查证据与处理结果留下来,才能降低下一次故障恢复时间,也避免同一问题反复发生。
资料依据:Zivid Knowledge Base:Depalletization Maintenance(2026-11-02核验,在线内容可能更新;交付须核对具体型号、地区和随设备提供的手册)。可通过机器人产品库整理候选型号,或在联系我们提交现场条件与问题清单。