
 智联海
相机裁小画面以后,机器人定位坐标为何要重新核对
Basler的Image ROI说明包含输出尺寸与偏移,并区分图像ROI和自动功能ROI。部分机型在像素合并后使用的坐标口径也有变化。对定位应用而言,裁剪既是数据量调整,也是图像几何接口的变更,需要一起验证。
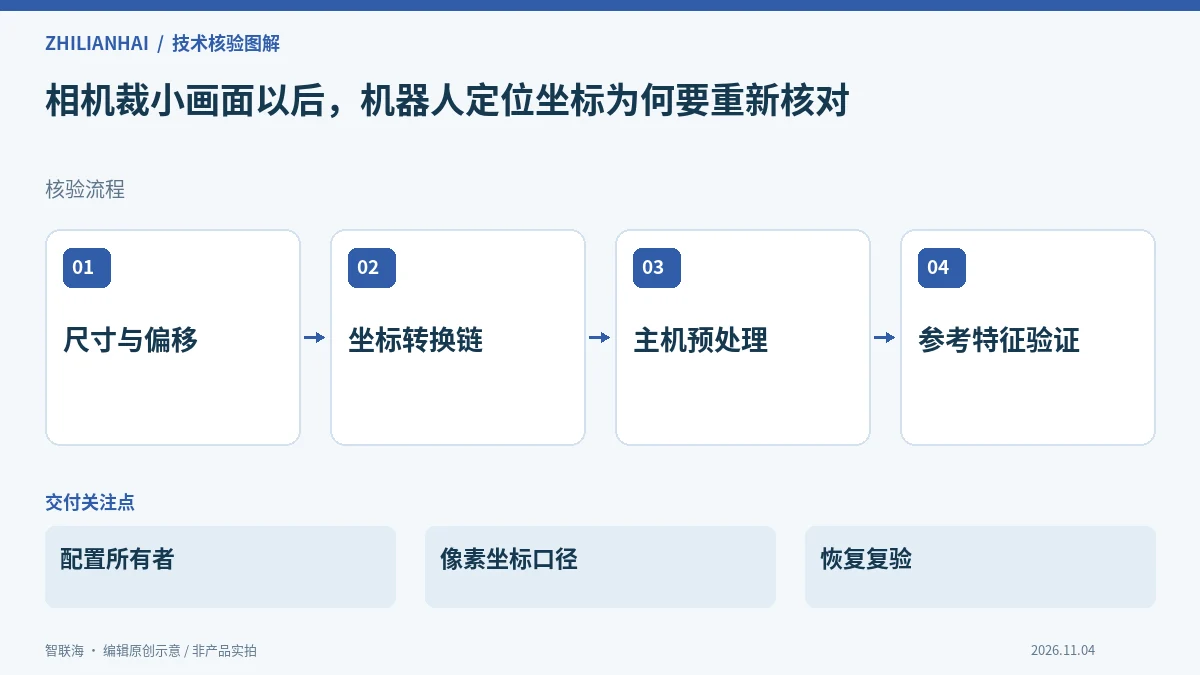
保存裁剪前后的完整几何配置
将输出宽高、偏移、像素格式以及相关像素合并设置放在同一份记录中,并保留修改前的基线。不要只记录“裁成某个分辨率”,因为相同宽高可以对应传感器上的不同位置,而下游程序可能依赖这一位置关系。
同时注明配置由相机用户集、采集程序还是上层配方管理。若多个位置都能写入参数,要说明启动时的实际生效顺序,并以采集后读回的设置作为本轮核验的依据。
明确算法使用的是哪一种坐标
让集成方写明算法输出属于裁剪图坐标、完整传感器坐标还是经过校正的另一坐标系,并给出转换链条。偏移不应在两个模块里重复补偿,也不应因为变量名称相同就默认已经被某个库处理。
选择覆盖视野不同位置的参考特征,比较转换后的结果与已确认基线。是否需要重做标定,应由现有标定模型、坐标转换与实际误差决定;仅仅改变ROI,并不意味着所有系统都必须采用同一种重新标定流程。
把自动功能ROI与实际输出范围分开
自动曝光或白平衡所使用的统计区域,与实际传输的图像ROI不是同一个概念。核验表应分别列出它们,检查改变裁剪范围以后,用于亮度或颜色控制的区域是否仍具有代表性,避免把背景变化当成工件变化。
若同时改变像素合并或抽取设置,应按照对应机型说明复核有效坐标单位和允许的偏移范围。保留最后读回的配置与实际图片,不能只凭配置界面中一组看似合理的数字确认设置有效。
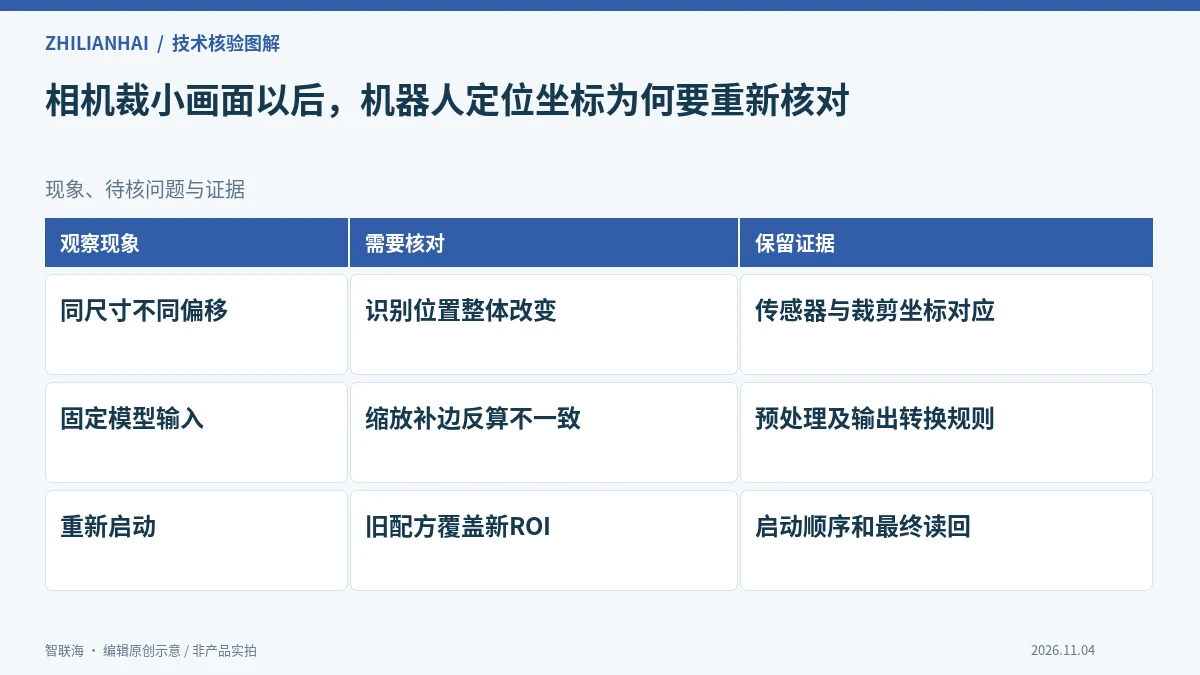
检查主机端保留的旧尺寸假设
图像尺寸改变后,采集缓冲、预处理裁剪、畸变校正表、模型输入和结果叠加层都可能继续引用旧配置。给各模块列出输入宽高、步长或等效布局信息,并观察它们实际收到什么,不要只核对最终显示窗口的尺寸。
用容易识别的边缘特征检查截断、填充和位置偏移。对于固定输入尺寸的推理链路,还要说明缩放、补边与坐标反算规则,防止图片能正常送进模型,但结果被错误地映射回机器人使用的坐标。
用回退和恢复检验资料是否完整
由接收方按记录恢复原ROI,再加载新ROI,分别完成参考件核验并保存结果。这个往返过程能够暴露被遗漏的主机设置或未归档的配方覆盖,也能检验维护人员是否真正知道每一项配置由谁管理。
交付时把可修改范围、批准人和复测条件写清楚。性能改善与几何有效性分别给出结论:帧率提高可以作为一项结果,但机器人定位所依赖的像素、坐标转换和标定关系仍需有独立的证据。