
 智联海
机器人URDF能导入,为什么质量和惯量还要单独验收
Isaac Sim的URDF导入生成可用于场景的机器人表示,导入结果和警告应通过日志检查。本文把动力学参数核对作为交付审查建议,不把导入按钮成功当作物理模型已经验证。
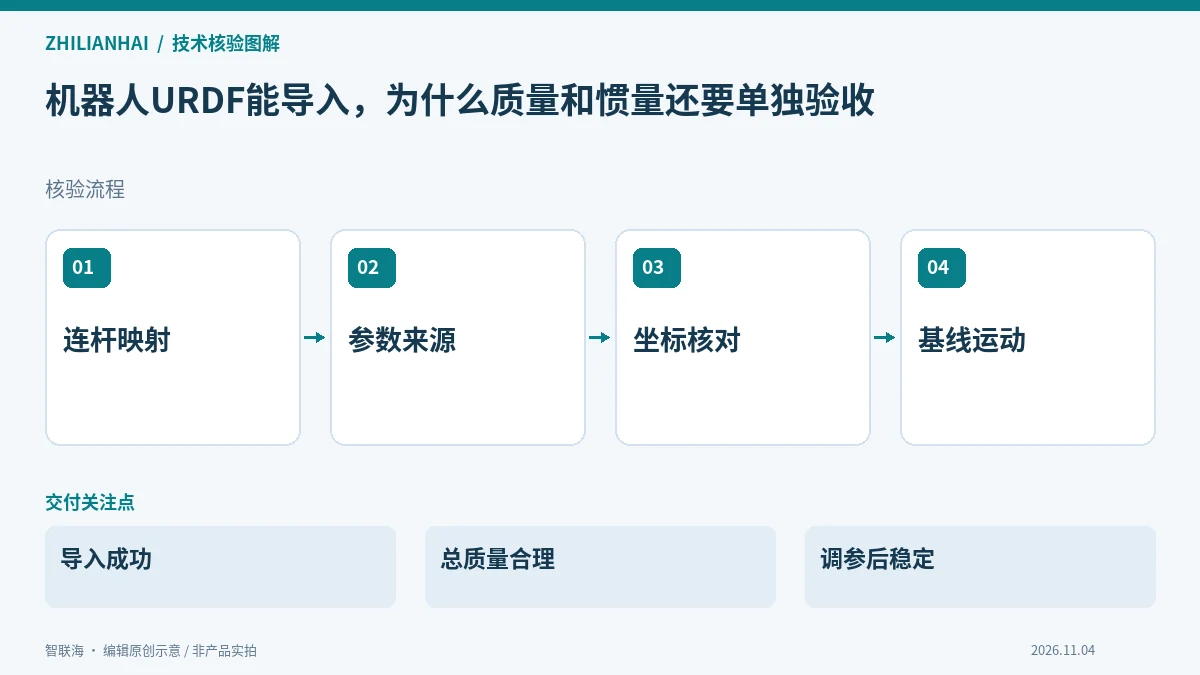
建立刚体与原始连杆映射
保存原URDF、导入选项及生成资产身份,核对名称转换与层级。质量或惯量记录需要对应到正确刚体,不能只比较一个总质量值就忽略各连杆的分配和坐标关系。
先记录交付设备、软件与配置版本,再确认本节所述能力是否由该组合实际提供。把未支持、未启用和未验证分别记录;其他机型的演示不能代替当前交付对象的证据。
说明参数来源和假设
区分供应商提供、测量取得、计算估算和暂用默认的参数。对缺失项明确标识,不要用看似精确的小数掩盖未知来源;参数适用于空载还是带工具状态也应记录。
验证时保留原始输入和判断依据,避免只交付一张成功截图。每一轮只改变已约定的变量,记录变化前后的配置与结果;未覆盖的边界条件需要明确列出,不能自动计入通过范围。
检查坐标与物理一致性
核对重心、惯量表达坐标及单位是否与连杆定义一致,并由模型负责人解释异常数值。外观网格的位置正确并不自动说明惯性参考也正确,二者需要独立的记录和可复核依据。
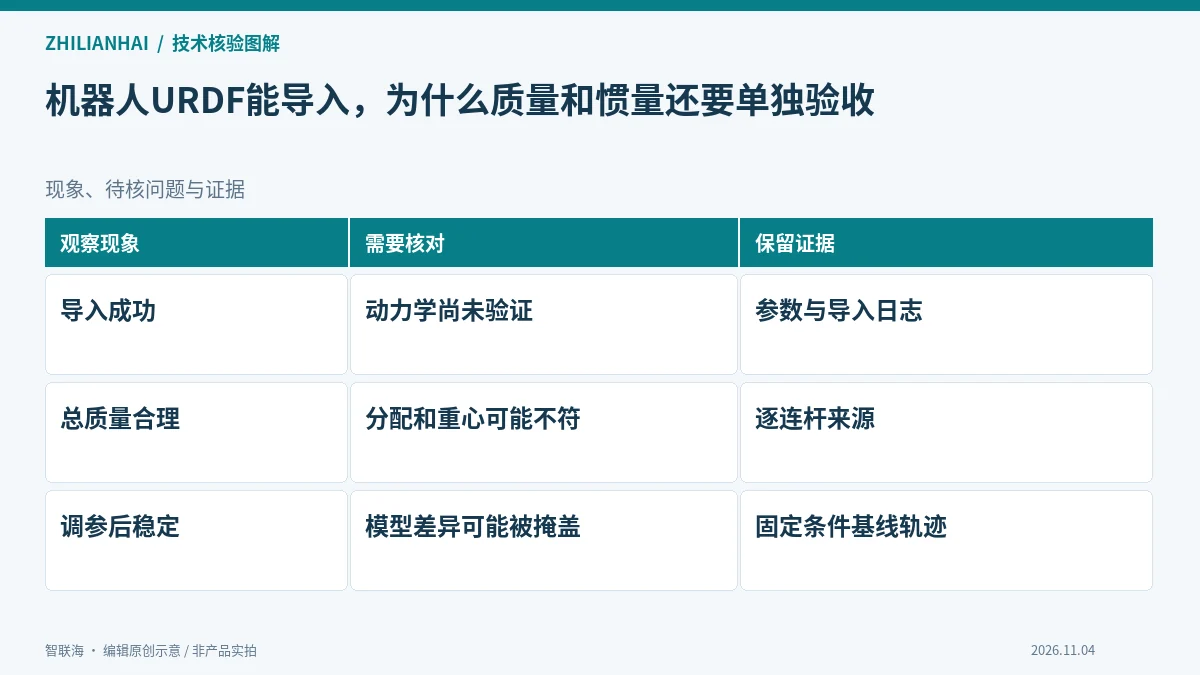
将图中三种现象作为讨论起点,而不是对现场故障的预先诊断。先核对记录是否完整、单位和身份是否一致,再决定需要补充哪项观察。若证据不足,应保留待确认结论,而不是用经验值填补缺失字段。
使用简单基线解释运动
在受控场景中先观察简单、可解释的运动与约束,再评价复杂任务。改变参数时保留其他条件,记录轨迹及接触情况,不应通过反复调整控制增益掩盖尚未解释的模型差异。
由现场负责人确定获准的隔离验证方式,分别记录正常、异常和恢复阶段。验证重点是系统如何识别和解释不可信输入,不应为了取得异常样本而让实际生产设备执行未经评估的动作。
交付模型适用状态
把参数来源、导入日志、工具负载状态和运动样本一起交付。更换末端、修改连杆或改变导入方式后,按实际影响复核;仿真稳定运行也不等于已经证明真实机器人完全一致。
交付时附上配置、样本、结果表和未决问题,并约定后续变更的复核责任。接收方应能随机挑选一条结论,回到对应输入与判断过程;若做不到,这份报告仍需要补充可追溯资料。