
 智联海
仿真暂停时,机器人超时逻辑应该看哪种时钟
仿真时间暂停时,依赖它的计时逻辑与真实设备等待可能需要不同处理。本文结合ROS 2时间抽象设计,整理仿真时钟、硬件期限、时间源初始化和暂停恢复证据,帮助团队明确哪些等待随仿真暂停,哪些仍应按经过时间判断。本文面向机器人集成与交付复核,以下观察方法属于编辑整理的核验建议。判断应回到文末原始文档及实际部署版本;本文没有声称已经测试某台现场设备,也不把单一接口返回当作整机验收结果。
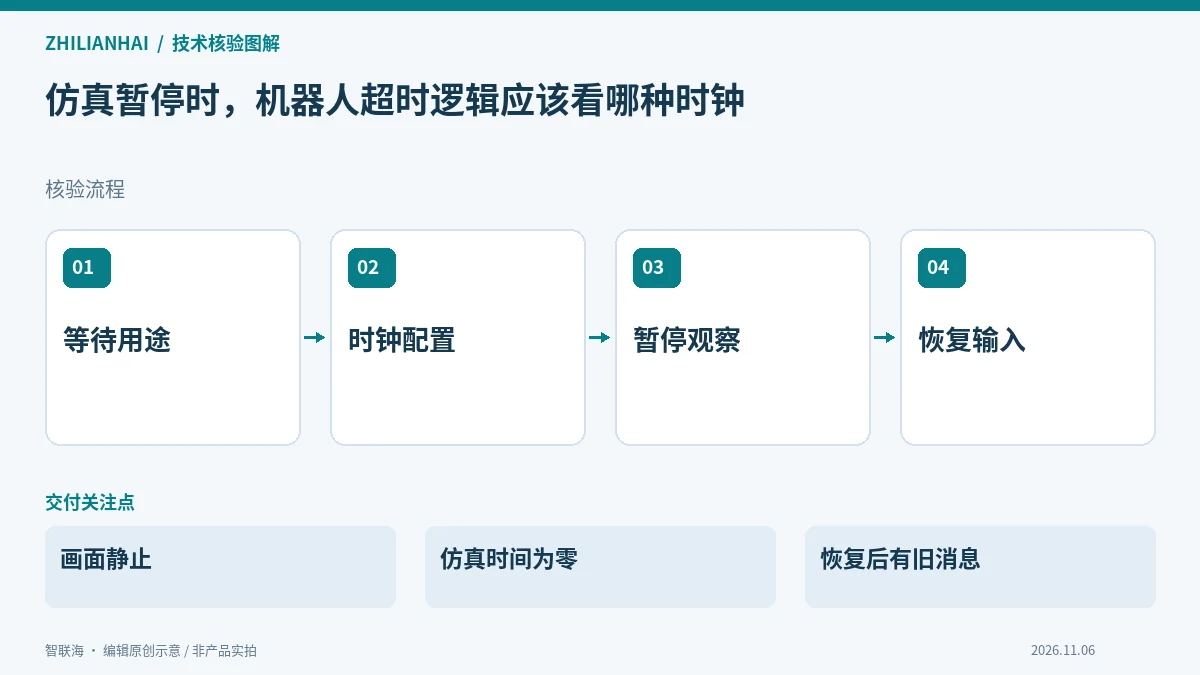
先按用途给期限分类
列出仿真步骤等待、设备通信等待和界面显示时间,分别说明希望它们在暂停时怎样变化。仿真暂停不等于真实外设停止,不能为所有期限统一选择一种时钟。交付应保留每种等待的责任对象与时钟,而不是只有一个timeout参数。
先记录交付设备、软件与配置版本,再确认本节所述能力是否由该组合实际提供。把未支持、未启用和未验证分别记录;其他机型的演示不能代替当前交付对象的证据。
核对时间源初始化状态
设计说明在尚未收到有效时间时,ROS时间可能处于未初始化状态,零值不应随意解释为正常起点。记录时间源开始提供数据的时刻及节点如何处理此前输入。避免以系统当前时间临时填充所有缺口,造成后续样本跨越不同时间定义。
验证时保留原始输入和判断依据,避免只交付一张成功截图。每一轮只改变已约定的变量,记录变化前后的配置与结果;未覆盖的边界条件需要明确列出,不能自动计入通过范围。
观察暂停时哪些计数停止
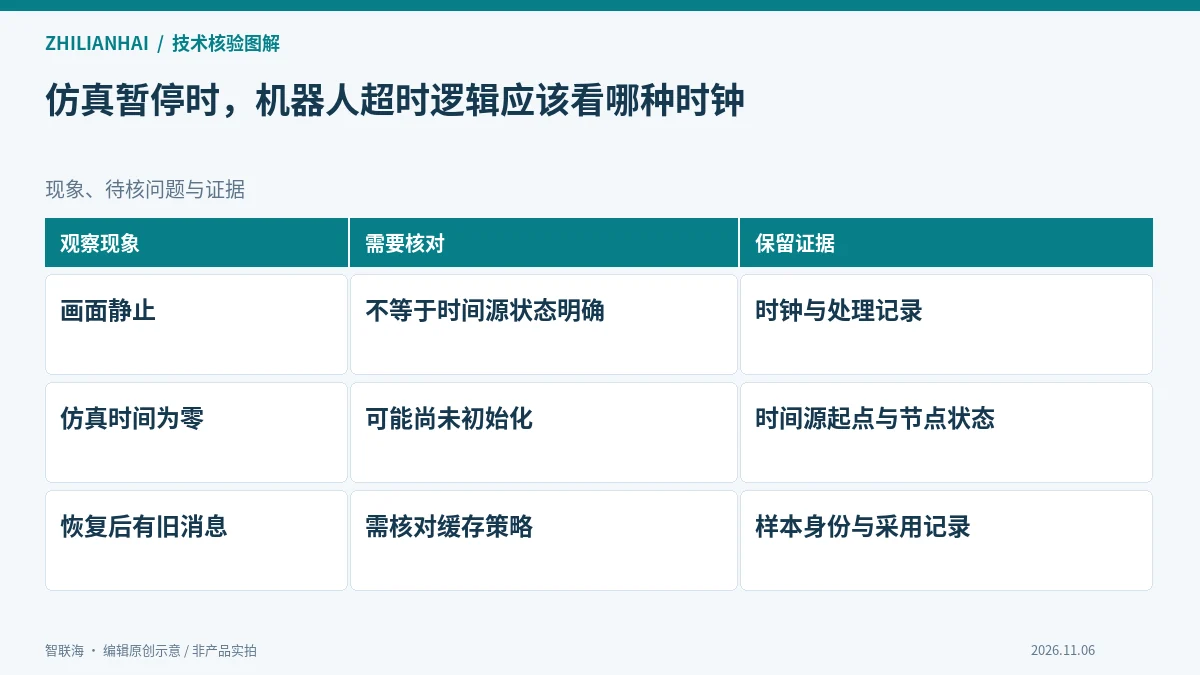
在隔离仿真中同时记录仿真时钟、经过时间和应用等待状态,确认预期暂停的逻辑确实暂停。若某项等待继续推进,先检查其实际时钟而不是直接判定为错误。表中区分时间源停止和应用处理停滞,两者不能仅凭静止画面混为一谈。
将图中三种现象作为讨论起点,而不是对现场故障的预先诊断。先核对记录是否完整、单位和身份是否一致,再决定需要补充哪项观察。若证据不足,应保留待确认结论,而不是用经验值填补缺失字段。
恢复后检查迟到与积压
恢复仿真时检查暂停期间进入的外部消息、旧时间头和缓存队列采用什么策略。不能仅因时钟重新前进就认为所有样本仍适合当前状态。记录被保留、丢弃或等待重新同步的对象,保证恢复过程的结果可以回到具体输入与时间条件。
由现场负责人确定获准的隔离验证方式,分别记录正常、异常和恢复阶段。验证重点是系统如何识别和解释不可信输入,不应为了取得异常样本而让实际生产设备执行未经评估的动作。
交付暂停恢复的成组证据
交付期限分类、时钟配置、暂停与恢复记录及未覆盖外设,明确仿真结果的适用边界。对真实设备等待需要结合设备文档另行验证。不要从一次仿真暂停成功推断全部真实机器人通信、控制和业务期限都已经获得正确处理。
交付时附上配置、样本、结果表和未决问题,并约定后续变更的复核责任。接收方应能随机挑选一条结论,回到对应输入与判断过程;若做不到,这份报告仍需要补充可追溯资料。