统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
栏目内容

发布了规划场景更新,怎样确认规划器已收到

发布时间: 发布平台:智联海机器人资讯

发布时间:2026-11-07 03:20:52 -05:00 (America/New_York);编辑核验日期:2026-11-07(America/New_York)。资料依据为下列官方文档,核验方案为编辑建议。

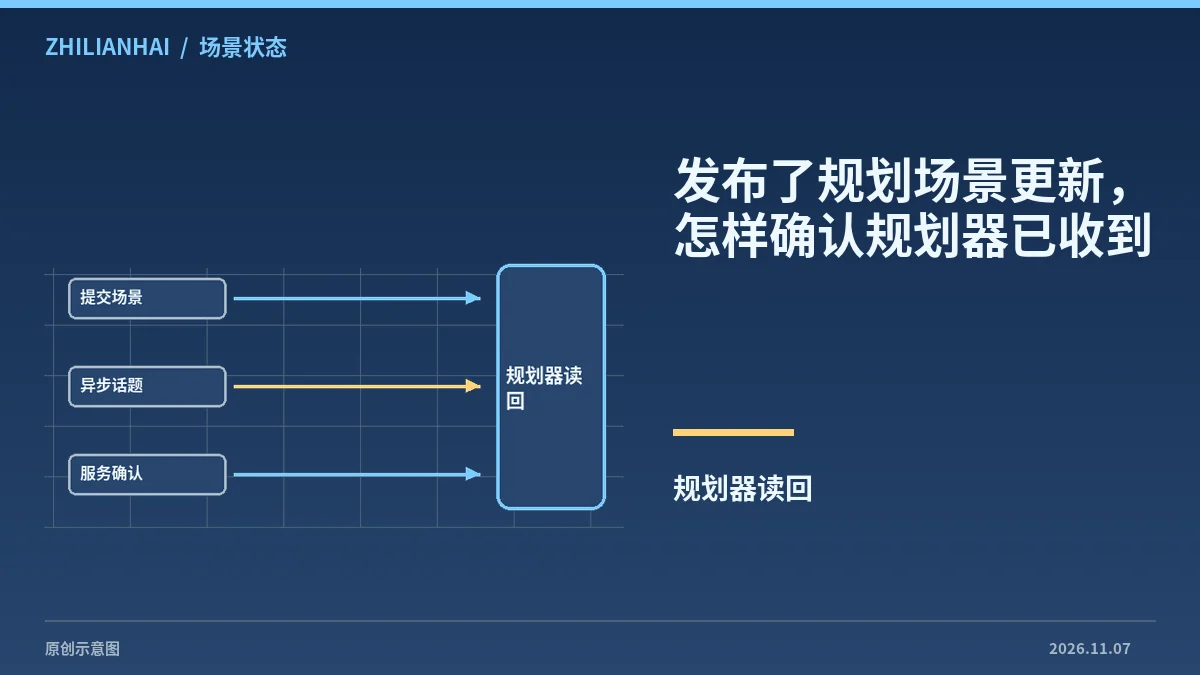
发布了规划场景更新,怎样确认规划器已收到 · 结构或场景示意
图1.本题结构或场景示意。编辑原创图解,点击查看大图。

先写出规划前提

列出下一次规划必须看到的对象、位姿及附着状态。判断依据应是目标规划器的有效场景,独立可视化面板里显示了物体不足以说明同一个消费者已经应用。

区分两种更新路径

教程展示话题发布的异步方式和通过服务等待应用结果的方式。记录实际 API 与返回意义。应用如果依赖更新完成,需要清晰的先后条件。

保留消息和反馈身份

把变更标识、提交时间、服务返回或场景读回和随后请求关联。重试时检查物体是否已存在或已经移动,避免仅靠延时固定毫秒数处理所有机器。
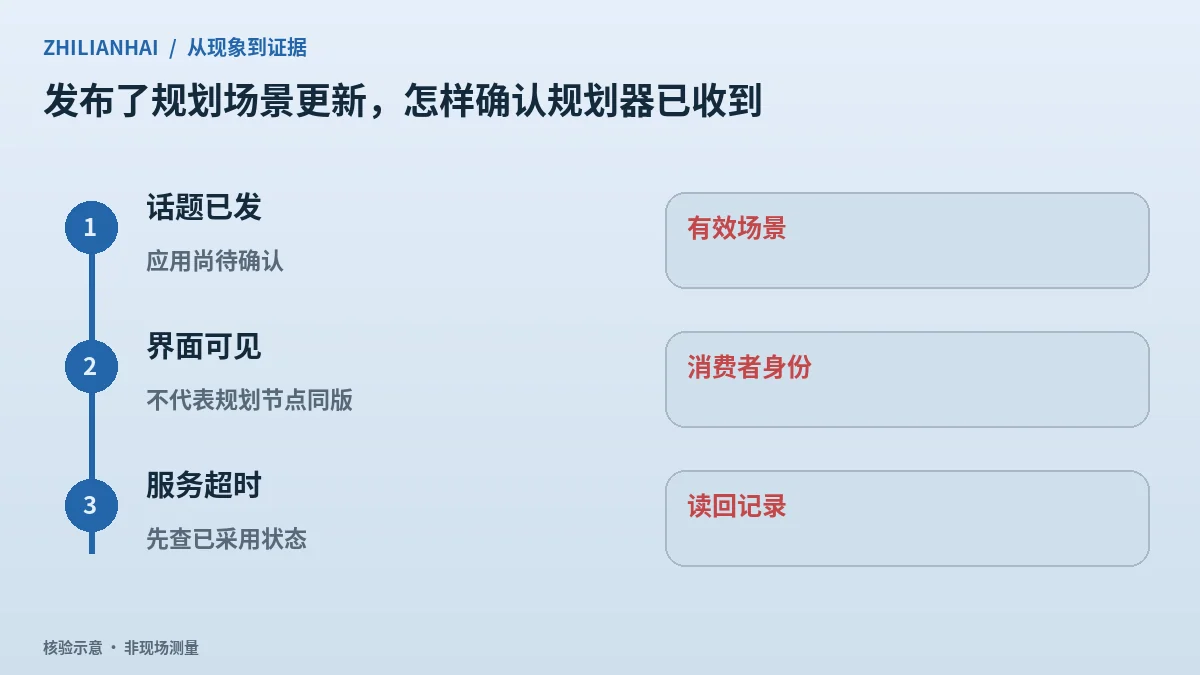
发布了规划场景更新,怎样确认规划器已收到 · 现象与证据对照
图2.本题核验对照。编辑原创图解,点击查看大图。

测试延迟观察

用隔离场景比较更新立即规划和确认后规划,保留两种方式的对象集。若结果不同,先检查状态生效次序,再比较规划器算法或参数。

交付接收边界

写明哪些节点订阅监测场景、哪些需要独立应用消息,以及超时后如何读回。交付的证据应能解释每次规划使用的对象版本。

原始资料与延伸查阅

继续查阅本栏目相关资料,或通过选型指南整理下一轮验证问题。具体功能、接线和操作条件应与所用机型及文档版本一致。

本文由智联海机器人资讯站发布。涉及政策、标准、价格、企业能力或项目状态时,请同时核对原始资料。

返回栏目

企业信息

本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。

本栏目最新资料

讨论与留言

咨询 在线客服在线客服
微信 微信扫码添加我