
 智联海
视觉位姿解算后,怎样读懂旋转和平移方向
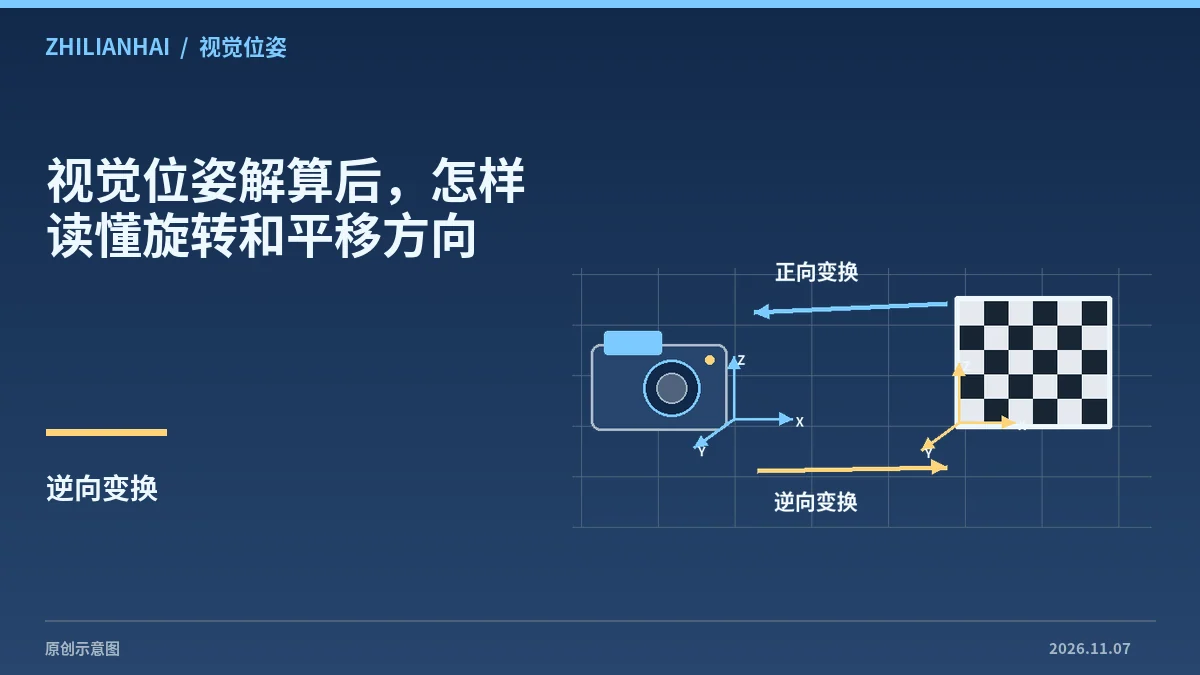
把变换方向写完整
将解算结果标成物体到相机,写下点的来源与输出帧。OpenCV 文档以物点经过旋转和平移得到相机坐标解释结果。一个无方向的矩阵文件不足以交付。
理解平移向量
把物体原点代入变换,结果就是物体原点在相机坐标中的位置。向量的单位取决于物点坐标单位,不能从像素或变量名推断。
对逆变换使用完整公式
相机原点在物体坐标中的位置为负的旋转转置乘平移。仅取负平移通常不够。保存矩阵转换方式和轴约定,尤其要区分相机光学轴与机器人本体轴。
用两个点检查往返
选取原点和一个非零偏轴点,依次应用正向和逆向变换。再把相机坐标投影回图像,比较已知特征。这样可以区分方向错误与点对本身错误。
交付可拼接的结果
保留物体帧、相机帧、点单位、变换方向与原始像点。在与底盘或机械臂链路拼接时,逐段核对共同帧及时间条件。