
 智联海
两帧点云配准偏到另一侧,先核对初始位姿
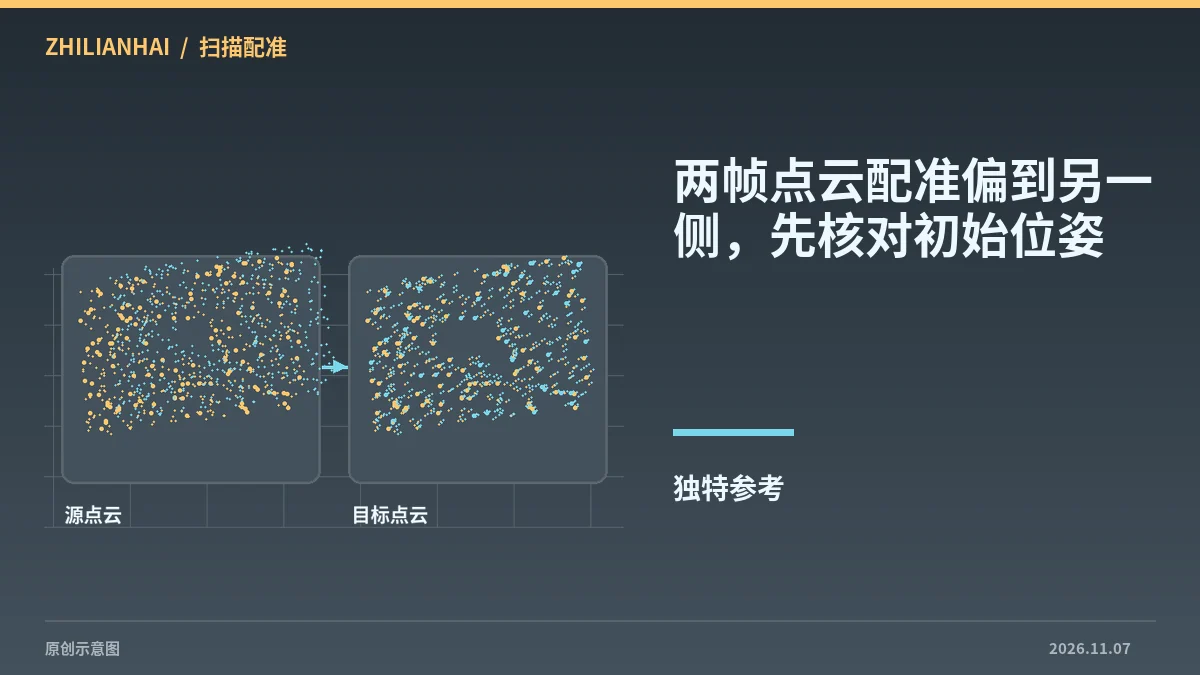
保存原始双云
给两帧点云保留采集身份、单位和参考系,并在同一视角显示源与目标。若初始模型已用过一次变换,记录累计结果,避免在预览中重复应用。
检查初始重叠
Open3D 教程将 ICP 描述为从初始变换出发细化配准。查看关键特征是否处在可匹配区域,不能只检查两个点云包络大致相交。
注意重复结构
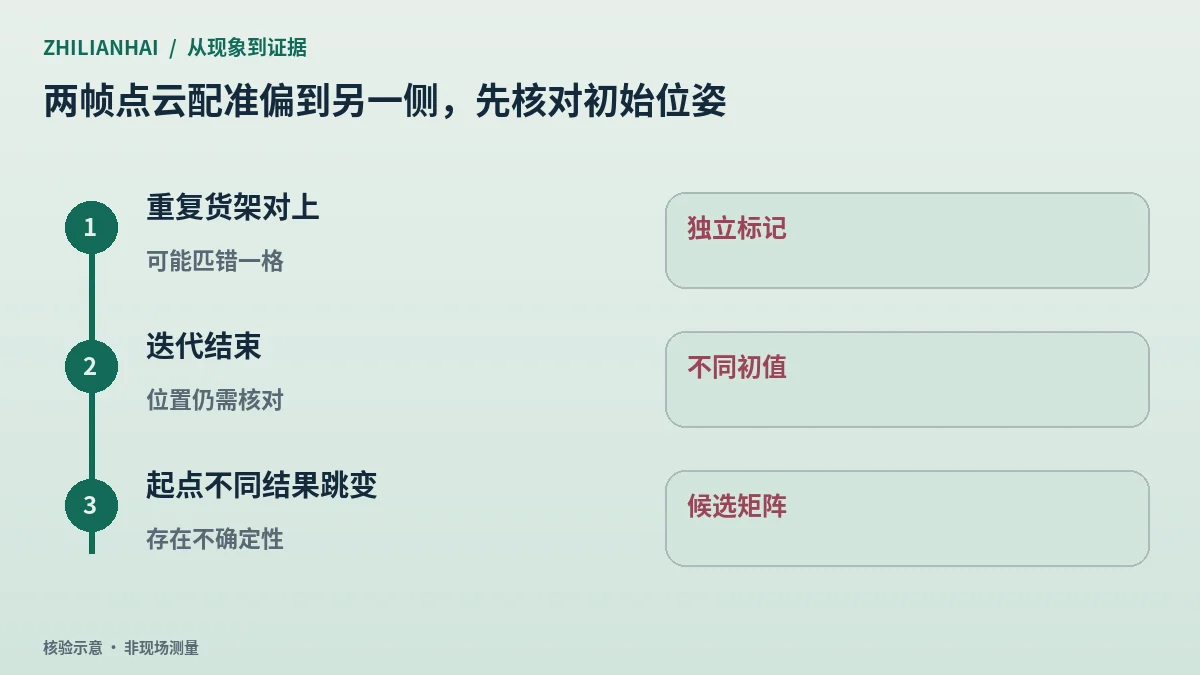
对称零件和一排相同货架可能形成不止一个看似合理的对应。用唯一角点、标签或可靠先验区分候选,并保存未被采用的结果。
比较两个合理起点
在固定点云、阈值与方法的离线条件下改变初始位姿,观察最终位置及覆盖。若结果随起点跳转,应说明不确定边界,别把迭代结束当作正确位置的证明。
交付初值来源
保存初始矩阵、初值来源、最终矩阵和独立核对点。后续更换扫描顺序时重新验证方向与重叠,而不是直接沿用旧初值。