
 智联海
机器人视觉识别与抓取成功率怎样分别统计
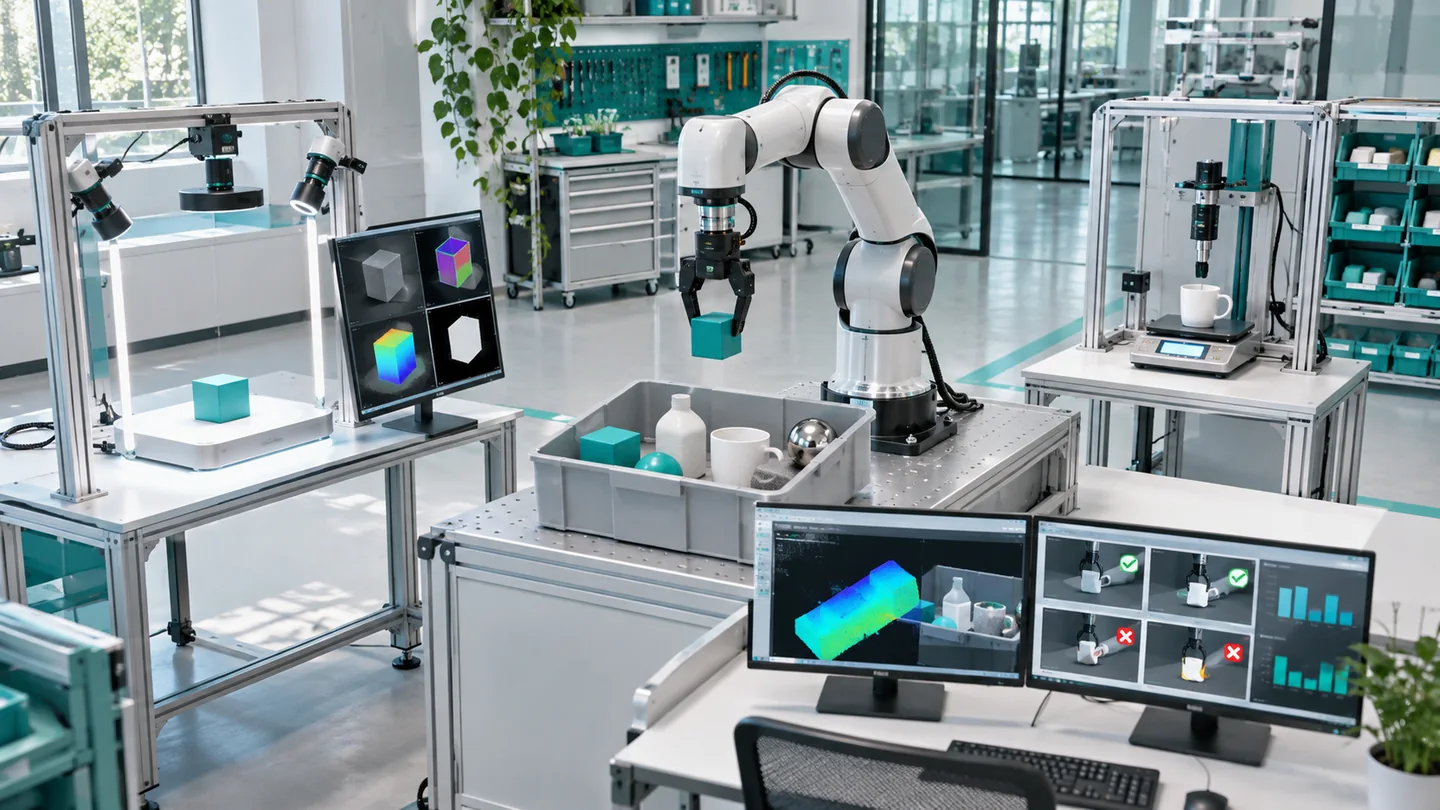
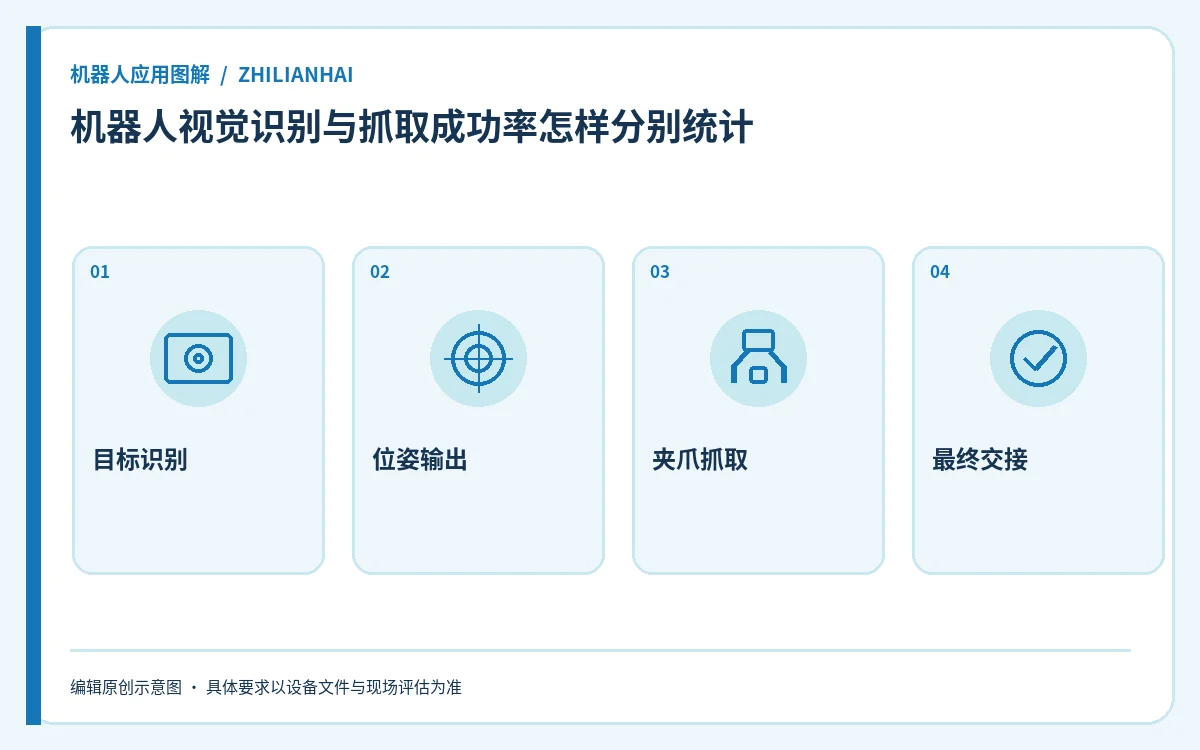
视觉识别成功与机器人成功抓取是两个事件。分别记录可以帮助团队定位问题,也能避免用识别率代替任务成功率。
定义识别结果
事先约定何时算识别成功、怎样核对对象和位置,以及无法判断的样本如何处理。
定义抓取结果
记录是否接触目标、是否稳定持有及是否完成交接;判定应结合项目要求,不能仅看夹爪闭合指令。
建立关联样本
为每次任务关联图像或识别结果、机器人动作、工件和最终结果,以便检查识别正确但抓取失败等情况。
说明样本范围
报告物体种类、摆放、光照和样本数量,同时记录人工干预;不同工况不应混成一个没有说明的百分比。
如何应用:假设示例
例如,系统识别了正确的工件,但夹具接触后工件滑落。该样本应在识别环节和抓取环节分别记录,不能只写一个总失败数而失去定位线索。
资料来源与适用边界
本文参考NIST 机器人性能评估框架;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。