
 智联海
机器人工作站维护前如何识别储存的能量
断开电源并不必然消除全部危险。工站内可能还有气压、液压、重力作用或机械弹簧储存的能量,应按现场制度识别。
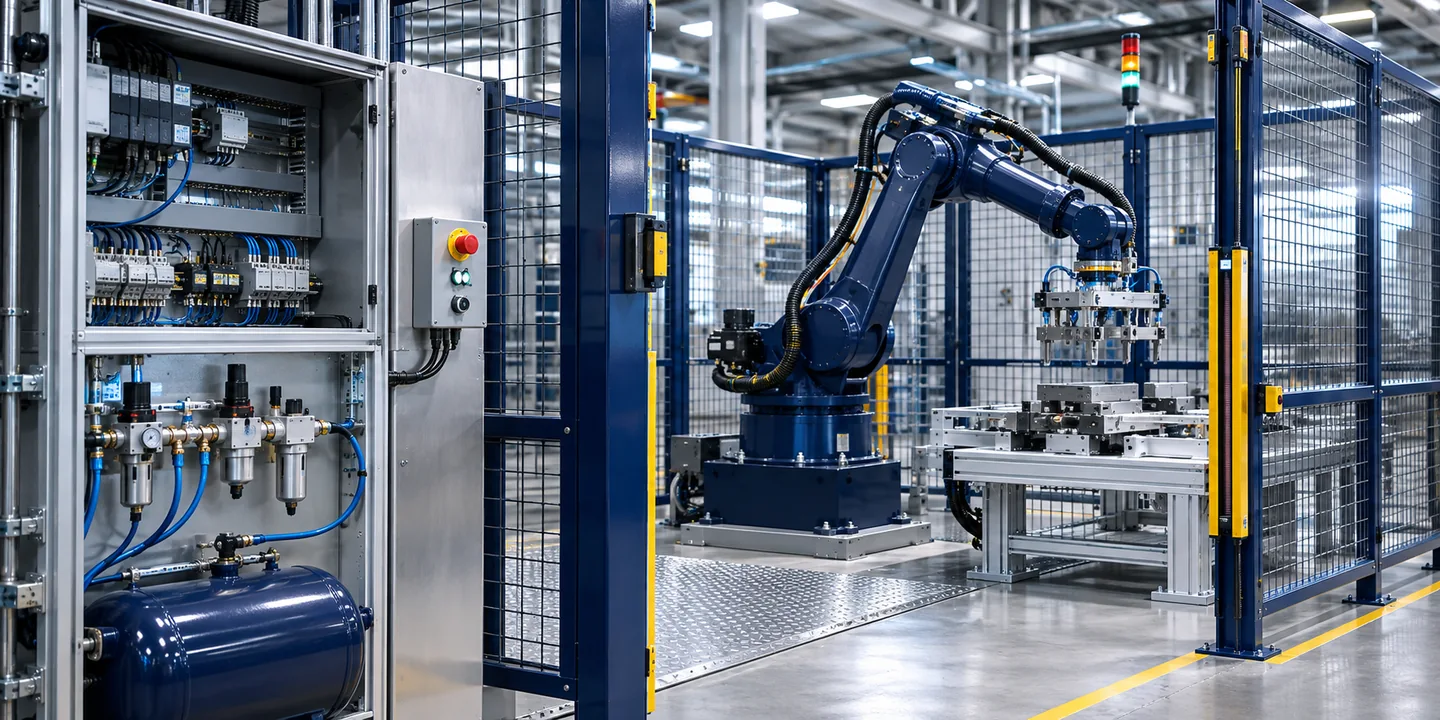
盘点能源来源
针对机器人、末端夹具和外围设备列出可能的能源与隔离位置,核对厂家文档和现场设备实际状态。
识别会移动的部件
关注可能因重力、压差或弹簧作用而移动的机械结构与工件,评估人员执行维护任务时可能接触的位置。
遵循批准的隔离程序
由有资质人员按适用法规、厂家说明及现场上锁挂牌制度实施隔离与验证;本文不替代现场操作规程。
交接与恢复
完成作业后按现场程序恢复防护和设备状态,并记录参与人员、执行情况和发现的异常。
如何应用:假设示例
例如,机械臂附近的夹具由压缩空气驱动,断开电源后管路可能仍有压力。应将供气、相关隔离与验证纳入现场程序,并由有资质人员执行;本文不提供绕过保护或带能维修的方法。
资料来源与适用边界
本文参考Universal Robots 应用风险评估说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。
另见:英国 HSE 工作设备维护指导。