
 智联海
夹具、工件与转接板如何合算机器人负载
采购表通常会写产品重量,但机器人真正承受的末端组合还包括连接它的零件。漏掉一块转接板或一组螺栓,可能让方案在接近额定边界时失去余量。
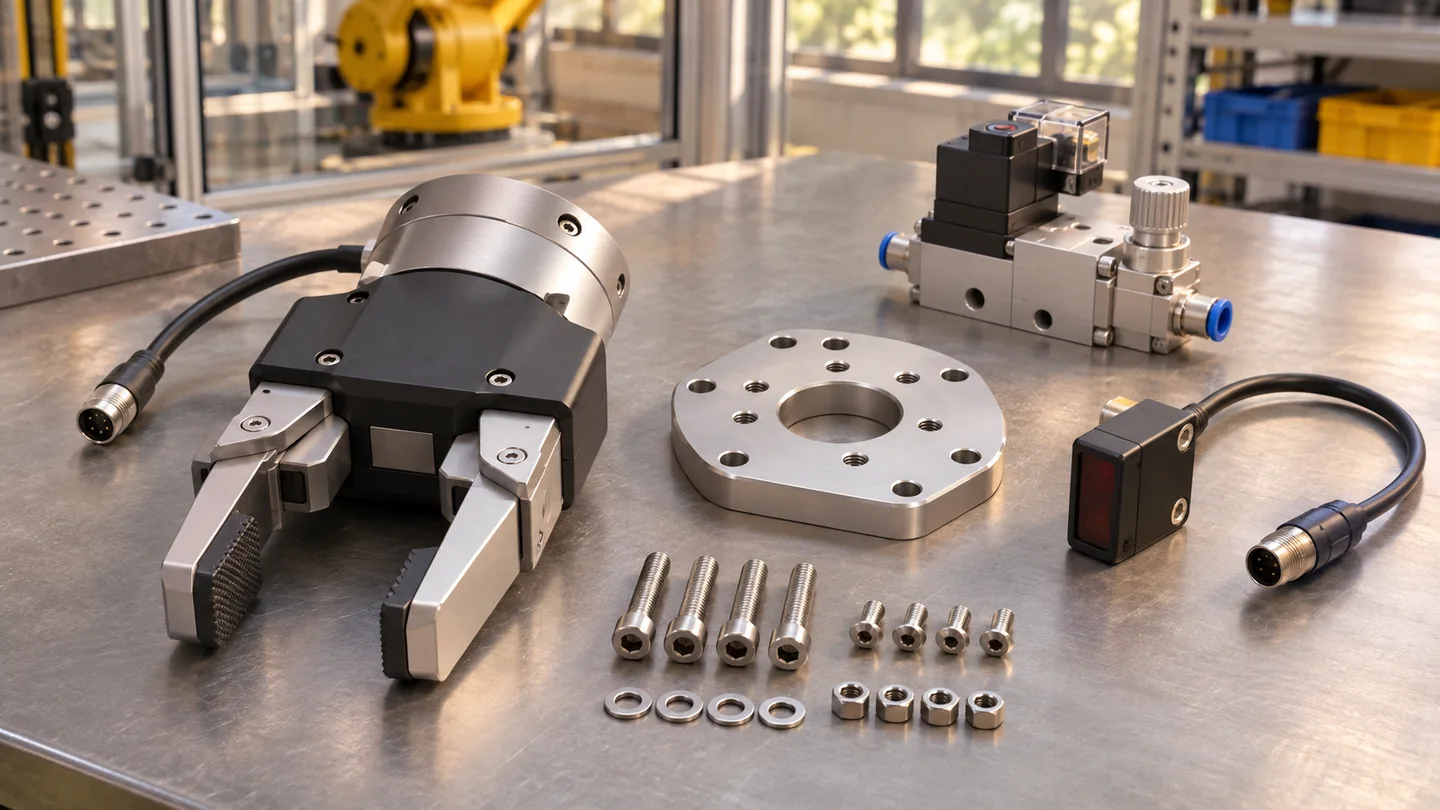
建立部件清单
从法兰向外依次列出转接板、夹爪、传感器、紧固件以及最大工件。标记可换零件与电缆中由末端实际承受的部分;不确定的重量应向供应商核实。
区分空载与持件
空夹具移动与夹住工件后的质量、质心和惯量可能不同。程序切换负载参数的时点应与实际夹取及释放动作对应,并由具备资质的集成人员验证。
留意工件范围
同一夹爪可能搬运不同长度和重量的零件。应将最重零件、最大偏心位置和特殊夹具组合纳入清单;最重的零件不一定具有最不利的质心偏移。
保存可追溯资料
交付时保留称重结果、图纸版本、组装清单及厂家允许范围。零件或夹具变更后重新评估,避免控制器沿用已经失效的旧配置。
如何应用:假设示例
例如,假设工件目录只列了工件净重,而实际夹具加装了相机、照明和转接板。采购表应逐项补充这些质量,注明称重或图纸来源,并同时留出空夹具状态。若后续换用不同夹指,也要更新清单和对应的控制器配置。
资料来源与适用边界
本文参考Universal Robots 负载与质心说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。