
 智联海
移动机器人遇到临时障碍怎样记录恢复过程
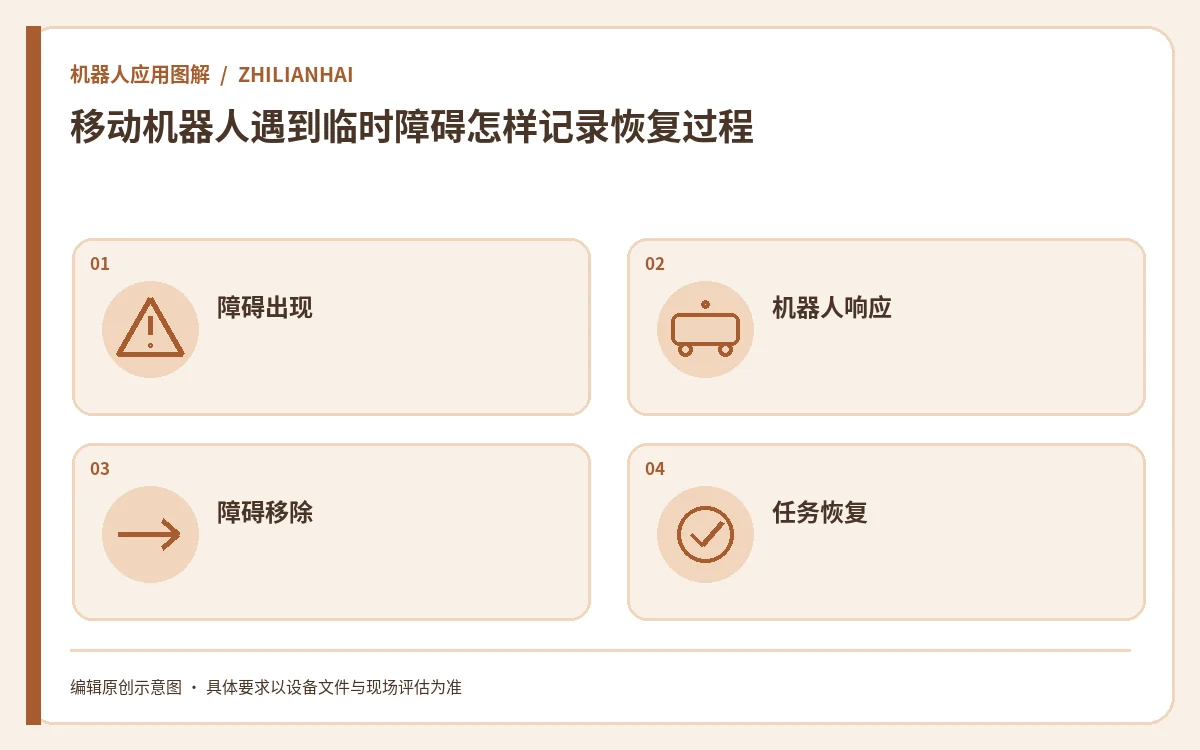
临时障碍会改变移动机器人的路线与等待时间。测试不只记录是否绕开,还应观察恢复任务及人工介入情况。
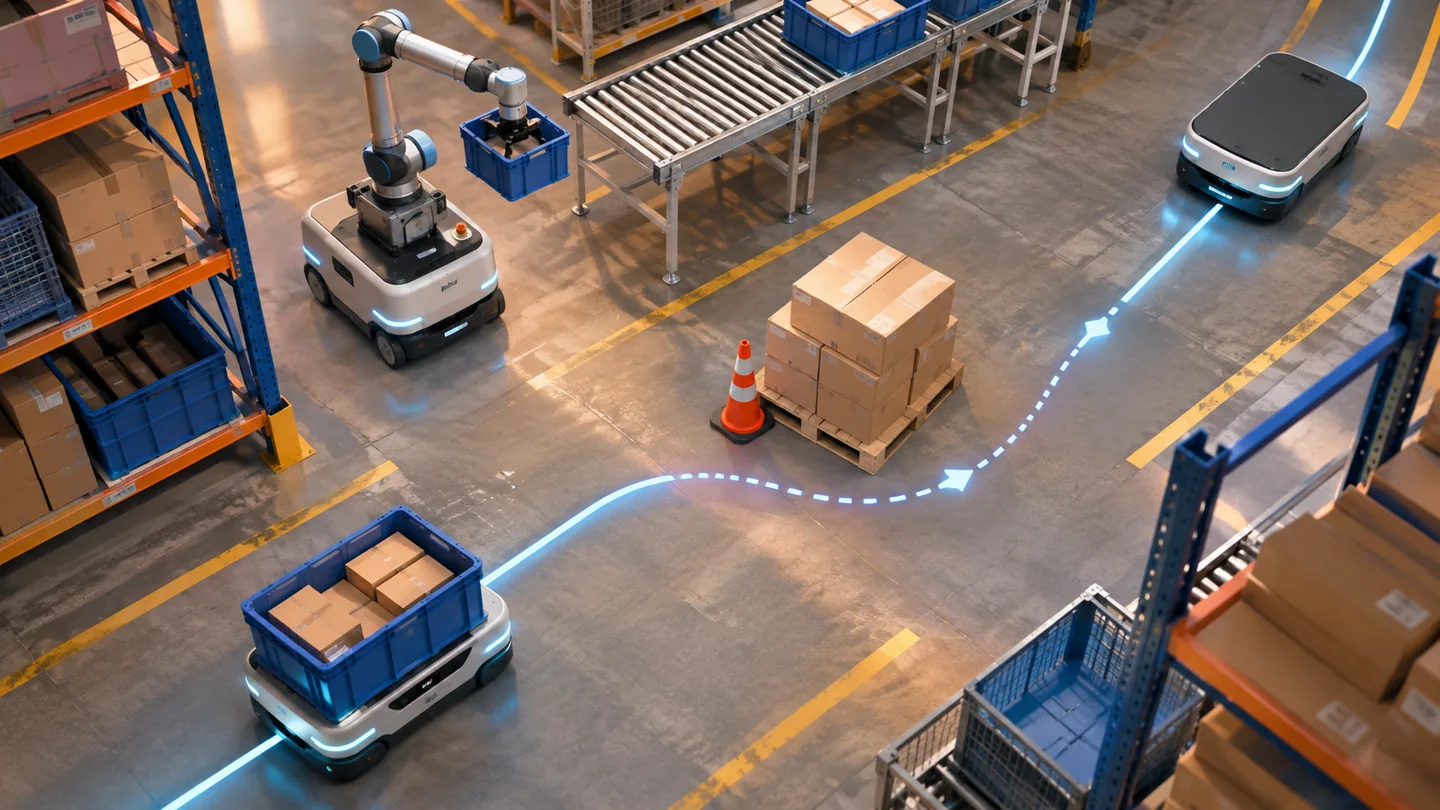
约定测试场景
在经批准的安全方案下定义障碍类型、位置、放置时间和人员活动,不使用可能造成危险的临时布置。
记录机器人响应
记录减速、停止、等待、绕行和重新规划等实际表现,并保留对应日志。不同机型功能应以厂家资料为准。
查看任务恢复
障碍移除后记录是否继续原任务、是否需要人工处理以及恢复时间;确认工件和任务状态与系统记录一致。
保留边界
区分受控测试和实际生产环境。其他障碍物或人员行为仍需单独评估,不以单次成功宣称普遍安全。
如何应用:假设示例
例如,通道临时出现空托盘时,可在批准的测试方案中记录机器人停下、等待和恢复任务的时间及状态。若由人员移除托盘,也应记录干预,而不是把它算作完全自主恢复。
资料来源与适用边界
本文参考NIST 移动机器人性能研究;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。