
 智联海
机器人线缆如何避开运动干涉与过度弯折
机器人末端线缆随关节反复运动,布线需要同时满足供应商允许的弯曲条件和工作站的实际活动范围。固定得很整齐,不代表全程不会拉扯或夹伤。
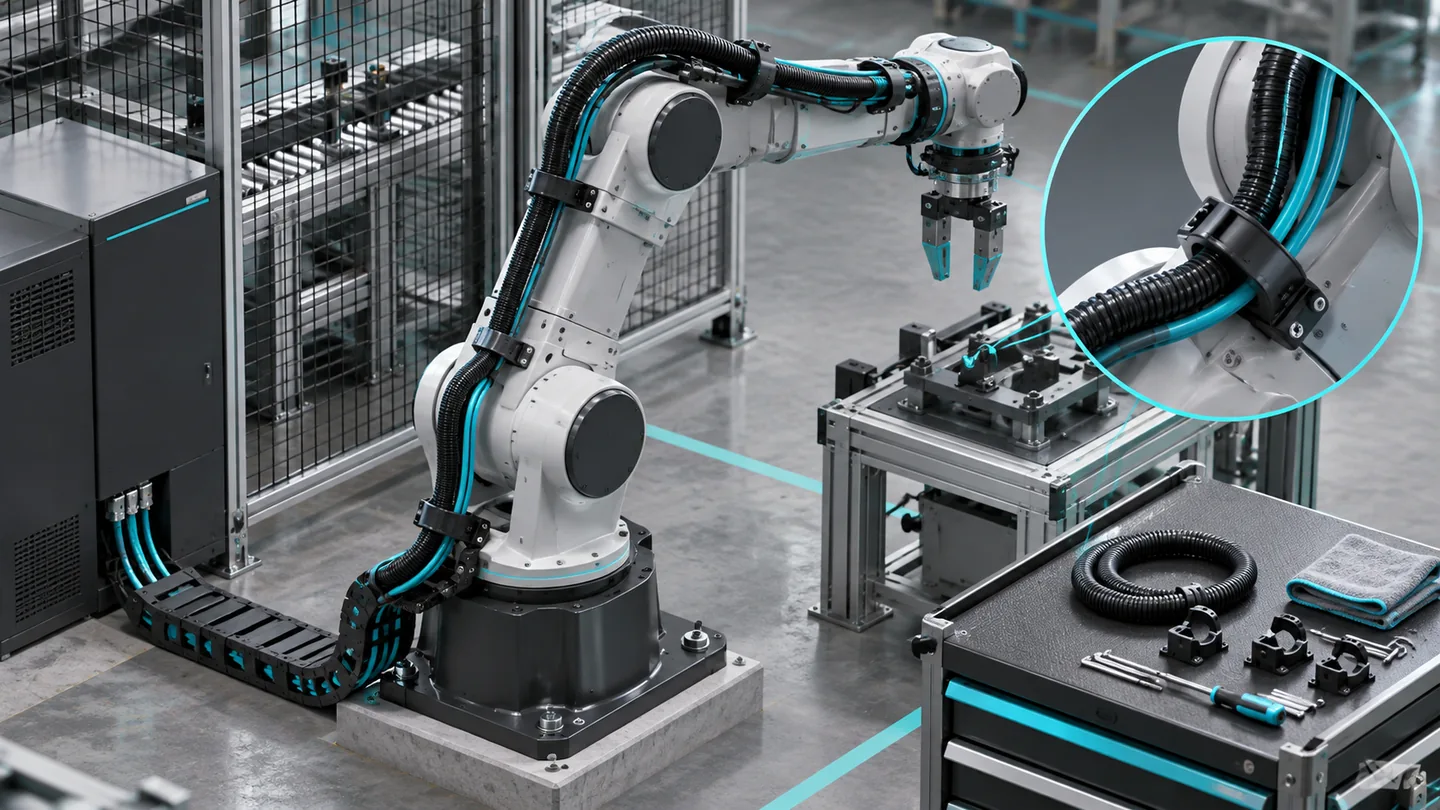
画出完整运动范围
标出各轴、末端工具、夹具和工件在全部任务姿态中的活动范围,尤其注意腕部转动与线缆接头附近。路径改变后要更新这份检查。
查供应商的弯曲要求
区分静态与反复运动时的线缆要求,确认接头和拖链的允许条件。不要自行给出适用于所有电缆的统一弯曲半径。
排查接触和余量
在受控条件下观察是否擦碰锋利边缘、夹在运动件之间或在极限姿态被拉紧。线缆余量也不能过长到形成新的挂碰风险。
保留维护依据
记录线缆型号、固定点、保护件、替换日期和出现磨损的位置。维护操作按现场能源隔离和制造商要求执行。
如何应用:假设示例
例如,腕部接近某一姿态时线缆才触及支架,静态照片可能看不出来。团队应记录相应程序段和接触位置,在安全条件下检查完整行程,再根据线缆与机器人的具体说明调整固定方式并复核。
资料来源与适用边界
本文参考Universal Robots 安装注意事项;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。
另见:英国 HSE 工作设备维护指导。