
 智联海
机器人与输送线联动时如何核对危险区域
机器人和输送线的交界处可能同时存在机械运动和工件转移。风险评估需要覆盖两套设备及其协同状态。
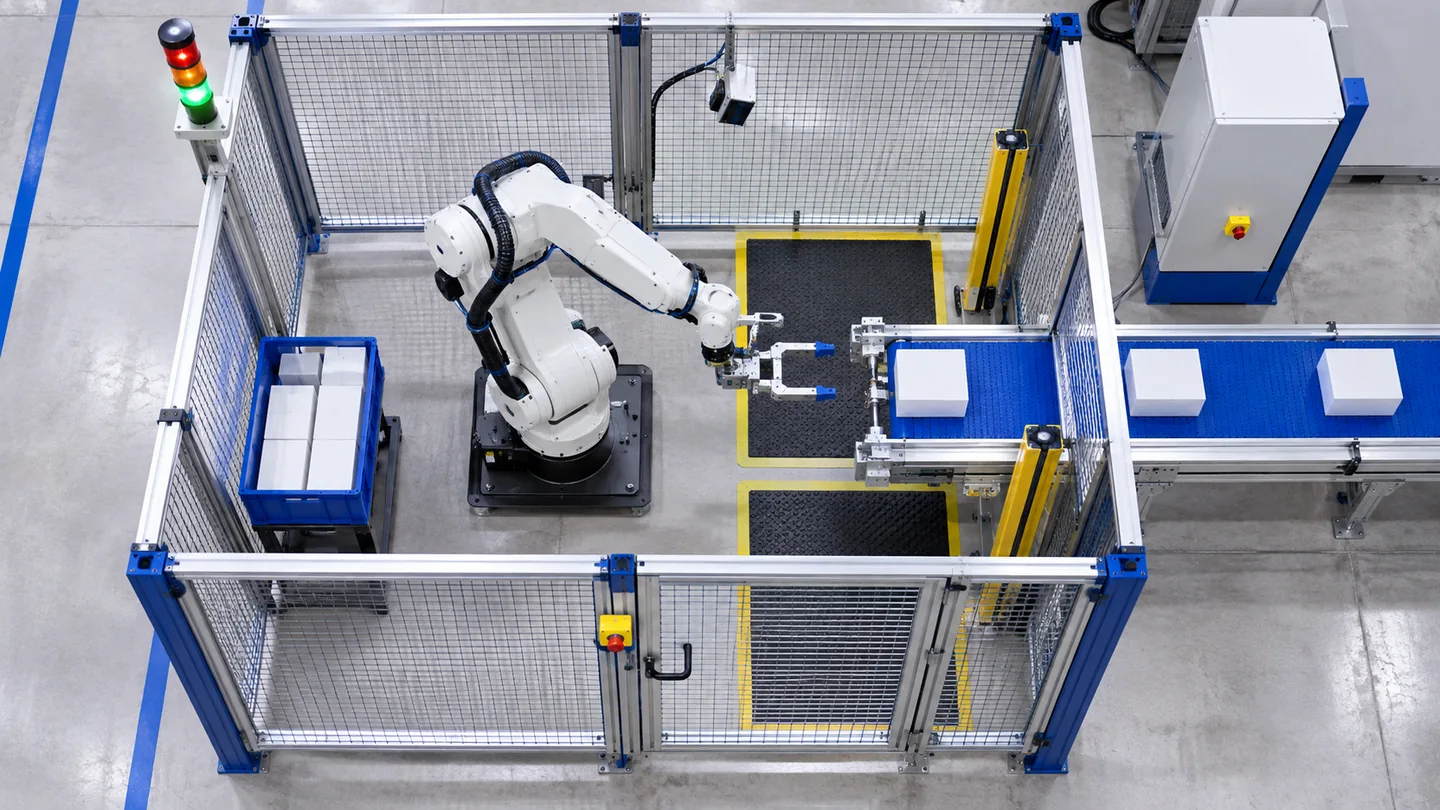
画出交接区
标出机器人行程、输送方向、工件尺寸与人员可能接近的位置,并包含堵料、清理及维修任务。
核对控制边界
明确谁启动、停止和复位各设备,以及联锁和信号在不同运行模式下的设计作用。不能只看机器人控制柜的状态。
评估异常工况
审查卡料、工件掉落、通信中断和手动取件时的设备行为,由系统集成商和现场负责人确定防护与验证方式。
保存联动验证
保留接口图、配置版本、测试方案、结果和变更记录。改造输送线或夹具后复审关联风险。
如何应用:假设示例
例如,输送线与机器人同时处理工件,机械臂停止时输送线未必也按同一方式停止。设计团队应确认联锁范围、异常处置和现场验证方案,操作人员不应凭某一个状态灯推断整个工位安全。
资料来源与适用边界
本文参考Universal Robots 应用风险评估说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。