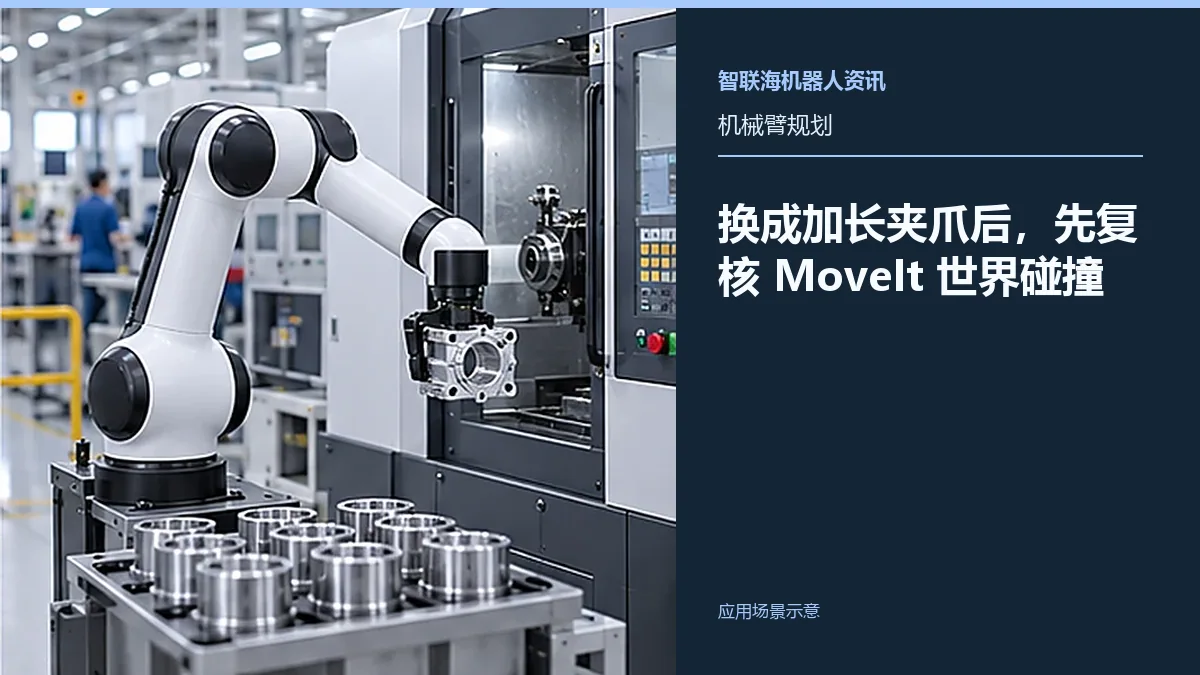
栏目内容 换成加长夹爪后,先复核 MoveIt 世界碰撞 发布时间:时间待补充 发布平台:智联海机器人资讯 装上加长夹爪后,抓取点可能仍然可达,工具在接近或撤回段却可能靠得更近。智联海原创图解 · 生成的类别示意现场怎么核对在离线工作站复制同一工位,把原夹爪和新夹爪的几何分别接入。用相同起点、目标与物料位置检查两条完整路径,重点找靠近工装边缘的段落。资料出处MoveIt Planning Scene 官方教程MoveIt 规划场景接口示例查看更多同类资料

 智联海