
 智联海
机器视觉检测如何落地:从稳定成像到不良品处置的完整链路
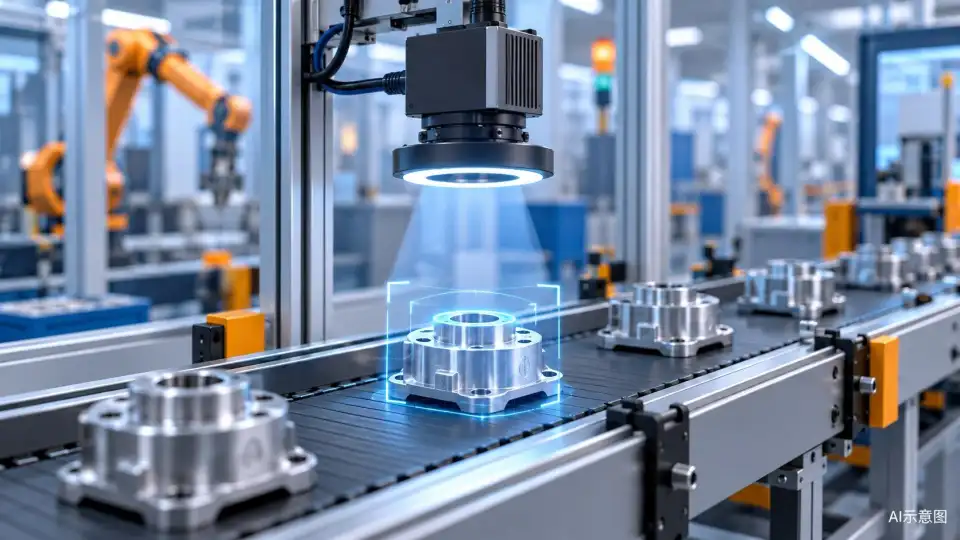
图:AI生成示意图,不代表真实产品、客户现场或性能承诺。
先问清检测结果要触发什么动作
一套视觉系统可以读码、判断零件有无、测量特征或识别外观异常。不同任务需要不同的样本和判定规则。开始选设备前,应先写清检测对象、缺陷定义、输出结果和后续动作:是提醒人工复核,还是将工件送往独立通道?本文讨论通用工程链路,所列场景用于说明方法,不是已经发生的企业应用案例。
成像稳定,算法才有稳定输入
Cognex 官方入门文档说明了视觉检测中触发、照明与镜头成像之间的关系。实际方案沟通可从三件事入手:被测区域是否完整进入画面、关键特征是否具有足够对比、工件移动时图像是否清晰。同一块金属表面在不同光照角度下可能呈现不同亮暗分布,因此应带真实样件做光学验证,而不是仅凭一张清晰照片确定相机配置。
建立可解释的样本集合
准备正常件、明显异常件和接近判定边界的样件,并保留批次、姿态、材料与拍摄条件。缺陷样本不能只包含最容易看见的一类。训练或调试用的图片,与最终验证用的图片应分开管理,避免把系统已经见过的样本当作独立验收依据。样本不足时应明确未覆盖的情况,不承诺未经测试的识别率。
识别、测量和定位不要混为一谈
判断有没有零件,与测量一个尺寸,是不同任务;判断缺陷类型,与向机器人输出抓取位姿,也不是同一输出。若要输出实际尺寸,需要核对成像标定和测量条件;若要引导机器人,需要确认视觉坐标与机器人坐标之间的关系。可以把每个输出写成“字段、单位、允许范围、超时动作”,让视觉端和设备控制端说同一种语言。
检测结束之后仍有一半工作
工件从拍摄位置移动到剔除位置,会经过一段时间。系统需要把检测结果与正确工件对应起来,并确认执行机构已完成动作。需求书应说明连续来料、相邻不良件、触发丢失和通信异常的处理方式。仅在屏幕上显示红框,不能证明产线已经完成有效分流。现场验证应查看最终流向与记录,而非只看算法界面。
用两个方向检查判定错误
把合格件误判为不良,会增加复核与损耗;把不良件判成合格,会带来漏检。验收时分别记录这两种结果,并说明样本量、工况和人工复核方法。对于接近边界的样件,应先由业务方明确判定规则,再调整系统。不要用一个没有样本范围的“准确率”概括所有缺陷和班次。
交付后保留追溯和复验入口
建议保存必要的原图、结果、时间、工件标识及程序版本,并在涉及人员或敏感生产信息时限定采集范围。光源老化、镜头污染、换料和工装移动,都可能改变输入条件。维护清单应包含清洁、固定检查、样件复验与版本变更记录。这样才能区分成像变化、规则变化和执行链路异常,让改进建立在证据上。
参考来源与整理说明
本文为公开资料基础上的原创编辑整理;需求清单与阅读方法为编辑建议。检索日期:2026年9月14日。
Cognex:In-Sight Getting Started


