
 智联海
人形机器人技术入门:感知、运动控制与操作怎样协同
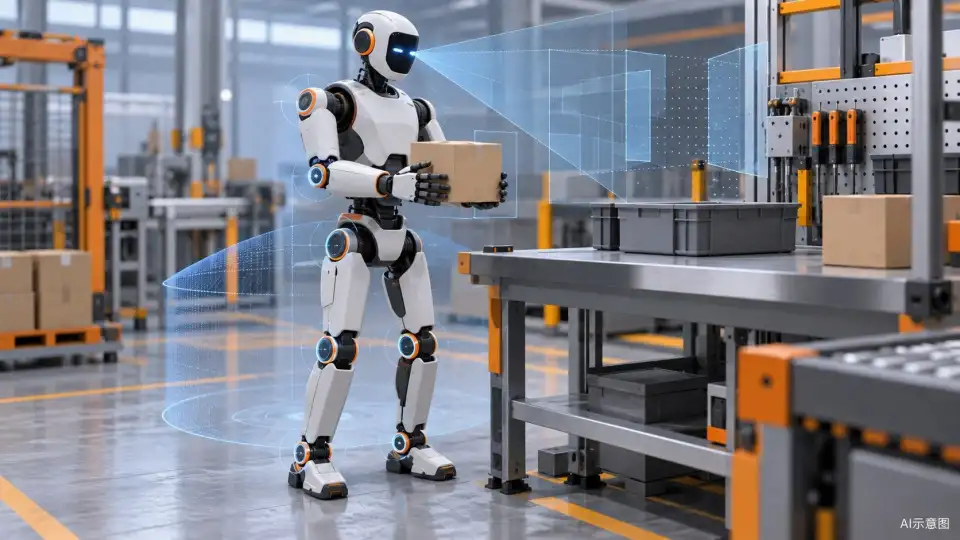
图:AI生成示意图,不代表真实产品、客户现场或性能承诺。
从一项简单任务理解整套系统
看到机器人把箱子放上工作台,很容易把能力归结为“有一双灵巧的手”。实际上,它还需要判断箱子位置、选择接近方式、安排身体姿态、控制接触并确认任务完成。本文用假设性的取放任务解释技术链路;插图为 AI 示意,不代表某家企业的真实产品或已验证能力。
感知回答是什么、在哪里
摄像头等传感器提供观测,算法再把观测转成物体、位置和环境结构等信息。识别到“箱子”只是第一步:箱子朝向、可抓取区域、周围障碍和遮挡情况也会影响动作。Boston Dynamics 官方感知文章区分了二维识别、三维定位和物体姿态估计,体现出从看见目标到可靠交互之间还有多层信息处理。
状态估计关注机器人自身
机器人还需要知道自身关节、躯干与周围环境的关系。传感器读数并不总是完美:存在噪声、遮挡以及接触变化。状态估计把不同观测结合成控制可使用的状态描述。对初学者而言,可以把它理解为不断更新“我现在在哪里、身体怎样运动”的内部记录,而不是只在任务开始时定位一次。
规划把目标拆成可执行步骤
“把箱子放到台上”需要转换为接近、抓取、抬起、移动和放置等动作。规划过程中还要考虑手能否到达、身体是否会碰到环境、动作是否可持续执行。某个关节角度可达到,不代表整个身体在该姿态下都适合工作。因此,观察演示时应留意完整任务是否连续、是否需要人工重置物体,以及场景变化后能否重新规划。
全身控制处理动作之间的相互影响
双臂搬动箱子时,负载与身体姿态会改变;迈步时,支撑条件也在变化。控制系统需要协调多个关节,让移动和操作共同服务于任务。关节执行器提供机械动作,传感与反馈帮助系统修正偏差。电机数量、自由度或某一次动作速度,都只是局部信息,不能单独代表复杂任务表现。
操作能力包含接触后的调整
抓住物体之后,仍可能出现滑移、遮挡和放置偏差。官方 Atlas 感知资料讨论了结合运动学、视觉以及必要时的力信息来跟踪物体的做法。这为理解技术提供了一个具体例子,但不能据此推断所有人形机器人都具有同样能力。对某款产品,应分别查看感知输入、末端形式、适用物体和已公开的测试条件。
怎样阅读一段机器人演示
建议记下四个问题:任务由谁发起,哪些步骤自主完成,失败后怎样恢复,同样条件重复执行的结果如何。单段成功视频展示了能力片段,稳定部署还涉及供电、维护、工位适配、软件接口与现场验证。入门读者可以沿“观测—估计—规划—控制—结果确认”这条链路拆解信息,逐步判断某个技术进展究竟改善了哪一环。
参考来源与整理说明
本文为公开资料基础上的原创编辑整理;需求清单与阅读方法为编辑建议。检索日期:2026年9月14日。
Boston Dynamics:Making Atlas See the World
Boston Dynamics:An Electric New Era for Atlas


