
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 113 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 3 / 82 页
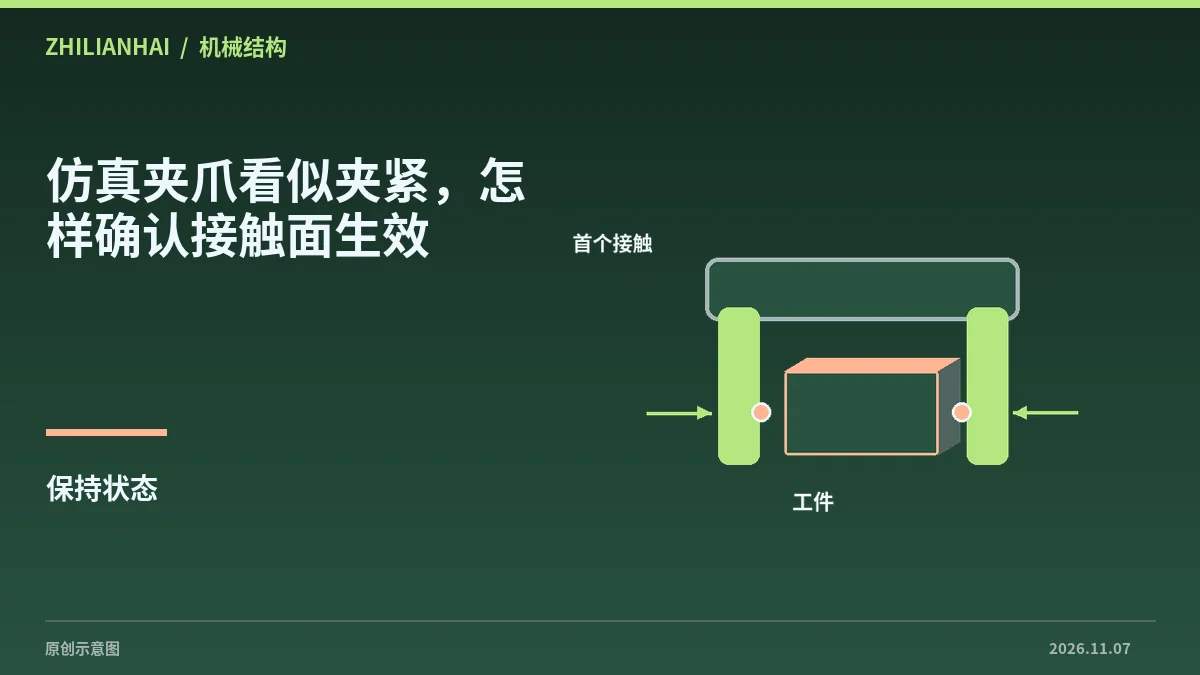 仿真夹爪看似夹紧,怎样确认接触面生效仿真画面中的指尖贴合不能证明求解器实际使用了正确的接触面。检查时应从碰撞几何、工件位姿和接触记录出发,再解释夹取成功或滑落。
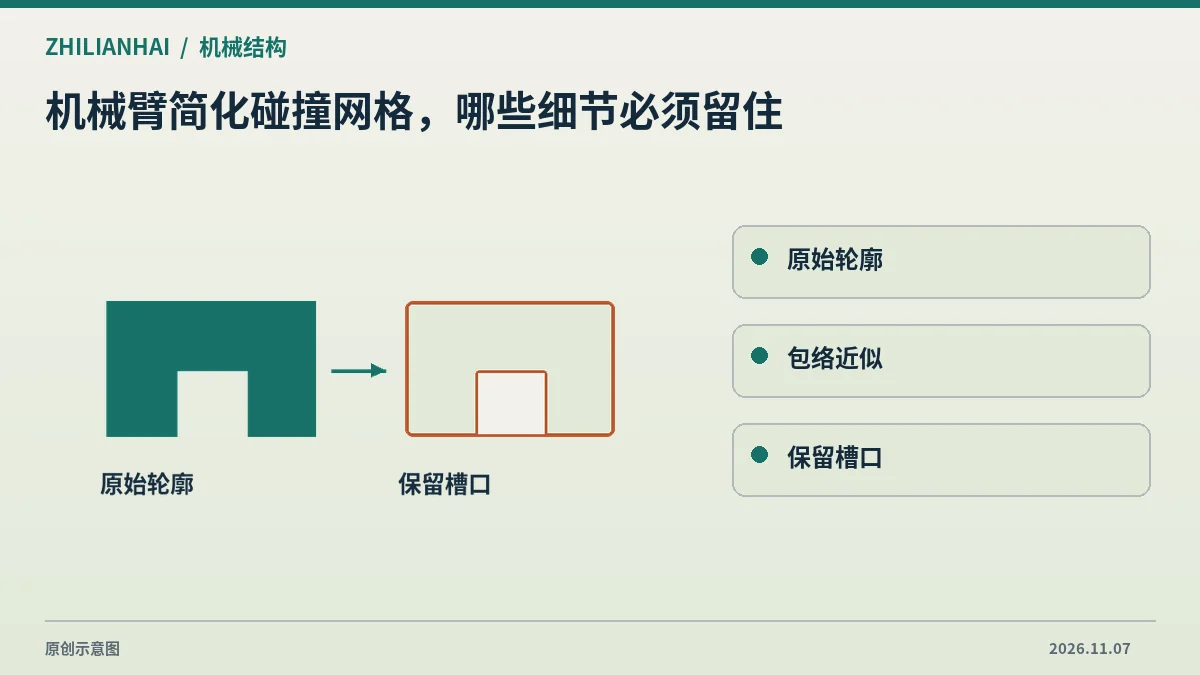 机械臂简化碰撞网格,哪些细节必须留住简化碰撞几何可以降低规划计算负担。交付时需优先保留决定通过性的区域,例如工具夹具的槽口、凸缘和腕部安装板,再用具体姿态验证简…
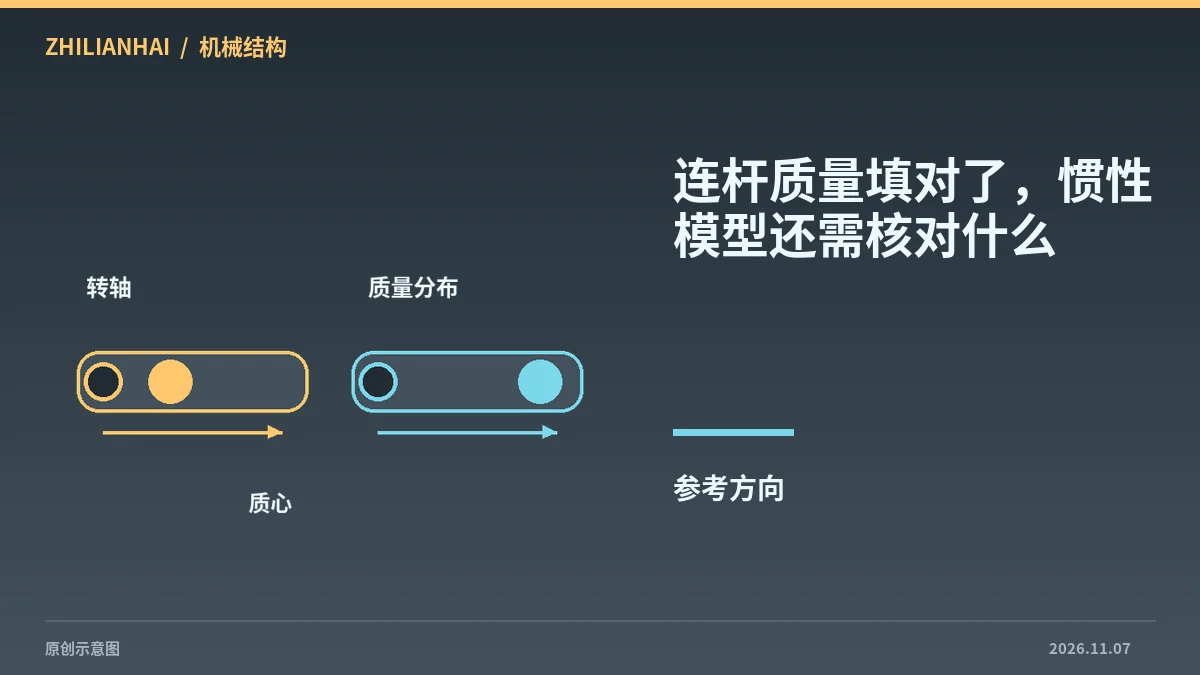 连杆质量填对了,惯性模型还需核对什么URDF 的惯性描述包含质量、惯性张量和惯性参考位置。更换电机或轻量化连杆后,即使总质量一致,质量分布和质心也可能变化,影响…
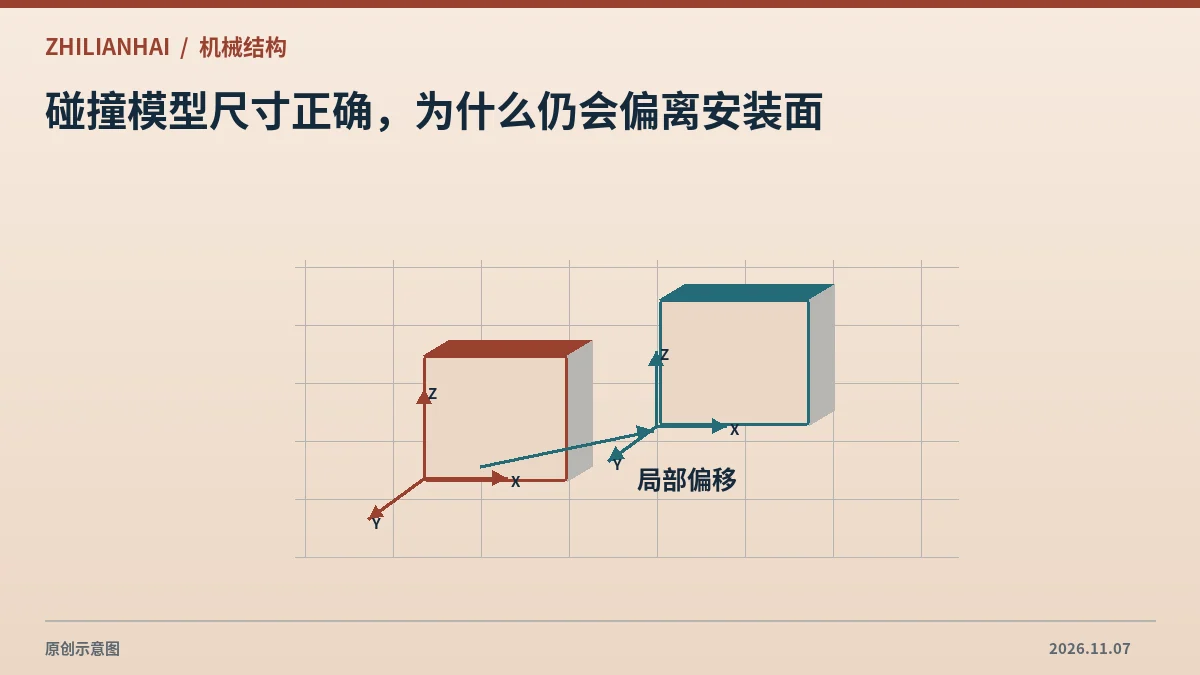 碰撞模型尺寸正确,为什么仍会偏离安装面碰撞网格的长宽高正确,只能说明文件尺度可能合适。URDF 中碰撞几何的 origin 决定它相对连杆坐标的放置,局部偏移或旋…
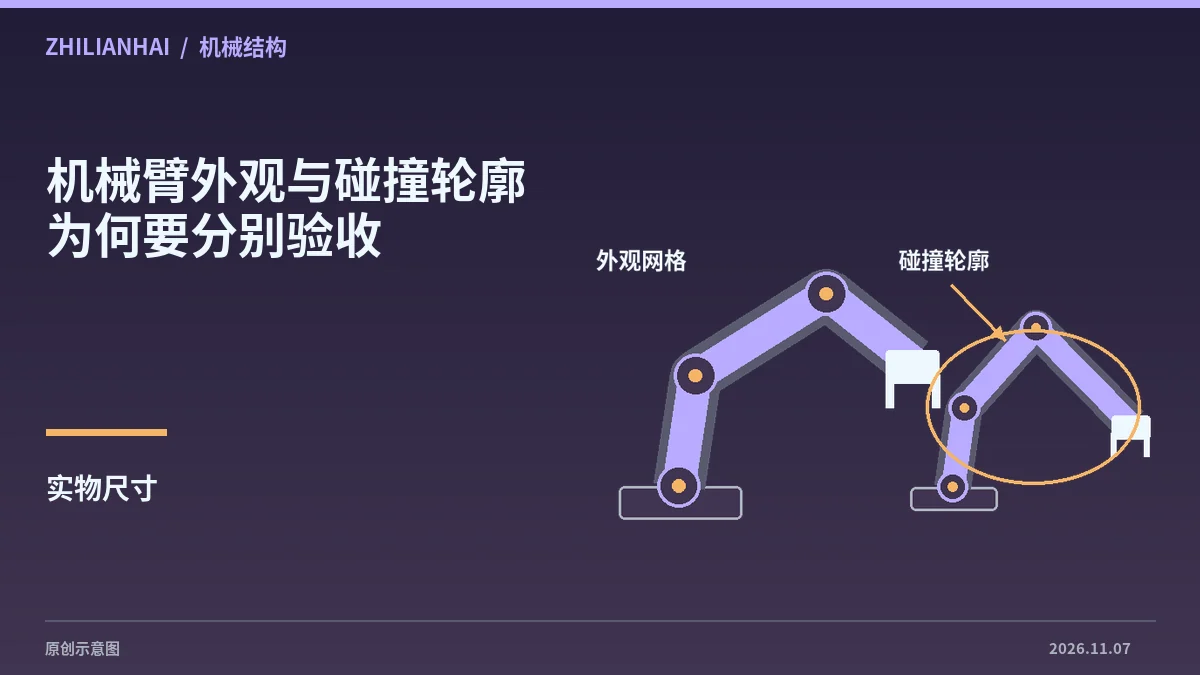 机械臂外观与碰撞轮廓为何要分别验收同一机械臂连杆可以同时包含外观与碰撞几何。两套模型服务于不同计算,换一套漂亮网格并不会自动改变规划器看到的边界。交付时,应逐…
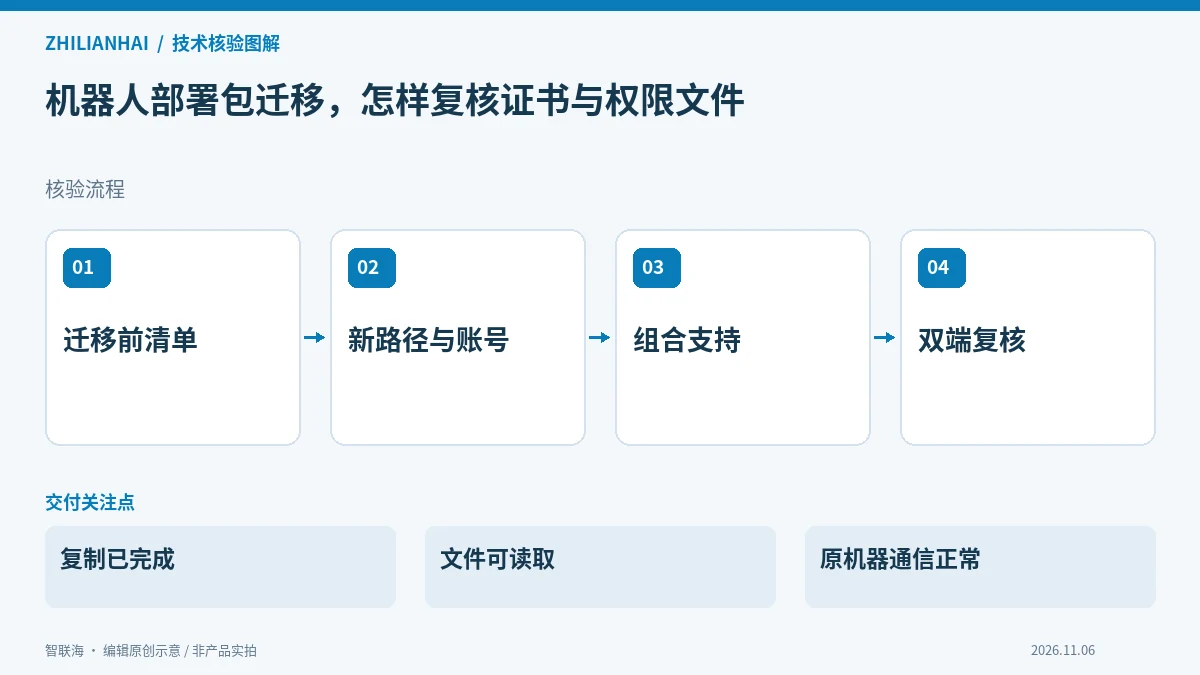 机器人部署包迁移,怎样复核证书与权限文件复制机器人部署包后,路径、运行账号和安全材料引用都可能改变。本文结合ROS 2安全部署说明,整理迁移前后清单、启动环境、权限…
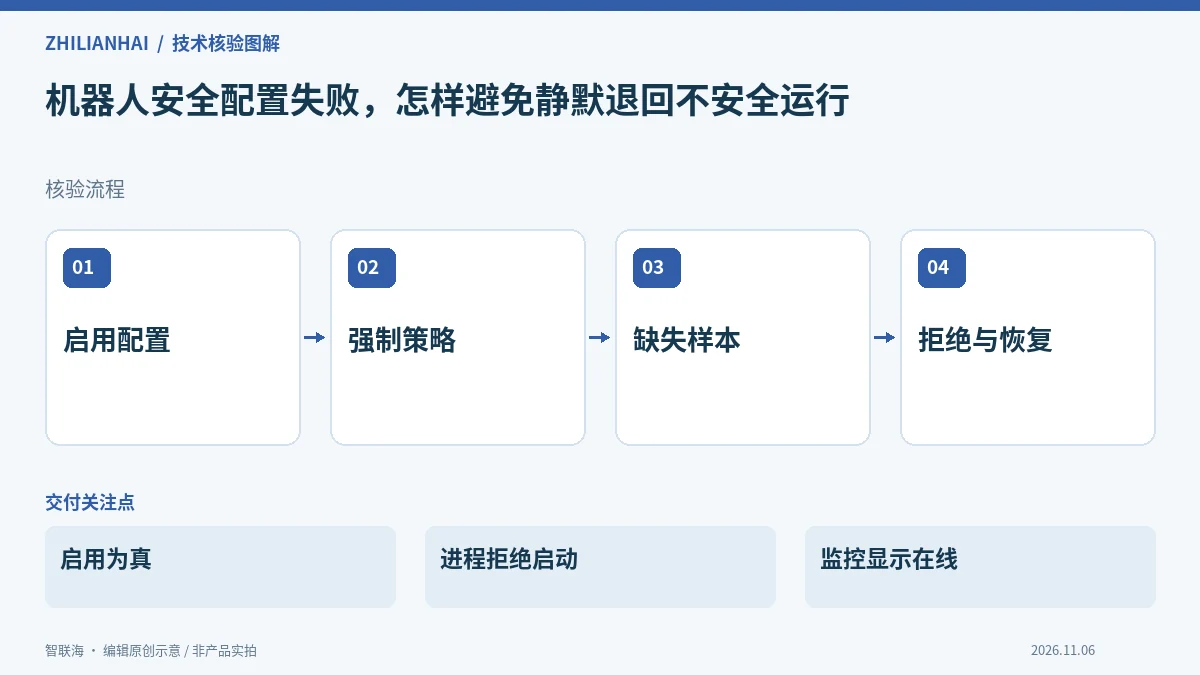 机器人安全配置失败,怎样避免静默退回不安全运行机器人进程启动成功,不代表安全材料已经正确采用。ROS 2教程区分启用安全与强制执行,错误配置在不同策略下可能产生不同启动行…
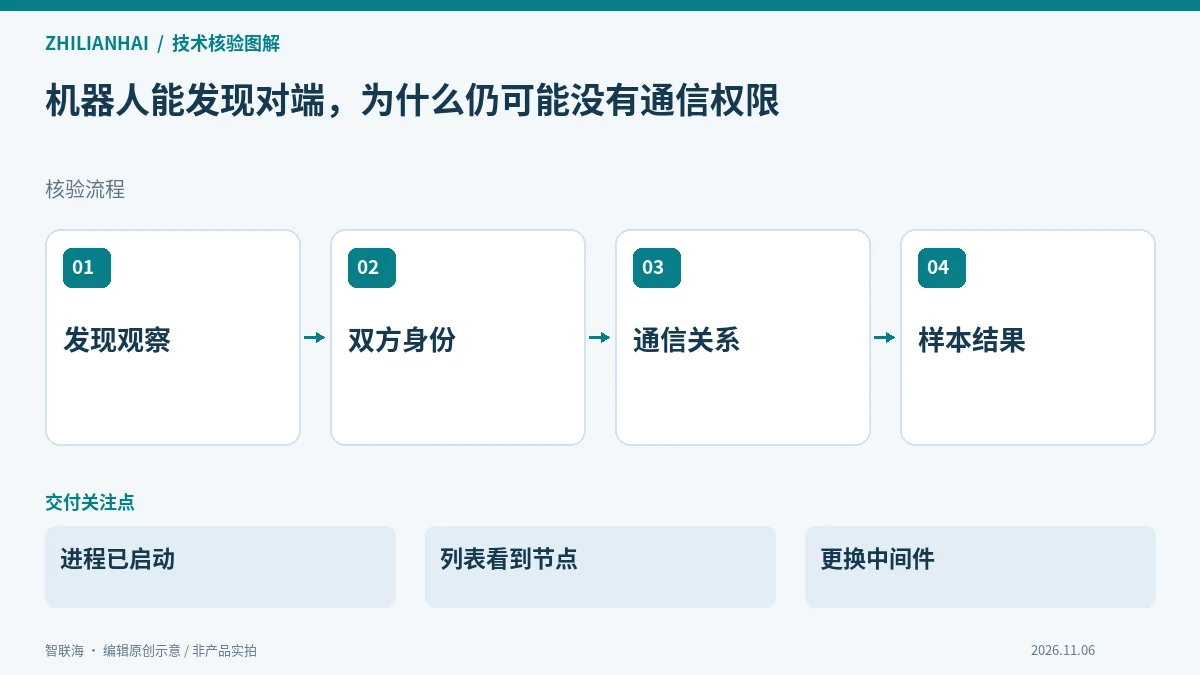 机器人能发现对端,为什么仍可能没有通信权限发现机器人节点与获准交换业务数据是不同观察。本文结合ROS 2安全教程,整理发现、身份、通信配置和实际数据接收之间的证据链,…
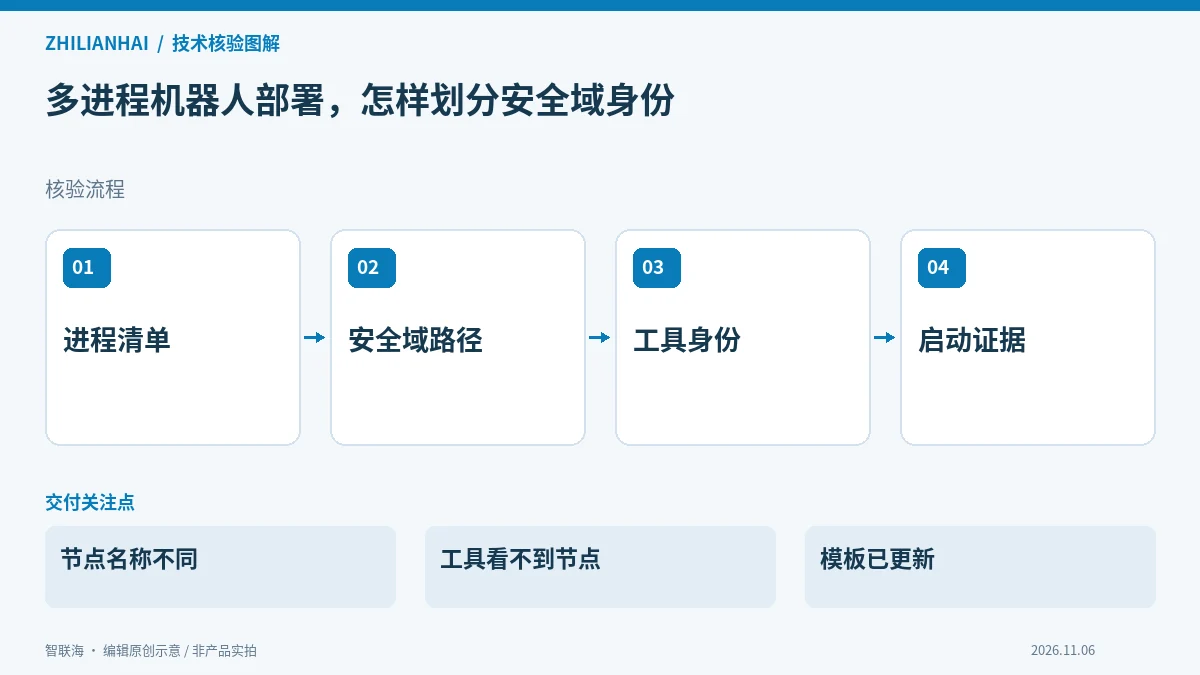 多进程机器人部署,怎样划分安全域身份多进程机器人系统需要解释每个运行进程实际采用的安全身份。本文结合ROS 2安全域配置示例,整理进程、安全域路径与部署清单的对…
09-16周三
- 搜狐
智慧养老设备加速进院!康养机器人从展台走向病床陪护,2026年真实 ...
2026年春天,北京朝阳区一家三甲医院康复科的走廊里,一台身高1.2米、圆润白壳、带柔光LED眼灯的康养机器人‘
行业综合中国医疗/康复机器人原文 ↗ - 新浪财经
触觉感知打开人形机器人的能力边界
机器人的反应速度必须比肩人类反射神经,避免捏碎鸡蛋、掉落易碎物品,或是在手术中过度挤压患者皮肤等情况。要让机器人感知最细微的触觉变化,必须做到实时响应,而
行业综合中国医疗/康复机器人原文 ↗ - 腾讯网
家政阿姨要慌了?北京9月正式发文:机器人照护老人时代将来临?
2026年9月,北京印发居家照护新规,机器人照护老人时代将来临!北京多地已落地双臂护理机器人,政府更直接提供15%的购机补贴
行业综合中国医疗/康复机器人原文 ↗ - ITBear科技资讯 on MSN
智慧养老设备加速进院,康养机器人从展示走向陪护验证
近期多场展会和公开报道中,养老机器人、智能外骨骼、院内导航、居家监测和适老化改造方案集中亮相。与过去“会说话、会跳舞”的陪伴机器人不同,新
行业综合中国医疗/康复机器人原文 ↗
09-15周二
- 搜狐
机器人辅助手术进入肩关节置换领域:精准医疗的新尝试 |#科学 ...
当你因为严重的肩关节疼痛或关节炎,不得不考虑进行手术置换时,最关心的往往是手术的精准度和术后的恢复效果。最近,美国马里
行业综合中国医疗/康复机器人原文 ↗ - 搜狐
日本护理机器人首测翻车!2026养老困局下,人形机器人真能端茶倒水?
2026年9月15日,东京都墨田区一家中型介护设施里,空气比往常更安静——不是因为老人午休,而是因为一台身高1.58米
行业综合中国医疗/康复机器人原文 ↗ - 新浪财经
手术机器人行业深度报告:千亿蓝海掘金,国产手术机器人加速突围 ...
随着国产手术机器人技术突破叠加产业政策加码共振,国产手术机器人进入商业化落地的快速发展期。建议关注具备多赛道布局能力
行业综合中国医疗/康复机器人原文 ↗
09-14周一
- 北青网 on MSN
医保“不抠门” 力挺手术机器人创新
千里之外的佛山医院手术室内,影像实时回传至北京积水潭医院远程手术规划中心,屏幕上清晰勾勒出患者骨骼三维模型。专家再依托5G网络,远程规划三枚螺钉最优置入
行业综合中国医疗/康复机器人原文 ↗ - 中国网
第八届科技创新大赛“预见未来医疗 智绘健康新生”医疗机器人重塑 ...
9月13日,在2026年中国国际服务贸易交易会举办期间,由北京市卫生健康委指导、北京市医院管理中心主办,中关村机器人产
行业综合中国医疗/康复机器人原文 ↗ - Sina Finance
中银国际:机器人辅助外科手术优势显著 国产手术机器人加速突围
手术机器人凭借其操作精准、稳定且可重复性强的优势,显著提升微创手术临床获益,有望驱动其临床渗透率快速提升。据弗若斯特沙利文报告
行业综合中国医疗/康复机器人原文 ↗ - 潇湘晨报 on MSN
迈步陈功:让机器人更懂康复需求
迈步机器人创始人陈功。迈步供图近日,迈步机器人在北京、广州双线参展,携多款外骨骼机器人集中亮相,吸引众多观众、客商驻足与体验,人气十足。这家国家高新技术企业长
行业综合中国医疗/康复机器人原文 ↗
09-12周六
09-11周五
09-10周四
09-07周一
09-05周六
09-04周五
09-03周四
08-27周四
08-22周六
08-20周四
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。