
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 419 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 2 / 82 页
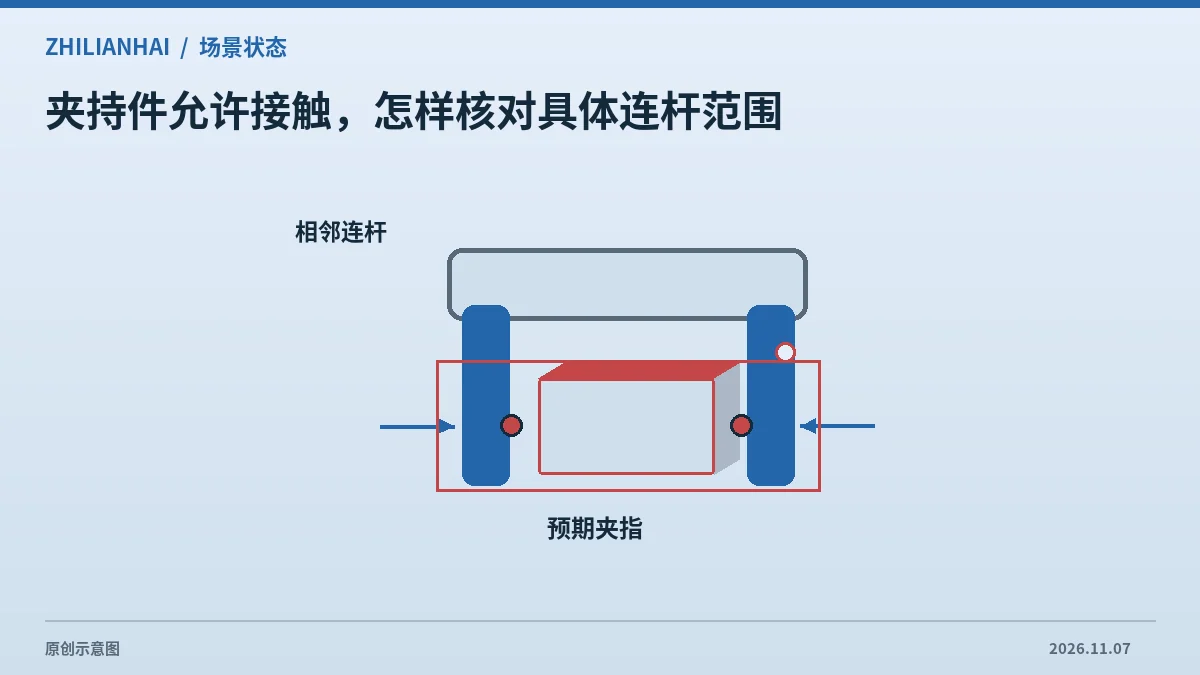 夹持件允许接触,怎样核对具体连杆范围MoveIt 附着对象可指定允许接触的连杆。夹指接触是夹持任务的一部分,其他连杆或周围对象仍需按项目的碰撞配置检查。本文整理…
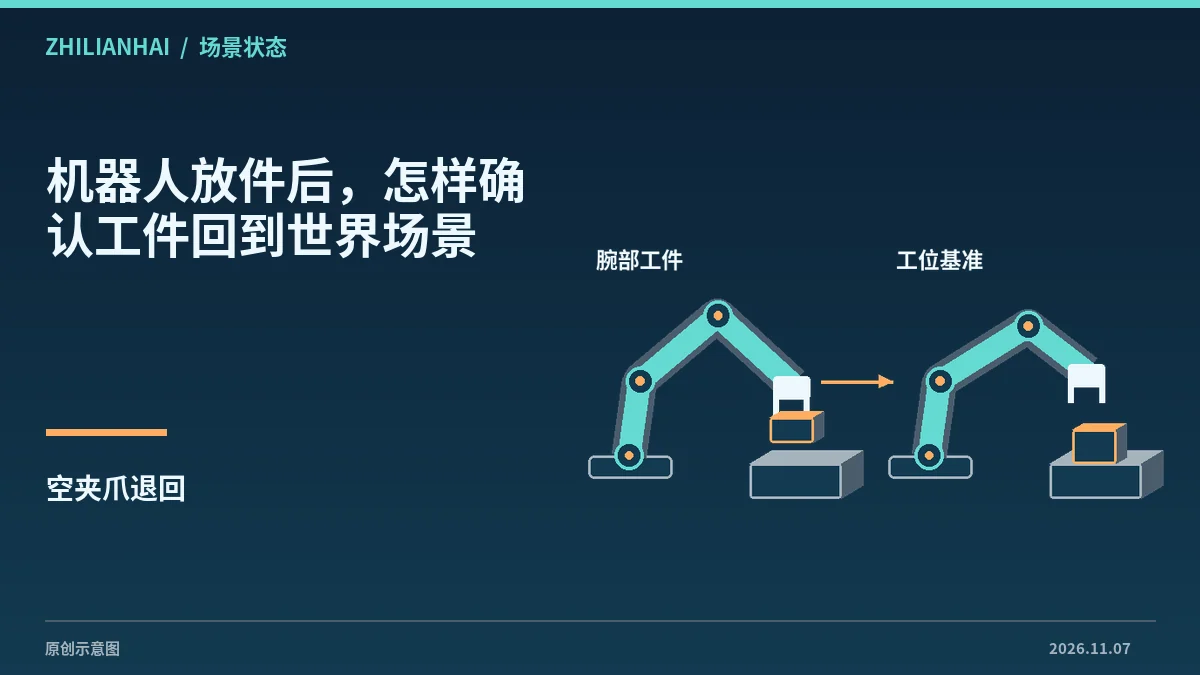 机器人放件后,怎样确认工件回到世界场景放件后只删除机器人上的附着物体,会使规划器看不到留在工位的工件。MoveIt 场景交接需要分别核对解除附着和世界中的重新放置…
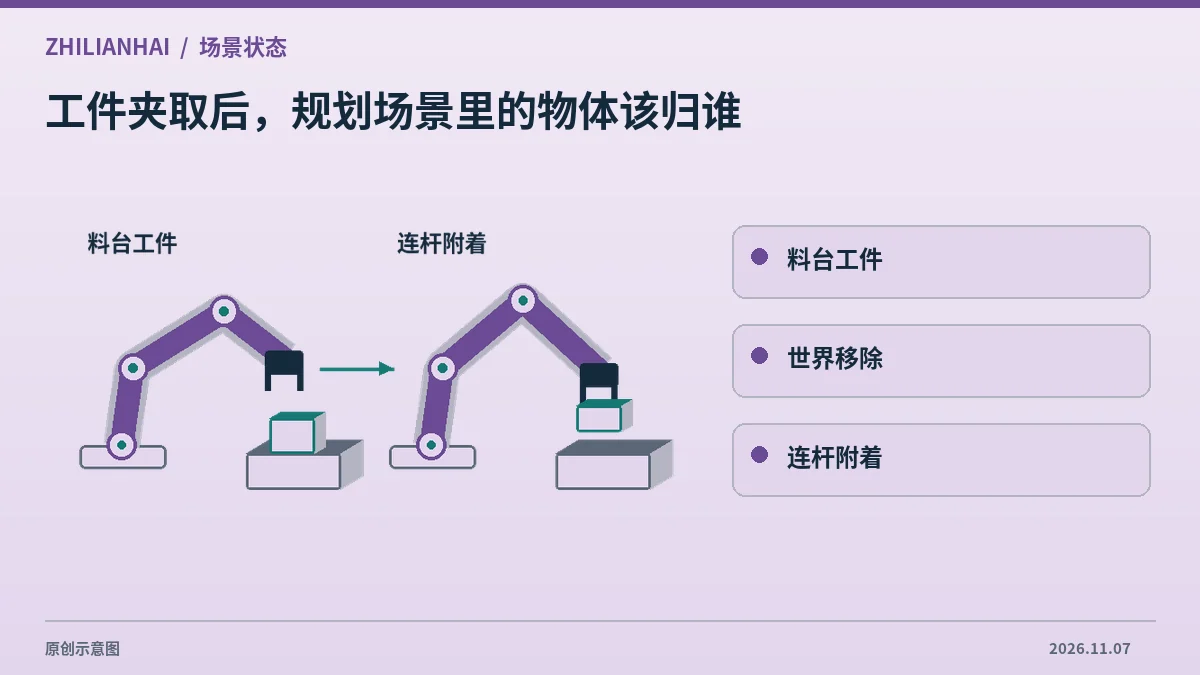 工件夹取后,规划场景里的物体该归谁夹取前的工件属于规划世界,夹取后应作为附着物体随机器人连杆移动。本文用 MoveIt 场景接口示例说明这个交接,重点核对世界…
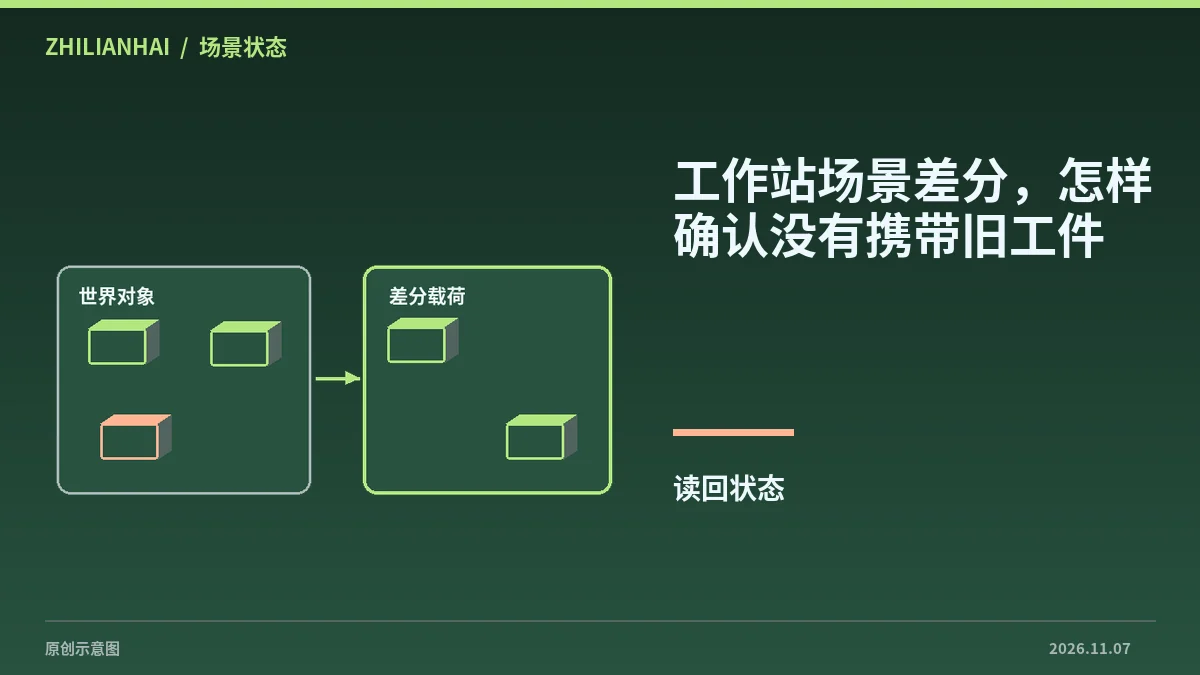 工作站场景差分,怎样确认没有携带旧工件规划场景差分用于提交局部变化。若重复使用同一个消息对象,之前的工件或附着条目可能仍在列表里。核对差分标志、对象身份和发送前后…
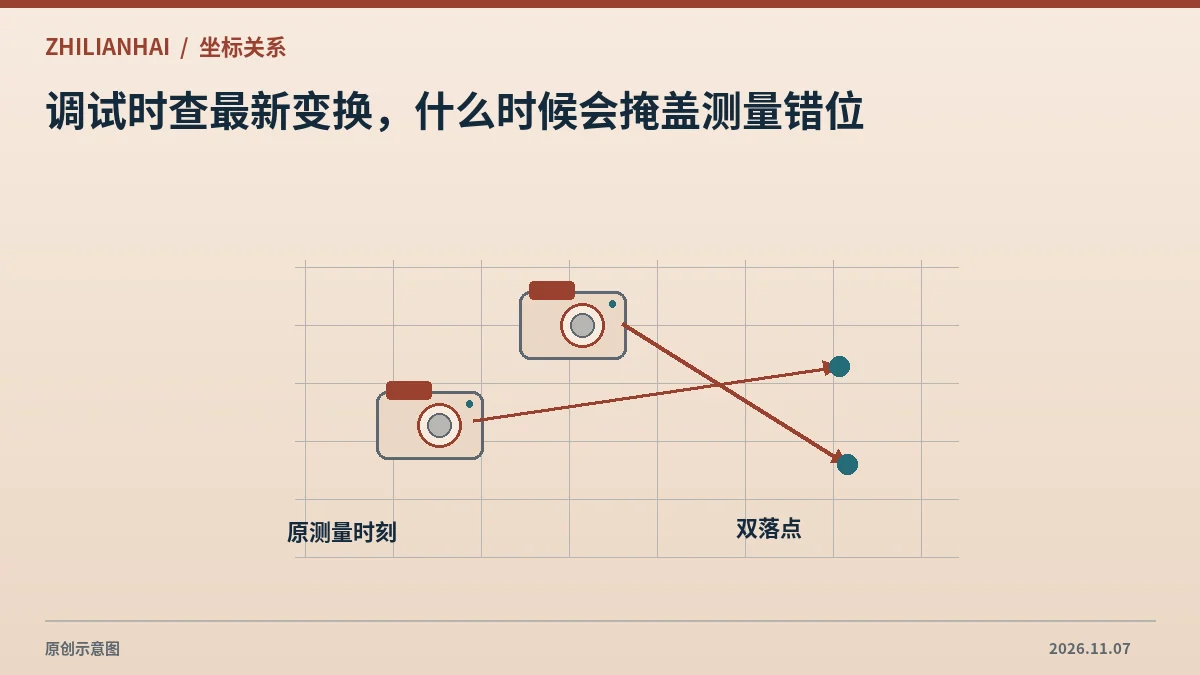 调试时查最新变换,什么时候会掩盖测量错位查询最新可用变换适合某些诊断场景。对采集后才到达的测量,最新变换可能对应机器人的另一姿态,需要比较原时间与最新时间的计算结果…
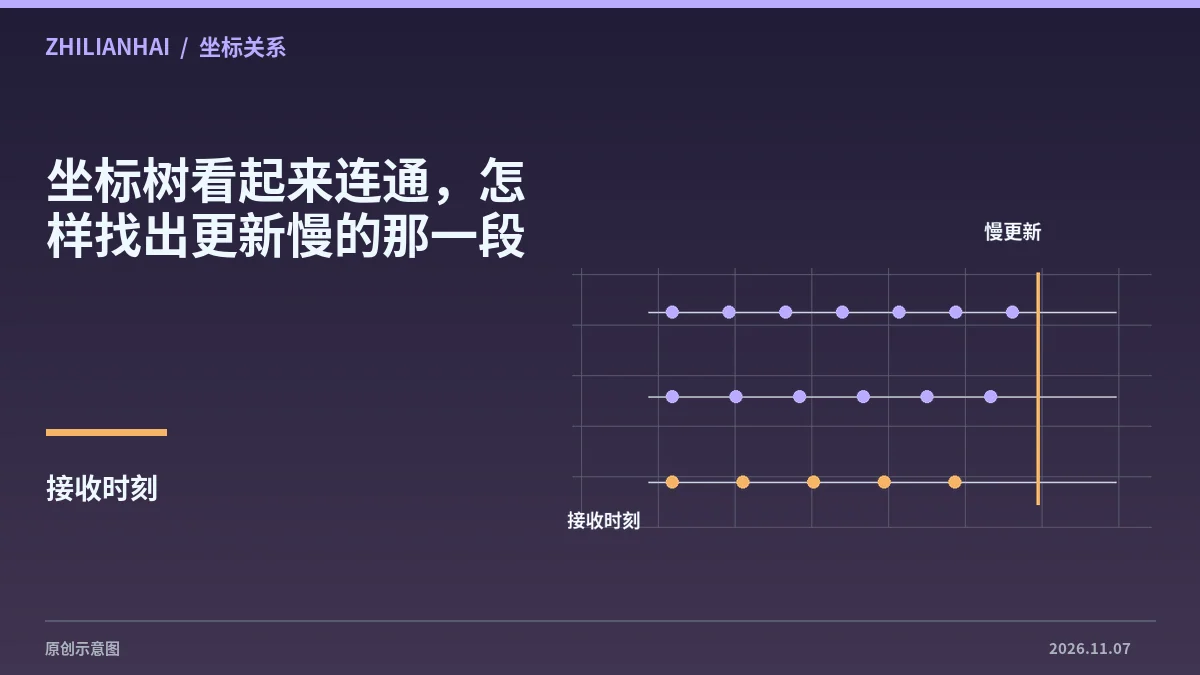 坐标树看起来连通,怎样找出更新慢的那一段坐标树检查只能说明帧关系是否连通。测量变换偶发失败时,可用 tf2 监测工具分段核对发布频率、样本时间和处理延迟,再用同一次…
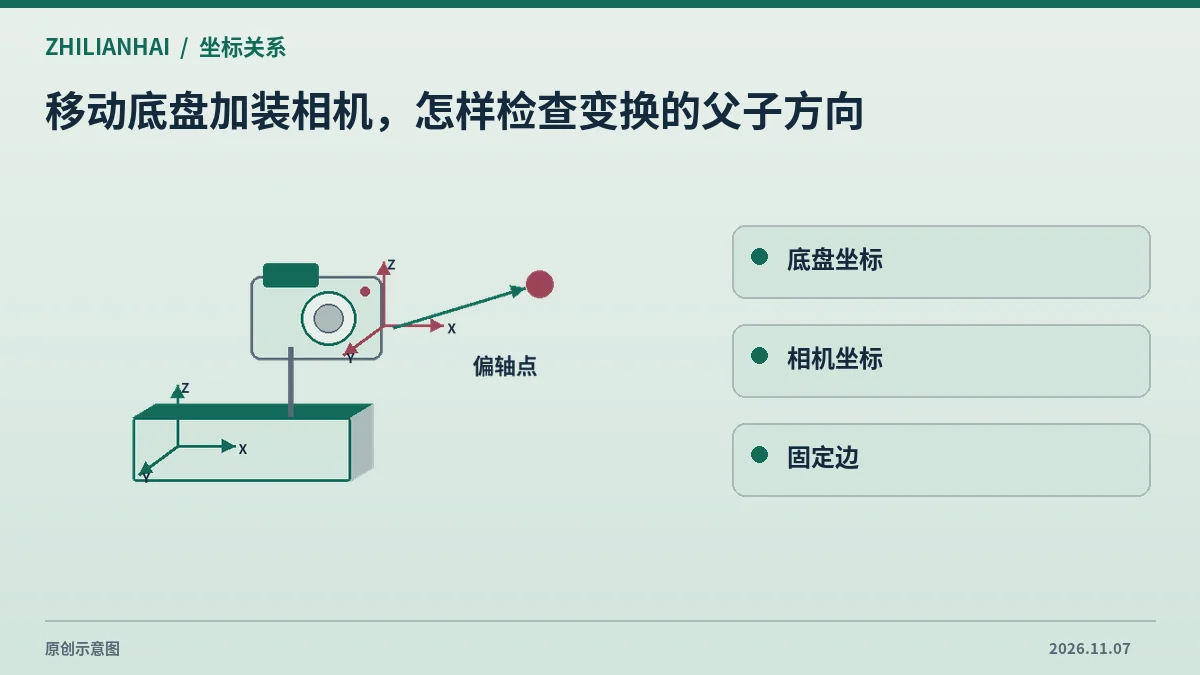 移动底盘加装相机,怎样检查变换的父子方向底盘加装相机后,固定安装变换必须能解释已知点从相机系到机体系的位置。父子名、旋转方向和安装基准应一起检查,避免只凭三维窗口中…
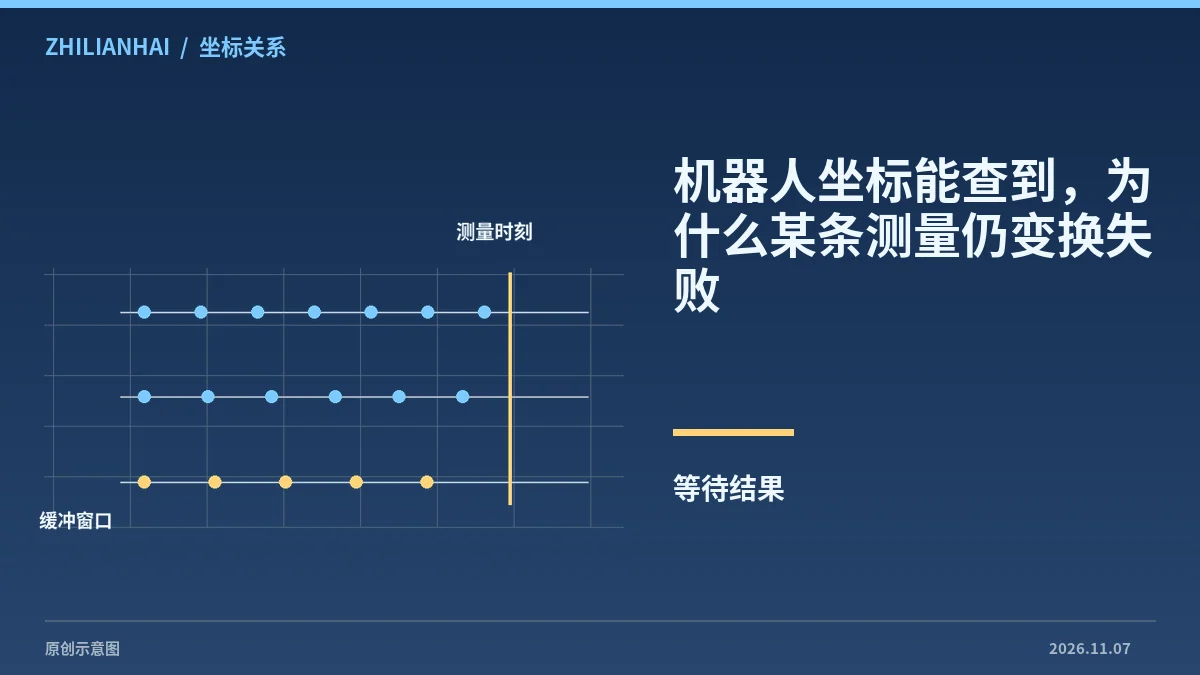 机器人坐标能查到,为什么某条测量仍变换失败坐标树连通不保证某条测量的时间处于缓冲区可用范围。出现向未来外推错误时,应保存失败请求、各相关变换的时间覆盖与时钟来源,避免…
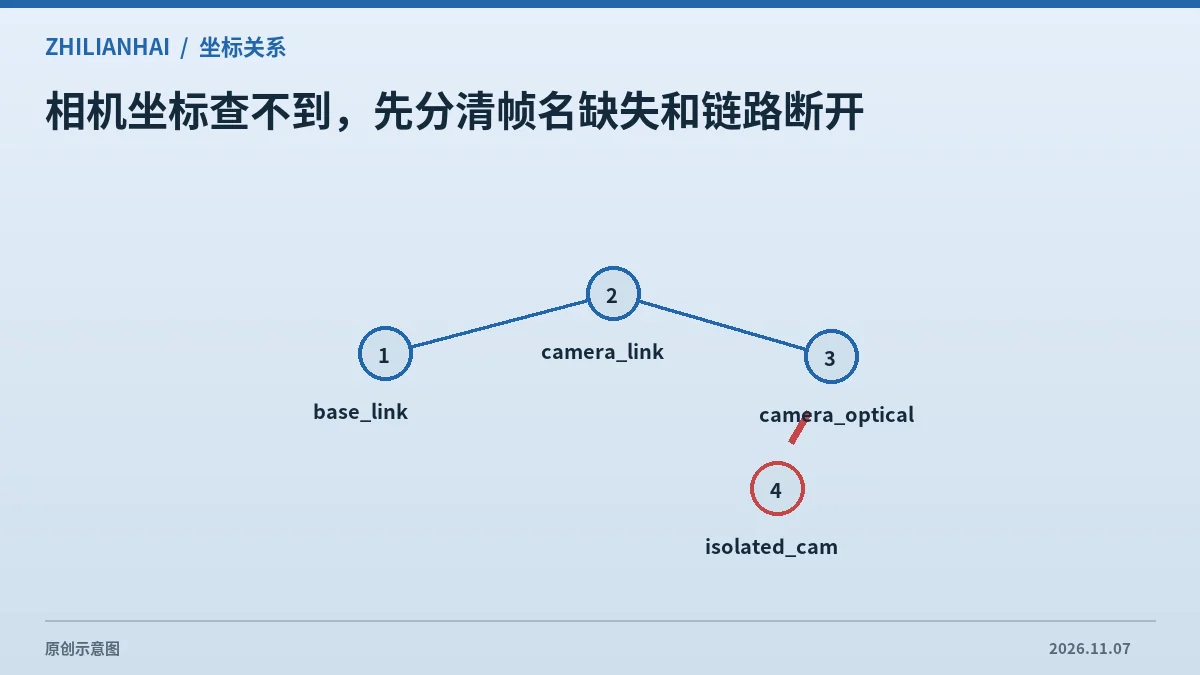 相机坐标查不到,先分清帧名缺失和链路断开相机消息正常到达但坐标查询报错时,可以先分清名字不存在与两个坐标没有共同链路。两类问题需要不同记录,先比对消息原始帧名,再检…
09-12周六
- 新浪网
国产算力登陆央视舞台!壁仞科技×擎朗机器人ד音潮”音乐大模型 ...
9月10日下午,中央广播电视总台“2026央视财经金融强国·外滩大会之夜暨科创产融高端对话”在上海举办。中央广播电视总
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
背负30公斤跑出10公里时速!武汉一高校轮足机器人一年实现商业化落地
9月12日,武汉理工大学2026级本科新生报到。南湖校区博学广场,汽车工程学院展台前,一款具身智能轮足复合模块化机器人格外
行业综合中国具身智能/通用机器人原文 ↗ - 扬子晚报网
养老我来验|从试点到进家还有多远?记者体验养老机器人:能陪聊会 ...
“机器人交互要做到极简,不要用复杂的按钮开关。”正因如此,张振尧认为养老机器人有两个方向值得投入。一是具身智能,让机
行业综合中国具身智能/通用机器人原文 ↗
09-11周五
09-10周四
09-08周二
- 腾讯网
独角兽成长沙龙圆满举办 政企研投共探具身智能机器人产业发展新路径
近日,“深圳产业会客厅——【创见・深圳】独角兽成长系列主题沙龙”具身智能机器人产业专场在深圳圆满举办。本次活动由深圳市工业
行业综合中国具身智能/通用机器人原文 ↗ - 搜狐
永创智能订单破局,具身机器人市场迎来新机遇!
在2026年,随着全球经济的逐步复苏和智能制造的蓬勃发展,永创智能(603901.SH)迎来了一个激动人心的时刻。根据中邮证券的最新研报,该
行业综合中国具身智能/通用机器人原文 ↗ - 新浪财经
河北建材职业技术学院开展具身智能机器人主题讲座
为帮助2026级新生及家长充分了解专业内涵、行业前景与就业路径,9月5日晚,河北建材职业技术学院信息工程系在学术报告厅举办具身智能机器人发
行业综合中国具身智能/通用机器人原文 ↗ - 搜狐
天创机器人与戴盟机器人强强联合 共启特种机器人具身智能新时代亿 ...
南京天创智能科技有限公司与戴盟(深圳)机器人科技有限公司近日宣布达成战略合作伙伴关系,双方在南京正式签署亿元级合作框架
行业综合中国具身智能/通用机器人原文 ↗
09-07周一
09-05周六
08-31周一
08-29周六
08-27周四
08-25周二
08-24周一
- 新浪网
80%的具身订单可能是假的,缺订单正让赛道疯狂
"世界模型这个概念太抽象了,现在谁说世界模型,大概率是为了圈钱。" "现在市面上90%做世界模型的团队,他们连自己都不相信‘世界模型’。"
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
拿下86亿元,今年华为系创业者攻占了具身智能融资榜
2026 年 4 月,中国具身智能行业诞生了有史以来最大的一笔单轮融资:4.55 亿美元。拿钱的公司叫它石智航,成立不到两年
它石智航(TARS)中国具身智能/通用机器人原文 ↗ - 36氪
2026世界机器人大会在京圆满闭幕
8月23日,为期5天的2026世界机器人大会在京落下帷幕。从前沿技术的集中亮相,到创新成果的加速转化,从机器人的迭代升级,到具身智能的场景拓展,这场以“人
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
发布44项新技术、新方案!2026世界机器人大会在北京落幕
为期5天的2026世界机器人大会23日在北京落下帷幕。大众新闻记者在现场获悉,本届大会发布了具身世界模型、绳驱灵巧手、柔性触觉数采
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
《2026全球具身智能商业落地研究报告》解读文章
规模化交付、真实场景数据闭环、极致成本控制,成为企业实现商业落地的关键底层能力。 具身智能产业正由单点企业竞争迈向系统化生态协同阶段,产
行业综合中国具身智能/通用机器人原文 ↗ - 中国新闻网
2026世界机器人大会在北京闭幕
中新网北京8月24日电 (记者 陈杭 吕少威 徐婧)为期5天的2026世界机器人大会23日在北京落下帷幕。 从前沿技术的集中亮相,到创新成果的加速转化,从机
行业综合中国具身智能/通用机器人原文 ↗
08-23周日
08-21周五
08-20周四
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。